im Verkauf
Roboterhändeim Verkauf
RH56F1
Ganzmetallhand von Inspire mit 6 Freiheitsgraden, 630 g, 30 kg statische Last, 15 N am Daumen, optional acht Tastsensoren, EtherCAT.
- 0,63kgGewicht
- 6DOFFreiheitsgrade
- 30kgTraglast
Kurz und knapp
- Technische DatenGewicht 0,63 kg · Freiheitsgrade 6 DOF · Traglast 30 kg
- Statusim Verkauf
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- HerstellerBeijing Inspire Robots Technology Co., Ltd.
- KategorieRoboterhände
- Statusim Verkauf
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
Ganz aus Metall gefertigt und für 30 kg statische Last freigegeben: Damit hebt sich die RH56F1 von den übrigen Inspire-Händen ab, obwohl sie wie diese fünf Finger, 12 Gelenke und 6 Freiheitsgrade mit sechs Motoren in der Hand besitzt.
Die rechte Hand wiegt 630 g, die linke 615 g. Der Daumen bringt mindestens 15 N, die Fingerspitzen mindestens 10 N bei 0,1 N Kraftauflösung; das Schließen dauert höchstens 0,8 s, die Finger beugen sich mit mehr als 107 Grad pro Sekunde.
Die Taktilversion trägt acht Tastsensoren bis 30 N mit 5 Prozent Genauigkeit vom Endwert, insgesamt 24 Sensoren in vier Kategorien, und kommuniziert über EtherCAT plus RS-485; die Ausführung ohne Taktilsensorik nutzt EtherCAT plus CAN FD. Die Versorgung liegt bei 24 bis 48 V mit 5 A Spitzenstrom. Inspire nennt Humanoide und Industrie als Zielmärkte, der Preis kommt auf Anfrage.
Die kompaktere RH56H1 wiegt deutlich weniger, und eine ähnliche 30-kg-Angabe im Hakengriff macht die DH116 Series.
Technische Daten
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
-
Gewicht0,63 kg−10 % gegenüber dem Median der Kategorie (0,7 kg, n=98)
-
Freiheitsgrade6−62 % gegenüber dem Median der Kategorie (16, n=125)
-
Traglast30 kg+100 % gegenüber dem Median der Kategorie (15 kg, n=83)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Maße und Gewicht
- Gewicht
- 0,63 kg
Bewegung und Handhabung
- Freiheitsgrade
- 6
- Traglast
- 30 kg
Elektronik und KI
- Antrieb
- 6 Motoren in der Hand, 6 Freiheitsgrade, 12 Gelenke
- Sensoren
- Taktilversion: 8 Tastsensoren bis 30 N, Kraftauflösung 0,1 N
Weitere Daten
- Bauart
- Fünffingerhand, Ganzmetall
- Schnittstellen
- EtherCAT mit RS-485 oder mit CAN FD, 24 bis 48 V
- Finger
- 5
- Opponierbarer Daumen
- ja
- Aktuatoren
- 6
- Fingerkraft (N)
- 15
- Taktilsensorik
- ja
- Versorgungsspannung (V)
- 24
- Open Source
- nein
- Herkunftsland
- CN
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Typische Einsätze
Zielgruppe
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
- im Verkauf
- im Verkauf
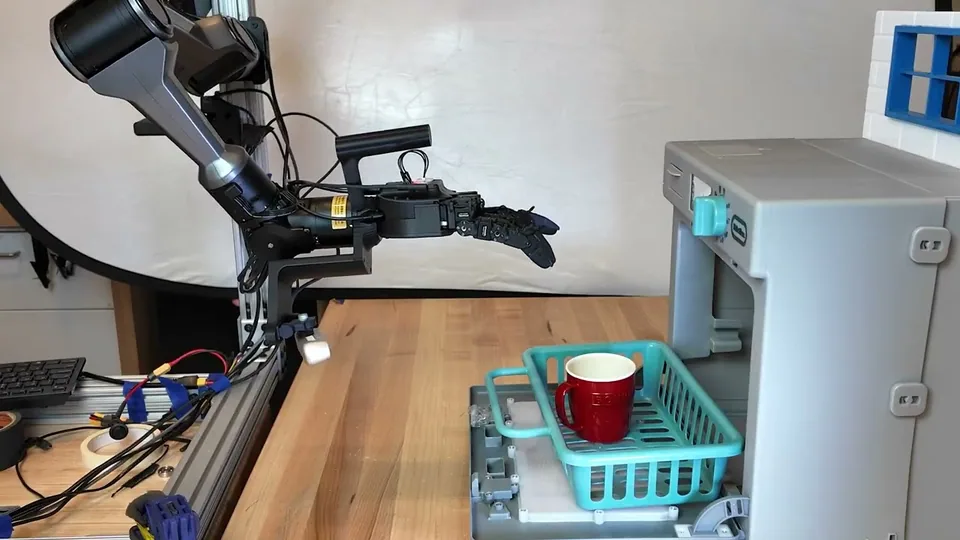 Forschungsplattform
UCLA RoMeLa (Robotics and Mechanisms Laboratory, University of California, Los Angeles)
MIDAS Hand
- 0,7 kgGewicht
- 16 DOFFreiheitsgrade
- —Preis
- im Einsatz
- im Verkauf
Geschichte
keine Angabe
Quellen
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen