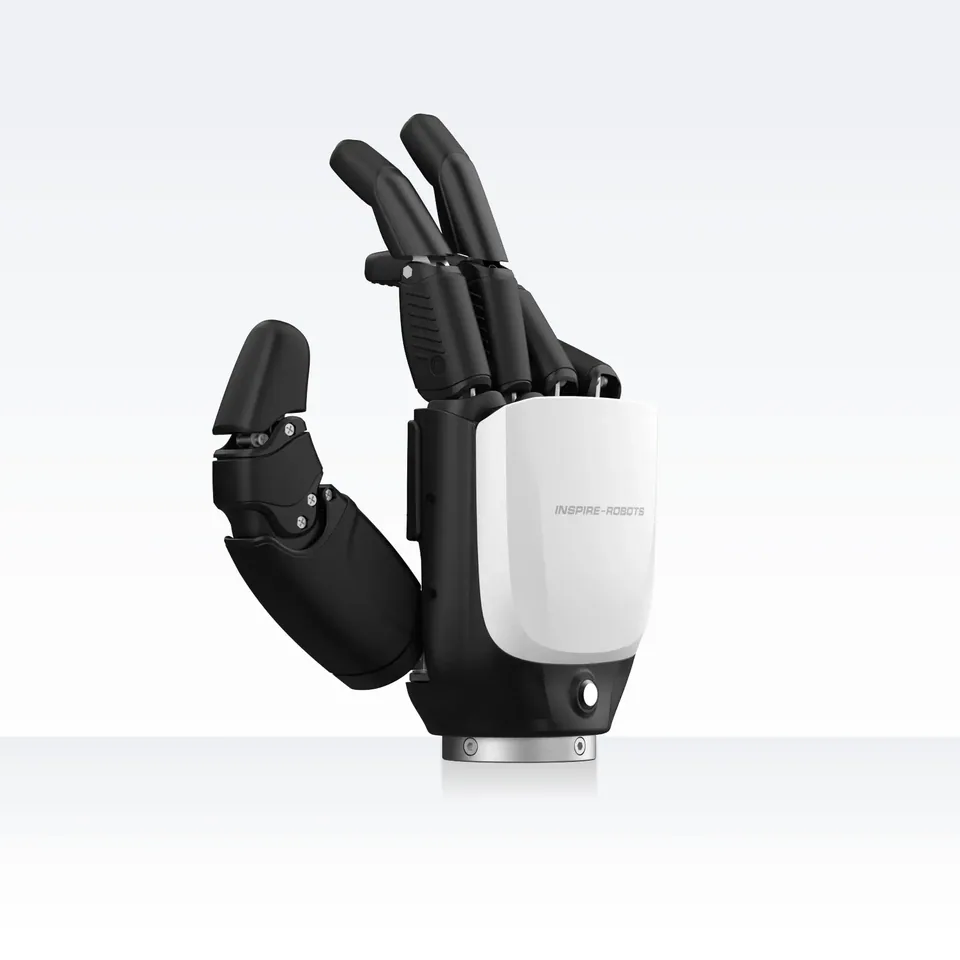
Foto: Beijing Inspire Robots Technology Co., Ltd., Produktseite (en.inspire-robots.com)
Roboterhändeim Verkauf

RH5DG2

Geschickte Inspire-Hand mit 13 Motoren und 18 Gelenken, 1020 g ohne Handgelenk, 110 Grad Daumenrotation, EtherCAT mit CAN-FD oder RS485.

Preis ab

kein öffentlicher Preis
Kein bestätigter Händler in der EU
  • 1,02kgGewicht
  • 13DOFFreiheitsgrade

Kurz und knapp

  • Technische DatenGewicht 1,02 kg · Freiheitsgrade 13 DOF
  • Statusim Verkauf
  • Verfügbarkeit in der EUnicht bestätigt

Zusammenfassung

Dreizehn aktive Freiheitsgrade und achtzehn bewegliche Gelenke unterscheiden die RH5DG2 von den Sechs-DOF-Händen der Serie RH56 desselben Herstellers Inspire Robots aus Peking. Dreizehn Motoren in der Hand drehen den Daumen über 65 bis 175 Grad und schwenken Zeige- und Mittelfinger um je 15 Grad zur Seite, was Griffe erlaubt, die einfachere Hände nicht bilden können.

Den Preis dafür zahlt man beim Gewicht: Ohne Handgelenk wiegt die Hand 1020 g bei 15 g Toleranz. Die Fingerspitzenkraft beträgt mindestens 10 N, die Daumenkraft mindestens 20 N, und der Hersteller nennt einen maximalen Fingerspitzendruck von 8 kg, der nicht mit einer Traglast der ganzen Hand zu verwechseln ist, denn eine solche veröffentlicht Inspire nicht.

Das Schließen dauert höchstens 0,8 s, die Wiederholgenauigkeit liegt bei ±0,2 mm. Die Kraftsensoren lösen 0,1 N auf; die T1-Varianten ergänzen acht Tastsensoren mit 30 N Messbereich und 5 Prozent Genauigkeit vom Endwert. Die Schnittstellen hängen von der Version ab: EtherCAT mit CAN-FD bei den taktilen Modellen E4R/L-T1, EtherCAT mit RS485 bei den Modellen E2R/L-T1 ohne Tastsinn.

Die Versorgung reicht von 18 bis 60 V; bei 24 V fließen 310 mA im Ruhezustand und 7,5 A in der Spitze. Einsatzfelder sind Humanoide, Forschung und Industrie, gegriffen wird durchgehend kraftgeregelt. Der Preis ist nur auf Anfrage erhältlich. Wer eine leichtere Hand mit ähnlich vielen Freiheitsgraden sucht, kann die OmniHand Pro gegenüberstellen.

Technische Daten

Quellen: 2

Größe und Kennwerte
Größe und Kennwerte: RH5DG2Gewicht: 1.02 kg, Median der Kategorie 0.7 kg. Freiheitsgrade: 13 , Median der Kategorie 16 .Kennwerte gegen den Median der KategorieGewicht1.02 kgMedian der Kategorie: 0.7 kg (n=98)Freiheitsgrade13Median der Kategorie: 16 (n=125)

Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.

  • Gewicht1,02 kg
    +46 % gegenüber dem Median der Kategorie (0,7 kg, n=98)
  • Freiheitsgrade13
    −19 % gegenüber dem Median der Kategorie (16, n=125)
  • Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.

Maße und Gewicht

Gewicht
1,02 kg

Bewegung und Handhabung

Freiheitsgrade
13

Elektronik und KI

Antrieb
13 Motoren in der Hand
Sensoren
Kraftsensoren 0,1 N; 8 Tastsensoren (30 N) in den T1-Varianten

Weitere Daten

Bauart
Fünffingerhand mit vielen Freiheitsgraden
Schnittstellen
EtherCAT mit CAN-FD (taktil) oder mit RS485, 18 bis 60 V
Finger
5
Opponierbarer Daumen
ja
Aktuatoren
13
Fingerkraft (N)
10
Taktilsensorik
ja
Versorgungsspannung (V)
24
Open Source
nein
Herkunftsland
CN

Preis und Verfügbarkeit

keine Angabe

Händler in der EU

Kein bestätigter Händler in der EU

Einsatzgebiete

Typische Einsätze

  • Humanoide, Forschung, Industrie

Zielgruppe

  • Humanoidhersteller, Manipulationslabore, Industrieintegratoren

Vergleich

Roboter-Vergleichswerkzeug

Ähnliche Modelle

  • RH56E2
    im Verkauf

    Beijing Inspire Robots Technology Co., Ltd.

    RH56E2

    Industrielle RH56-Variante von Inspire mit sechs Motoren, 28 N Fingerspitzenkraft, rund 15 kg Traglast, 790 g, RS485, CAN und Modbus TCP.

    • 0,79 kgGewicht
    • 6 DOFFreiheitsgrade
    • —Preis
  • Clone Hand
    Prototyp

    Clone Robotics

    Clone Hand

    Muskuloskelettale Hand von Clone Robotics mit 36 wasserbetriebenen Myofiber-Muskeln, 27 Freiheitsgraden und 16 Encodern für Clone Alpha.

    • 1 kgGewicht
    • 27 DOFFreiheitsgrade
    • —Preis
  • im Verkauf

    Wonik Robotics

    Allegro Hand V4

    Vierfingerhand für die Forschung mit 16 Gleichstrommotoren, Untersetzung 1:369, 1,08 kg, 5 kg Traglast, Momentregelung über CAN mit 333 Hz.

    • 1,08 kgGewicht
    • 16 DOFFreiheitsgrade
    • —Preis
  • im Verkauf

    Sarcomere Dynamics Inc.

    ARTUS Lite

    Hand aus Alberta mit zwanzig Gelenken und sechzehn eigenen Antrieben, 1,1 Kilogramm, 5 Kilogramm Traglast, CAN, seriell oder WLAN

    • 1,1 kgGewicht
    • 20 DOFFreiheitsgrade
    • —Preis
  • im Verkauf

    Unitree Robotics

    Dex5-1

    Ausgewachsene Unitree-Hand mit 20 Freiheitsgraden, 94 Drucksensoren, 1100 g und bis 4,5 kg Traglast, USB mit 1000 Hz, für H2 und G1.

    • 1,1 kgGewicht
    • 20 DOFFreiheitsgrade
    • —Preis
  • Prototyp

    PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)

    Psi H1

    Shanghaier Hand mit 21 Freiheitsgraden und 1,1 kg laut Herstellerbroschüre, deren Name auf der Website einen Handschuh bezeichnet.

    • 1,1 kgGewicht
    • 21 DOFFreiheitsgrade
    • —Preis

Geschichte

keine Angabe

Quellen

  1. en.inspire-robots.com
  2. en.inspire-robots.com

Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen