im Verkauf
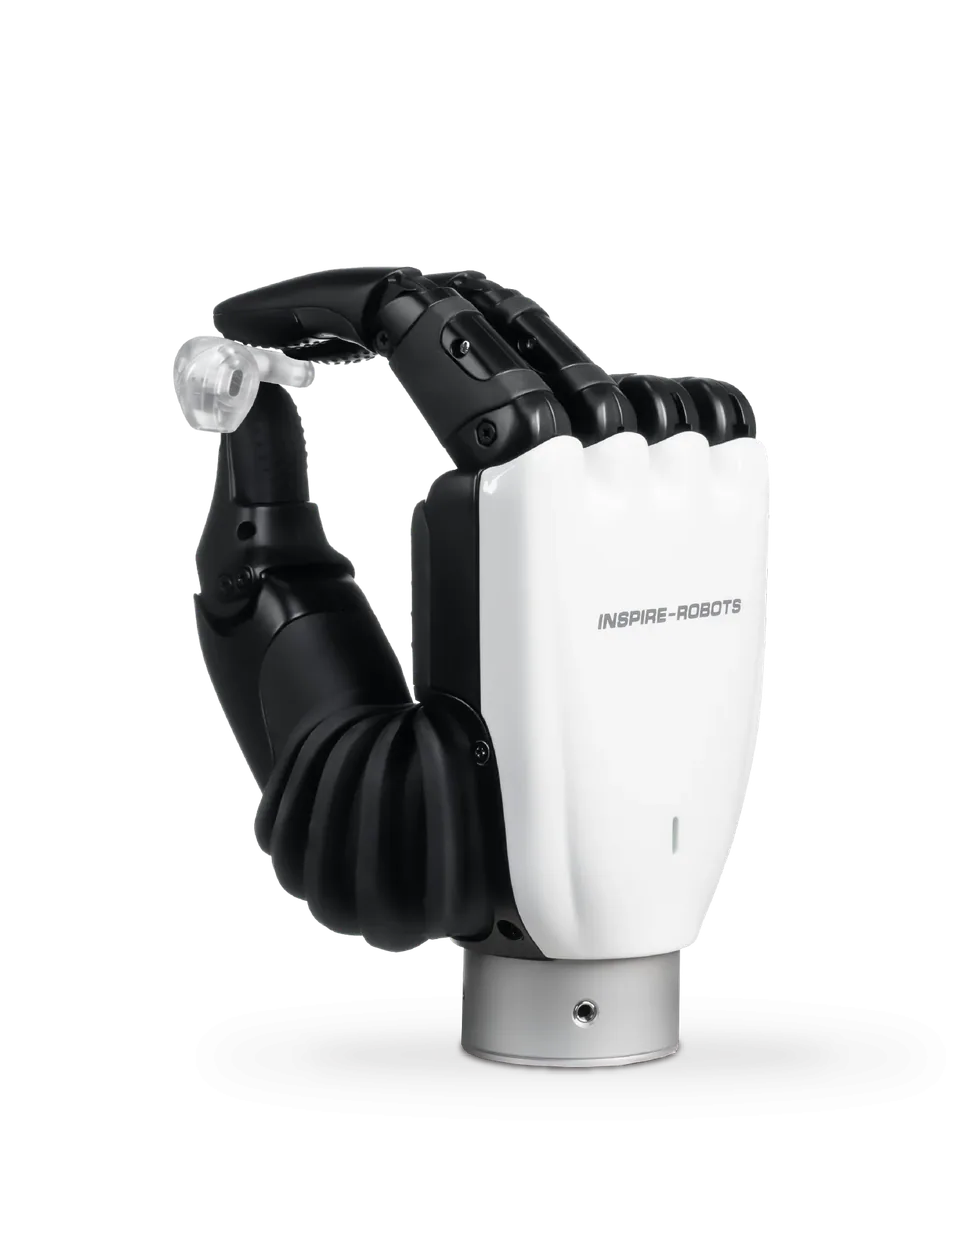
Volumenmodell von Inspire mit 6 Freiheitsgraden und 12 Gelenken, 540 g, 15 N am Daumen, RS-485, verbreitet an Humanoiden im Einsatz.
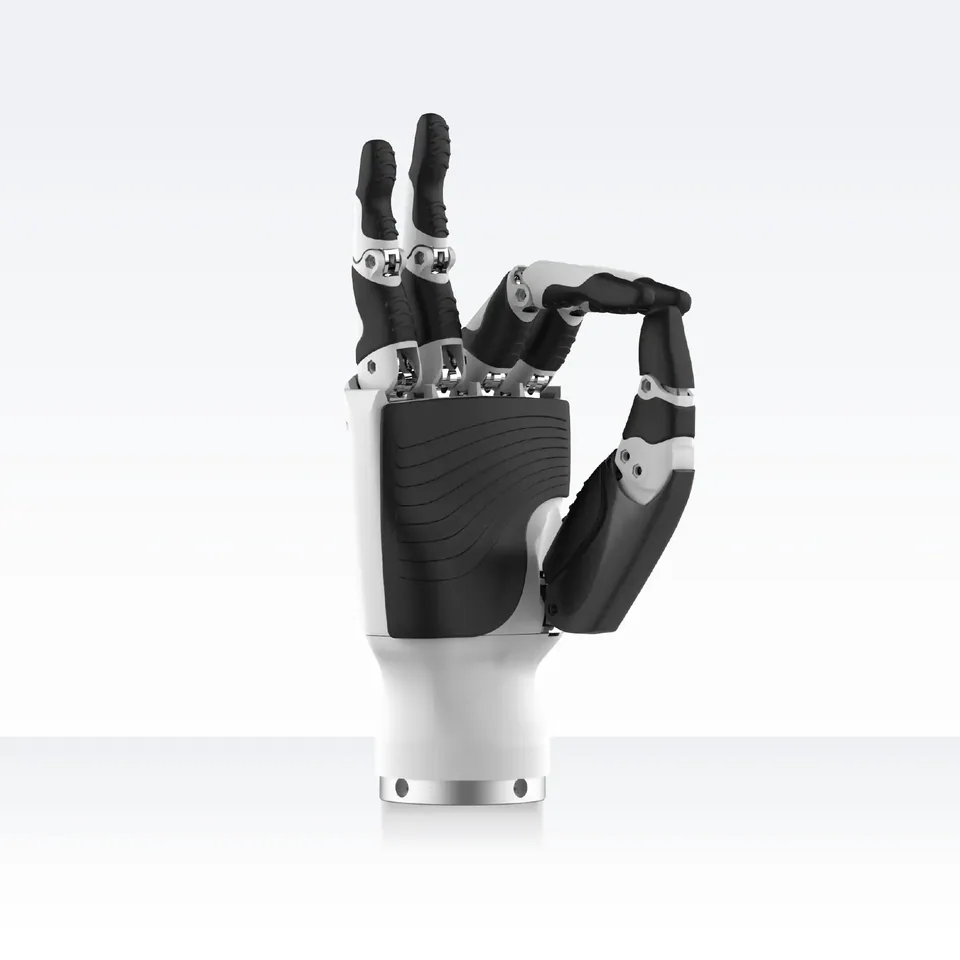
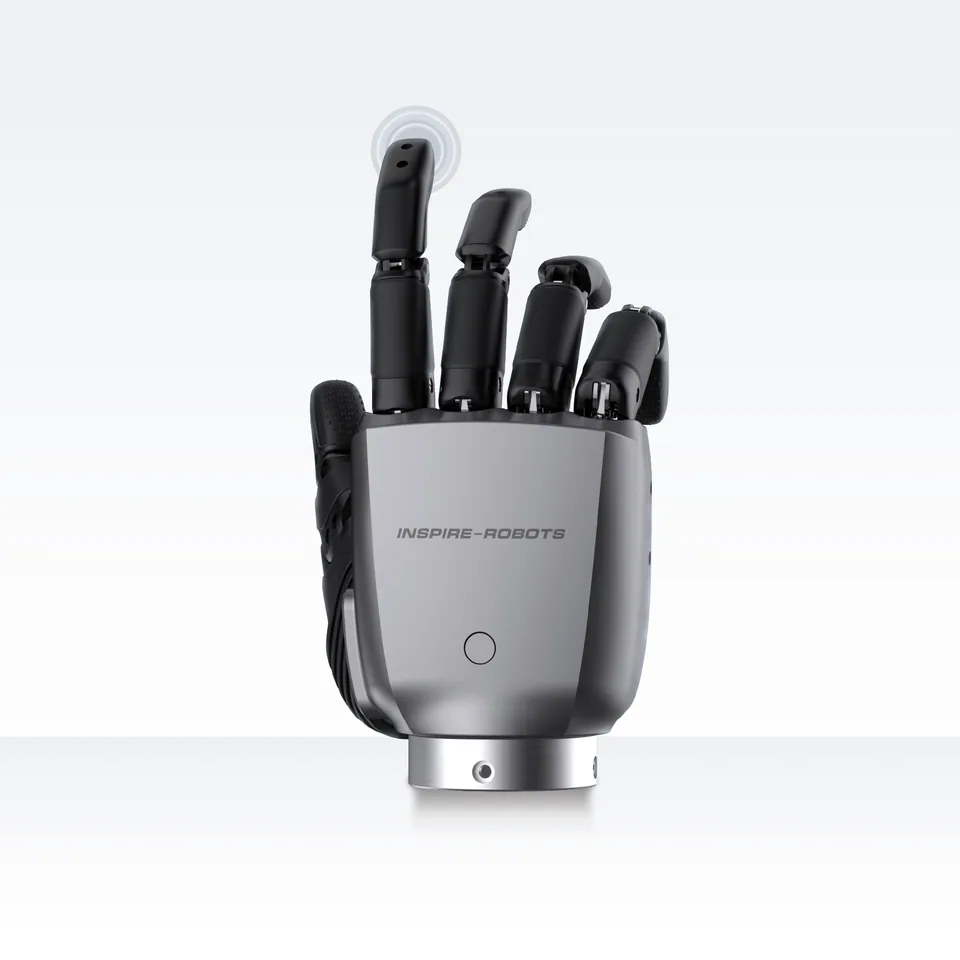
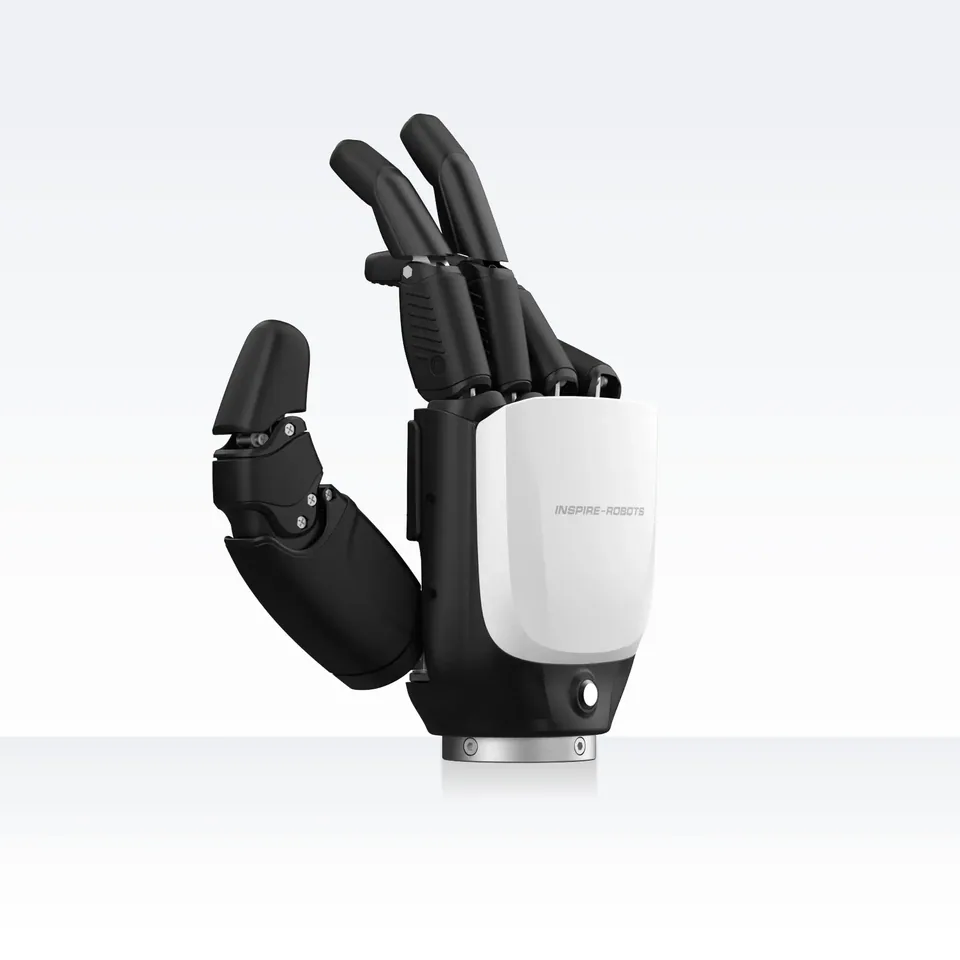
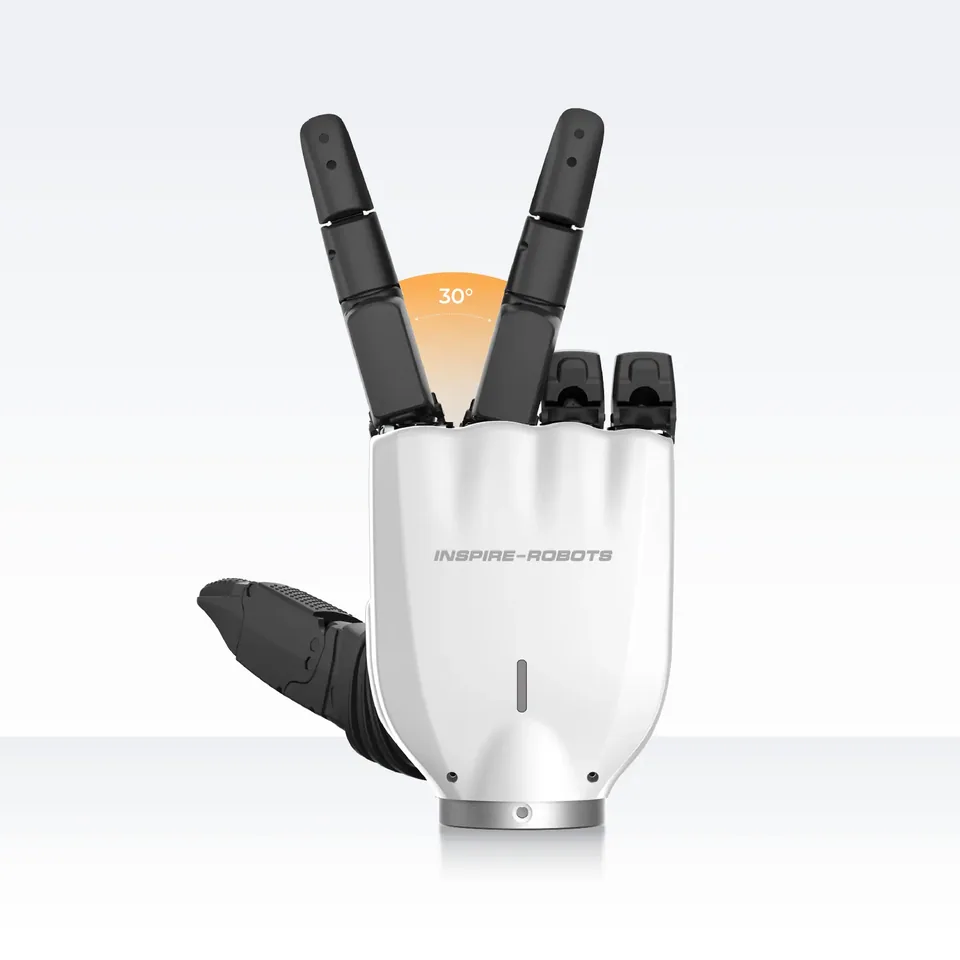
Als Volumenmodell hat die RH56DFX den Ruf von Inspire Robots begründet; der Hersteller aus Peking gibt an, bei den kumulierten Stückzahlen seiner Hände führend zu sein. Sechs Motoren in der Fünffingerhand bewegen 6 Freiheitsgrade über 12 Gelenke, das Gewicht beträgt 540 g. Der Daumen drückt mit 15 N, die übrigen Fingerspitzen mit 10 N; die Ausgangskraft liegt bei 1,5 kg am Daumen und 1 kg an den vier Fingern, eine Gesamttraglast nennt Inspire nicht.
Die Finger beugen sich mit 260 Grad pro Sekunde, der Daumen mit 70 Grad pro Sekunde. Absolute Positionssensoren und Kraftsensoren mit 0,5 N Auflösung melden jeden Griff, bei Stromausfall sperren sich die Gelenke selbst. Die Kommunikation läuft über RS-485 bei 12 bis 48 V. Die Variante RH56DFXW mit zweiachsigem Handgelenk wiegt 650 g. Einen Listenpreis gibt es nicht, Interessenten fragen ein Angebot an.
Die schnellere, aber schwächere Schwester heißt RH56BFX, die Ganzmetallversion mit optionaler Taktilsensorik RH56F1. Die Hand ist eine häufige Wahl für Humanoide und Forschungsaufbauten.
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
keine Angabe
Kein bestätigter Händler in der EU
keine Angabe
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen