Pilotphase
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
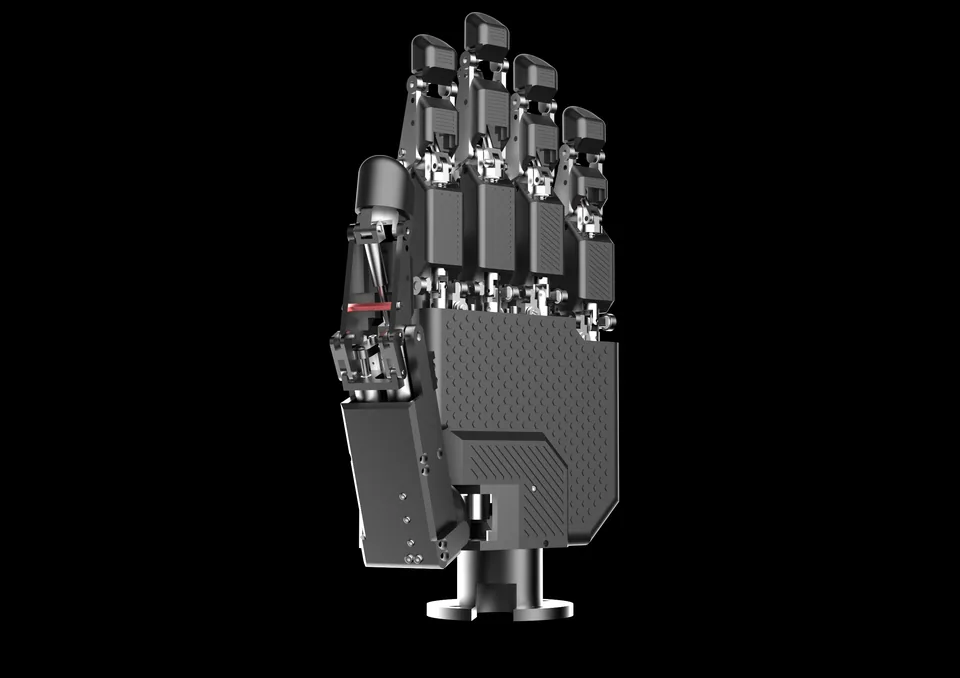
Hand aus Alberta mit zwanzig Gelenken und sechzehn eigenen Antrieben, 1,1 Kilogramm, 5 Kilogramm Traglast, CAN, seriell oder WLAN
Auf der Hannover Messe im März 2024 zeigte Sarcomere Dynamics aus St. Albert in Alberta die ARTUS Lite als Einstiegsmodell. Zwanzig Gelenke werden von sechzehn unabhängigen Antrieben und vier gekoppelten Achsen bewegt; die Gelenkaktuatoren sitzen in jedem Finger, Sehnen aus dem Unterarm gibt es nicht.
Die Hand aus Kohlefaser, Aluminium und Silikon wiegt 1,1 Kilogramm, nimmt bis zu 120 Watt bei 12 Volt auf und trägt 5 Kilogramm; auf Anfrage liefert der Hersteller Ausführungen für 10 bis 15 Kilogramm. Die Fingerspitze drückt mit 1,5 Kilogramm, also rund 14,7 Newton, Öffnen und Schließen laufen mit 0,6 Hertz. Jeder Finger meldet Gelenkposition und Kraft intern, eine Tasthaut auf der Oberfläche fehlt.
Angebunden wird über CAN, seriell oder WLAN, montiert über einen Flansch nach ISO 9409-1-50-4-M6, wie ihn kollaborierende Arme verwenden, programmiert über die Python-Bibliothek ArtusAPI. Der Preis ist auf Anfrage. Der erste Prototyp der Firma war eine Handprothese an der Universität UBC.
Gegenüber SVH 5-Finger-Hand mit ebenfalls zwanzig Gelenken bietet die ARTUS Lite mehr unabhängige Antriebe bei geringerem Gewicht.
keine Angabe
Kein bestätigter Händler in der EU
PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)
Modell vorgestellt
Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen