im Verkauf
kein offizielles Foto
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
RoboterhändePrototyp
Psi H1
Shanghaier Hand mit 21 Freiheitsgraden und 1,1 kg laut Herstellerbroschüre, deren Name auf der Website einen Handschuh bezeichnet.
- 1,1kgGewicht
- 21DOFFreiheitsgrade
- 5kgTraglast
Kurz und knapp
- Technische DatenGewicht 1,1 kg · Freiheitsgrade 21 DOF · Traglast 5 kg
- StatusPrototyp
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- HerstellerPsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)
- KategorieRoboterhände
- StatusPrototyp
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
Psi H1 ist ein Eintrag mit Vorbehalt: Auf der Website des Shanghaier Unternehmens PsiBot steht dieser Name für einen Teleoperationshandschuh, unter 240 g, mit weniger als 3 ms Latenz und zur Ansteuerung von Händen mit 2 bis 21 Freiheitsgraden, nicht für eine Hand.
Die hier genannten Werte stammen aus der Herstellerbroschüre zur WRC 2026 und beschreiben eine Hand namens ψ-SynHand; der Hersteller bestätigt nicht, dass beide dasselbe Produkt sind, weshalb der Katalog das Modell als Prototyp führt.
Laut Broschüre hat die Hand 21 Freiheitsgrade, 16 davon von Motoren über Koppelgetriebe und Gestänge angetrieben, wiegt 1,1 kg, trägt 5 kg dynamisch und 20 kg statisch und wiederholt Positionen auf ±0,3 mm.
Sie läuft mit 24 V, zieht rund 0,35 A im Leerlauf und höchstens etwa 5 A. Dreiachsige Kraftsensoren sitzen in den Fingerspitzen, ein Drucksensor in der Handfläche; geregelt werden Position, Geschwindigkeit und Moment, die Kraftrückführung kommt aus Stromschleife und Tastsensoren.
Die Integration erfolgt über Linux mit ROS und ROS 2, ein SDK für C++ und Python sowie URDF- und USD-Modelle für MuJoCo, Isaac Lab und Isaac Gym. Die Fingerzahl nennt die Broschüre nicht. Die Hand zielt auf Humanoide und Teleoperation; der Preis ist auf Anfrage. Eine weitere chinesische Hand mit 21 Gelenken ist die sehnengetriebene Linker Hand L30 Pro.
Technische Daten
-
Gewicht1,1 kg+57 % gegenüber dem Median der Kategorie (0,7 kg, n=98)
-
Freiheitsgrade21+31 % gegenüber dem Median der Kategorie (16, n=125)
-
Traglast5 kg−67 % gegenüber dem Median der Kategorie (15 kg, n=83)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Maße und Gewicht
- Gewicht
- 1,1 kg
Bewegung und Handhabung
- Freiheitsgrade
- 21
- Traglast
- 5 kg
Elektronik und KI
- Antrieb
- Motoren in der Hand, Koppelgetriebe und Gestänge
- Sensoren
- dreiachsige Kraftsensoren in den Fingerspitzen, Drucksensor in der Handfläche
Weitere Daten
- Bauart
- Mehrfingerhand
- Schnittstellen
- Linux, ROS/ROS 2, SDK C++/Python; URDF, USD
- Aktuatoren
- 16
- Taktilsensorik
- ja
- Versorgungsspannung (V)
- 24
- Open Source
- nein
- Herkunftsland
- CN
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Typische Einsätze
Zielgruppe
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
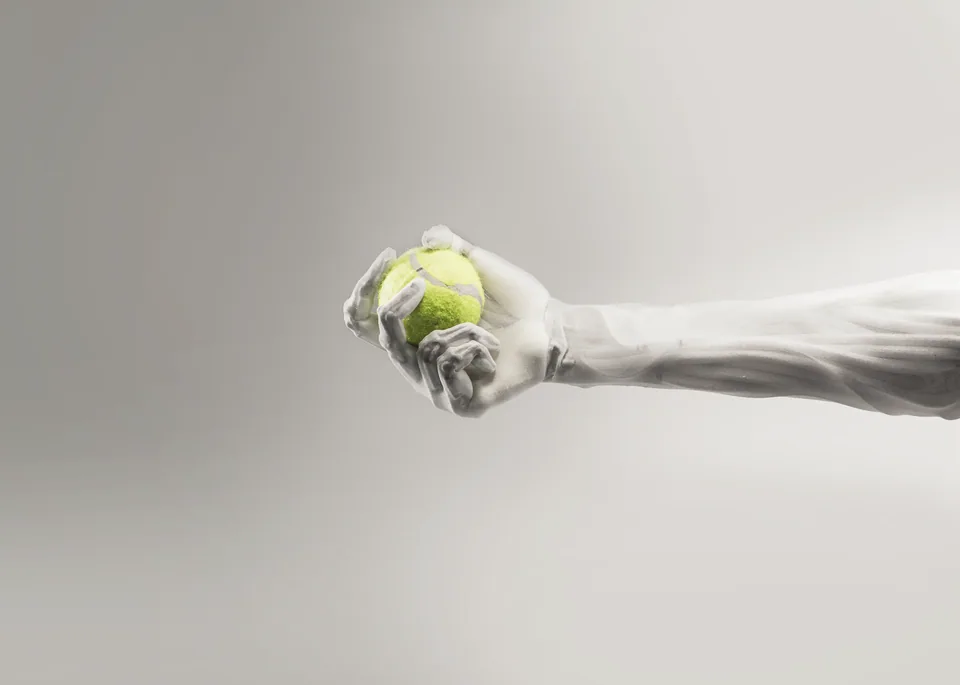 Prototyp
- im Verkauf
- im Verkauf
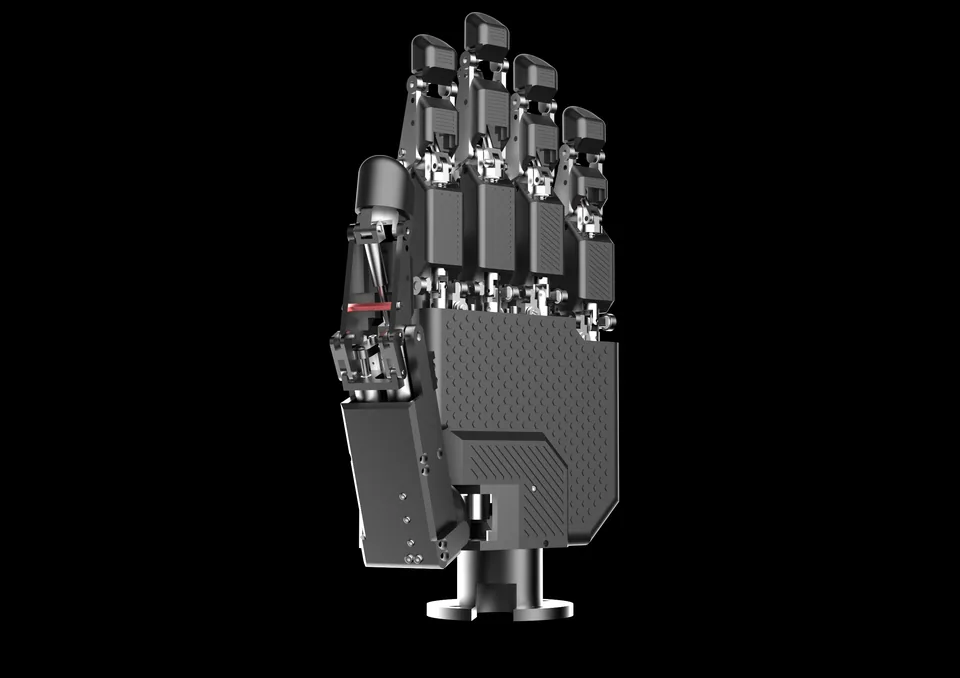 Pilotphase
- im Verkauf
Geschichte
keine Angabe
Quellen
Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen