Pilotphase
RoboterhändePilotphase
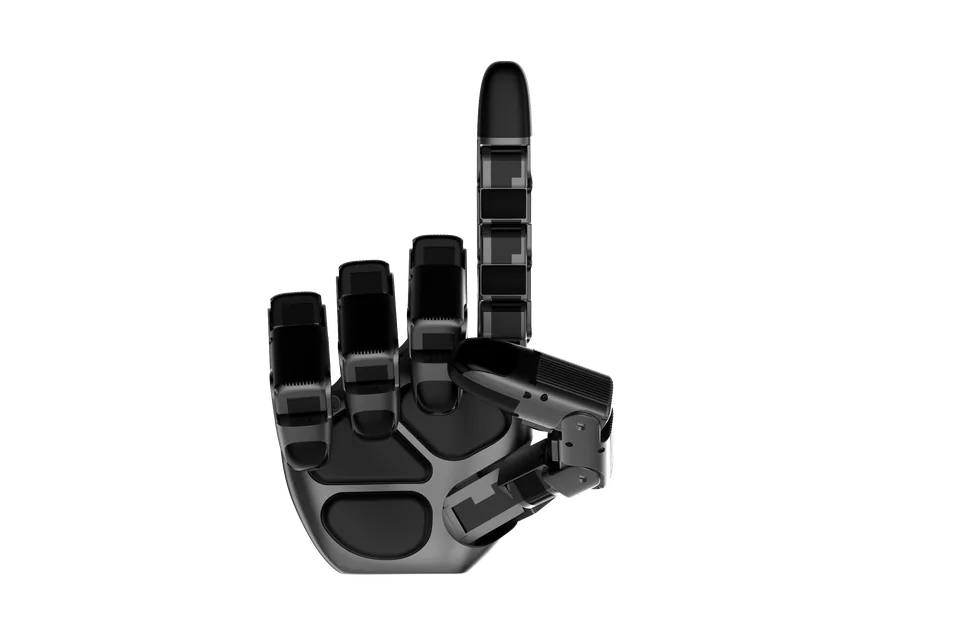
TORCH HAND 1
Industrielle Fünffingerhand mit 21 Freiheitsgraden, 1100 g, 110 N Griffkraft, bis 40 kg Traglast, Drucksensoren und CAN oder RS485.
- 1,1kgGewicht
- 21DOFFreiheitsgrade
- 40kgTraglast
Kurz und knapp
- Technische DatenGewicht 1,1 kg · Freiheitsgrade 21 DOF · Traglast 40 kg
- StatusPilotphase
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- HerstellerTorchKernel Robotics (炬坤机器人)
- KategorieRoboterhände
- StatusPilotphase
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
TORCH HAND 1 ist die Industriehand von TorchKernel Robotics aus Hangzhou, einem Start-up von Dong Huixu, der zuvor am Greiflabor der Universität Zhejiang forschte. Die Fünffingerhand hat 21 Freiheitsgrade, davon 16 aktive und 5 passive, und 16 Aktuatoren in der Hand. Als Antrieb dienen eigene Hohlbecher-Motoren in einer Mischung aus Quasi-Direktantrieb, Spindel und Koppelgetriebe.
Sie wiegt 1.100 g, läuft mit 24 V und nimmt im Ruhezustand unter 300 mA, unter Last bis zu 6 A auf. Die statische Griffkraft beträgt 110 N, die Fingerspitzenkraft 33 N, die Traglast 20 kg nominal und 40 kg maximal; die Wiederholgenauigkeit liegt bei 0,02 mm. Der Daumen misst 167 mm, der Mittelfinger 128 mm, Zeige- und Ringfinger 113 mm, der kleine Finger 102 mm.
Piezoresistive Drucksensoren an Fingerspitzen und Handfläche liefern den Tastsinn. Angesteuert wird über CAN oder RS485, ergänzt durch ein SDK und ein URDF-Modell. Die Hangzhouer Presse nannte im September 2026 abweichend 1.300 g und eine Kleinserie ab Ende 2026, weshalb die Hand als Pilotprodukt geführt wird. Einen Preis nennt der Hersteller nicht, er ist auf Anfrage.
Gegenüber der DG-5F bietet sie bei weniger Gewicht die doppelte Maximaltraglast.
Technische Daten
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
-
Gewicht1,1 kg+57 % gegenüber dem Median der Kategorie (0,7 kg, n=98)
-
Freiheitsgrade21+31 % gegenüber dem Median der Kategorie (16, n=125)
-
Traglast40 kg+167 % gegenüber dem Median der Kategorie (15 kg, n=83)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Maße und Gewicht
- Gewicht
- 1,1 kg
Bewegung und Handhabung
- Freiheitsgrade
- 21
- Traglast
- 40 kg
Elektronik und KI
- Antrieb
- 16 eigene Hohlbecher-Motoren in der Hand, Hybrid aus Spindel und Koppelgetriebe
- Sensoren
- piezoresistive Drucksensoren an Fingerspitzen und Handfläche
Weitere Daten
- Bauart
- Fünffingerhand
- Schnittstellen
- CAN oder RS485, SDK, URDF
- Finger
- 5
- Opponierbarer Daumen
- ja
- Aktuatoren
- 16
- Griffkraft (N)
- 110
- Fingerkraft (N)
- 33
- Taktilsensorik
- ja
- Versorgungsspannung (V)
- 24
- Open Source
- nein
- Herkunftsland
- CN
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Typische Einsätze
Zielgruppe
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
- im Verkauf
- im Verkauf
- Prototyp
PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)
Psi H1
- 1,1 kgGewicht
- 21 DOFFreiheitsgrade
- —Preis
- im Verkauf
 im Verkauf
Geschichte
keine Angabe
Quellen
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen