Pilotphase
RoboterhändeForschungsplattform
RUKA
Quelloffene Sehnenhand der New York University mit 15 Freiheitsgraden, ohne Gelenksensoren und mit Teilekosten unter 1.300 USD.
- 15DOFFreiheitsgrade
Kurz und knapp
- Technische DatenFreiheitsgrade 15 DOF
- StatusForschungsplattform
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- HerstellerNew York University (NYU), Lerrel Pinto lab
- KategorieRoboterhände
- StatusForschungsplattform
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
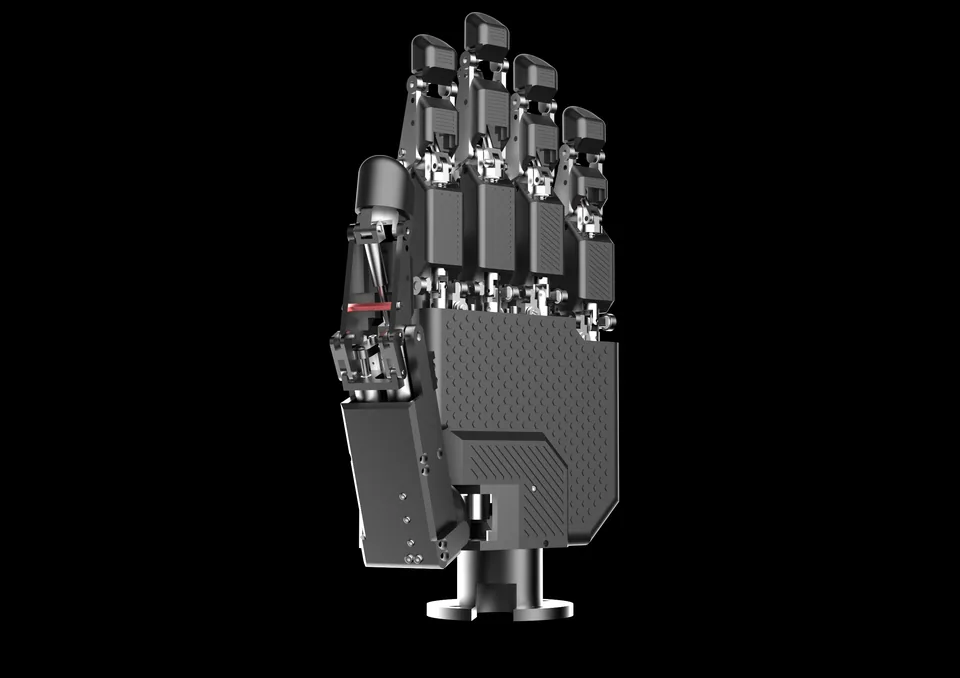
RUKA ist eine quelloffene humanoide Hand aus der Gruppe von Lerrel Pinto an der New York University, vorgestellt auf der RSS 2025. Die Besonderheit: Es gibt keinerlei Gelenksensoren.
Fünf Finger mit 15 unteraktuierten Freiheitsgraden werden über Sehnen von Motoren im Unterarm gezogen, und der Zusammenhang zwischen Motorstellung, Gelenkwinkel und Fingerspitzenposition wird aus Daten gelernt, die mit einem MANUS-Handschuh aufgezeichnet wurden.
So besteht die Hardware nur aus 3D-Druckteilen und handelsüblichen Servos; die Teile kosten unter 1.300 USD, der Zusammenbau dauert unter sieben Stunden. Die Autoren betrieben die Hand 20 Stunden am Stück ohne Überhitzung. Gewicht, Traglast, Griffkraft und Motortyp nennen weder Projektseite noch Abstract.
Das Repository steht unter MIT-Lizenz, das Paper unter CC BY-NC-SA 4.0. Verkauft wird RUKA nicht, wer sie will, druckt und baut sie selbst, einen Preis gibt es also nicht. Die MM-Hand 1.0 verfolgt mit einem Sensor an jedem Gelenk den gegenteiligen Ansatz, die LEAP Hand ist die andere verbreitete offene Hand aus Hobby-Servos.
Technische Daten
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
-
Freiheitsgrade15−6 % gegenüber dem Median der Kategorie (16, n=125)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Bewegung und Handhabung
- Freiheitsgrade
- 15
Elektronik und KI
- Antrieb
- Sehnen, Motoren im Unterarm
- Sensoren
- keine Gelenksensoren, aus MANUS-Handschuhdaten gelernte Modelle
Weitere Daten
- Bauart
- Fünffingerhand
- Finger
- 5
- Opponierbarer Daumen
- ja
- Taktilsensorik
- nein
- Open Source
- ja
- Herkunftsland
- US
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Typische Einsätze
Zielgruppe
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
- Prototyp
 Pilotphase
- im Verkauf
 Forschungsplattform
Deutsches Zentrum fuer Luft- und Raumfahrt (DLR), Institut fuer Robotik und Mechatronik
DLR-HIT Hand II
- 1,5 kgGewicht
- 15 DOFFreiheitsgrade
- —Preis
- Pilotphase
Geschichte
Modell vorgestellt
Quellen
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen