im Verkauf
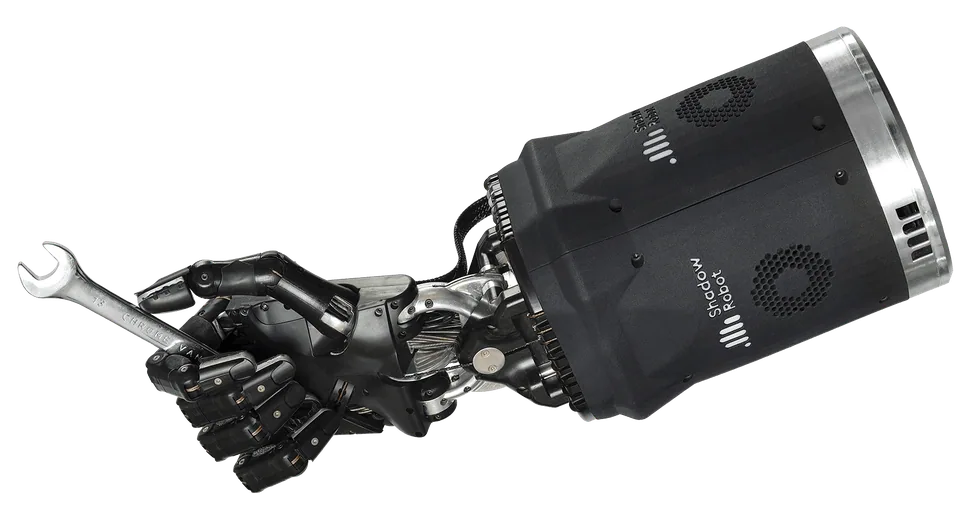
Fünffinger-Forschungshand von DLR und dem Institut in Harbin mit 15 Freiheitsgraden, rund 1,5 kg, 10 N Fingerkraft und 360 Grad pro Sekunde.
Die DLR-HIT Hand II ist eine Forschungshand des Instituts für Robotik und Mechatronik des Deutschen Zentrums für Luft- und Raumfahrt, entwickelt gemeinsam mit dem Harbin Institute of Technology und seit 2008 in Veröffentlichungen beschrieben; 2009 erhielt sie den IF Design Award. Fünf modulare Finger haben je drei aktive Gelenke, zusammen 15 Freiheitsgrade und 15 Aktuatoren in der Hand.
Sie wiegt rund 1,5 kg, bringt 10 N an der Fingerspitze auf und erreicht Gelenkgeschwindigkeiten von 360 Grad pro Sekunde. Jedes Fingerglied trägt eigene Sensorelektronik mit Analog-Digital-Wandlung, die Daten laufen seriell vom Glied über den Finger zum Handrechner, und Werkzeuge lassen sich im laufenden Betrieb wechseln. Tastsensoren werden in der Beschreibung nicht genannt.
Die Hand ist kein Verkaufsprodukt, sondern ein Forschungssystem, das unter anderem am Humanoiden Space Justin für die Teleoperation in Raumfahrtszenarien eingesetzt wird; ein Preis entfällt, Anfragen gehen an das Institut. Aus demselben Haus stammt der Humanoid TORO.
Unter heutigen Händen mit 15 Freiheitsgraden teilt die Tacta Hand die Gelenkzahl, und die SVH 5-Finger-Hand trägt den Gedanken der Fünffingerhand in die deutsche Industrie.
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
keine Angabe
Kein bestätigter Händler in der EU
ZWHAND (Shenzhen Zhaowei Dexterous Hand Technology Co., Ltd.)
Modell vorgestellt
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen