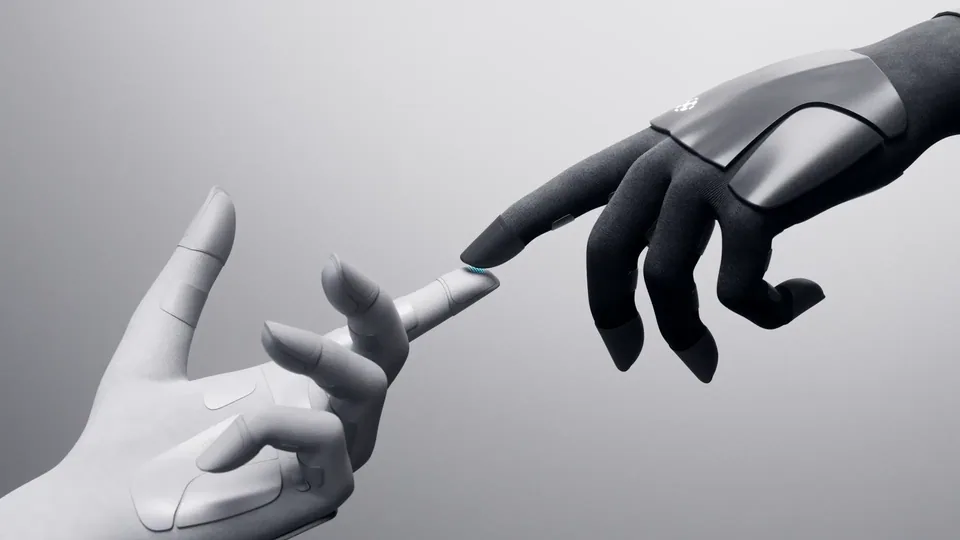
im Verkauf
Direkt angetriebene Xynova-Hand mit 22 spielfreien Gelenken, 1 kHz Bandbreite, 0,08 s Schließzeit, bis 20 kg und visuell-taktilen Spitzen.
Auf der World Robot Conference in Peking im August 2026 stellte Xynova die Prima 1 als zweite Produktlinie vor, diesmal ganz ohne Sehnen. Jedes der 22 Gelenke trägt einen eigenen Direktantrieb, die Hand arbeitet dadurch spielfrei, und zum Rückwärtstreiben eines Gelenks genügen 0,04 Nm.
Die Regelbandbreite erreicht 1 kHz, die Kraftregelung beginnt bei 0,5 N, die Wiederholgenauigkeit liegt bei 0,5 mm, und Kraft- und Positionsregelung sind nativ im Antrieb verankert. Die 190 mm lange Hand öffnet und schließt in 0,08 s, hebt bis zu 20 kg, und die vier Finger bringen gemeinsam 15 N auf. Alle fünf Fingerspitzen tragen visuell-taktile Sensoren.
Gewicht, Schnittstellen und Versorgungsspannung nennt der Hersteller nicht; die 22 Aktuatoren ergeben sich aus der Aussage, dass jedes Gelenk direkt angetrieben ist. Die Produktseite bietet eine Bestellung ohne Preis an, der Preis ist auf Anfrage. Gedacht ist die Prima 1 für Industrie und Forschung.
In derselben Direktantriebsklasse hat die Dex5-S ebenfalls 22 Achsen und einen bekannten Preis, die WUJI Hand 2 20 Achsen; das hybride Schwestermodell ist die Flex 2.
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
keine Angabe
Kein bestätigter Händler in der EU
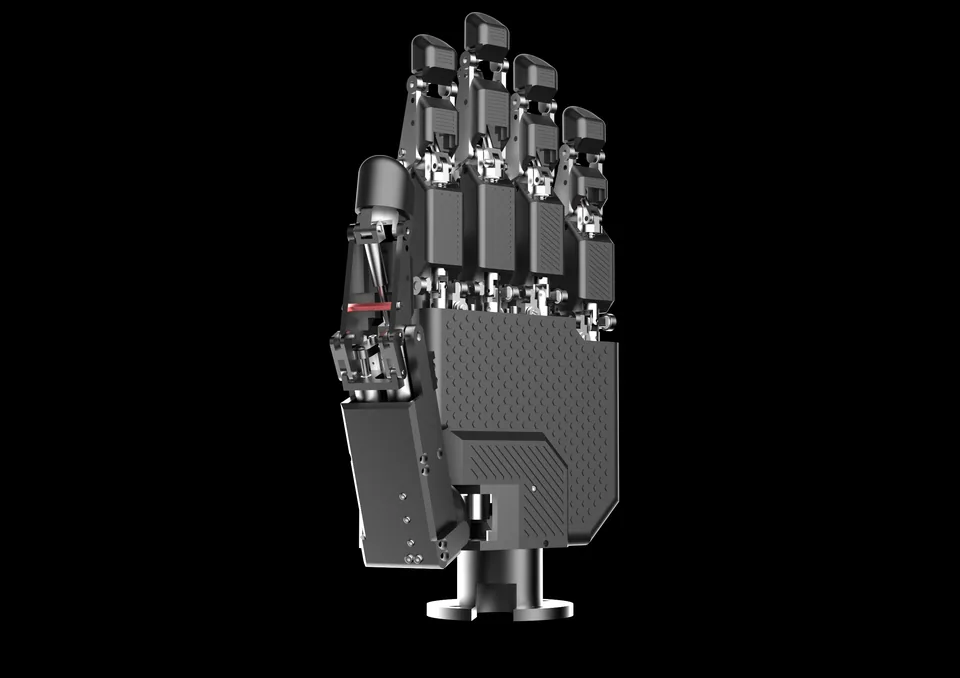
Deutsches Zentrum fuer Luft- und Raumfahrt (DLR), Institut fuer Robotik und Mechatronik
Modell vorgestellt
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen