im Verkauf
Roboterhändeim Verkauf
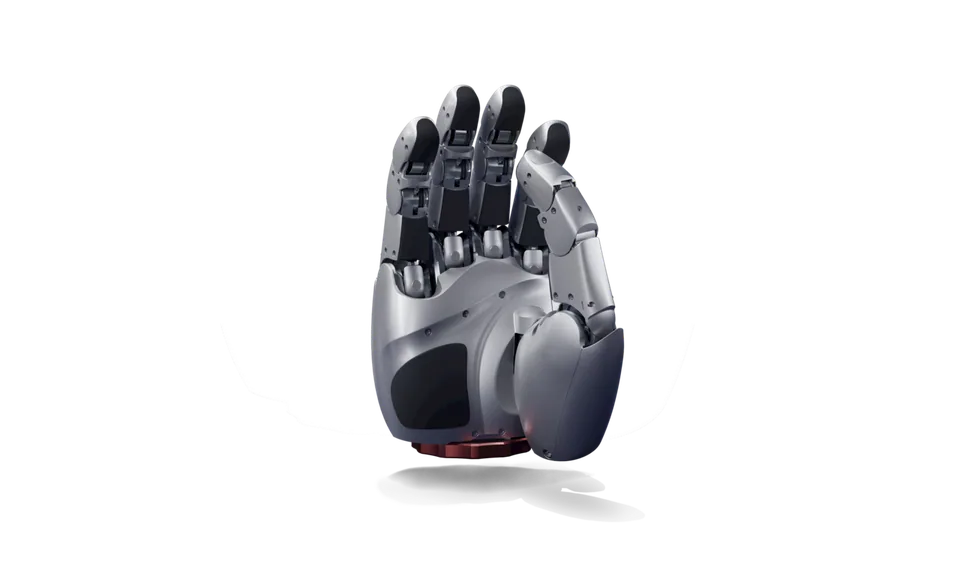
SVH 5-Finger-Hand
Anthropomorphe Hand mit neun Servoantrieben für zwanzig Achsen, Elektronik im Handgelenk und DGUV-Zertifikat für kollaborierenden Betrieb
- 1,3kgGewicht
- 20DOFFreiheitsgrade
- 0,85kgTraglast
Kurz und knapp
- Technische DatenGewicht 1,3 kg · Freiheitsgrade 20 DOF · Traglast 0,85 kg
- Statusim Verkauf
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- HerstellerSCHUNK SE & Co. KG
- KategorieRoboterhände
- Statusim Verkauf
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
Als erster Robotergreifer erhielt die SVH von SCHUNK eine DGUV-Zertifizierung für den kollaborierenden Betrieb, und bis heute gilt sie als Maßstab für anthropomorphe Hände in der Industrie. Neun Servomotoren mit Spindelführungen bewegen zwanzig Achsen: je zwei für Daumen, Zeige- und Mittelfinger, je eine für Ring- und Kleinfinger sowie eine Spreizachse.
Die gesamte Regelungs- und Leistungselektronik sitzt im Handgelenk, zum Arm laufen nur RS-485 und 24 Volt. Finger und Gehäuse bestehen aus Aluminiumlegierung, die Hand ist 242,5 Millimeter lang, 92 Millimeter breit, wiegt 1,3 Kilogramm und ist nach IP20 geschützt. Die Traglast von 0,85 Kilogramm gilt für MRK-Anwendungen, formschlüssig ist deutlich mehr erlaubt.
Positions- und Stromsensoren stecken in den Antrieben, eine Tastfläche gibt es nicht. Treiber für ROS 1 und ROS 2 liegen vor, das Wechselsystem FWK wird unterstützt, linke und rechte Hand sind lieferbar. Der Preis ist auf Anfrage.
Gegenüber der sehnengetriebenen Shadow Dexterous Hand spart die SVH drei Kilogramm; gegenüber HX5-D20 mit zwanzig Servos bietet sie weniger unabhängige Achsen, dafür das Sicherheitszertifikat.
Technische Daten
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
-
Gewicht1,3 kg+86 % gegenüber dem Median der Kategorie (0,7 kg, n=98)
-
Freiheitsgrade20+25 % gegenüber dem Median der Kategorie (16, n=125)
-
Traglast0,85 kg−94 % gegenüber dem Median der Kategorie (15 kg, n=83)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Maße und Gewicht
- Gewicht
- 1,3 kg
Bewegung und Handhabung
- Freiheitsgrade
- 20
- Traglast
- 0,85 kg
Elektronik und KI
- Antrieb
- 9 Servomotoren mit Spindelführungen, 20 Achsen
- Sensoren
- Positions- und Stromsensoren in den Antrieben, keine Taktilsensorik
Weitere Daten
- Bauart
- anthropomorphe Fünffingerhand
- Schnittstellen
- RS-485; Treiber für ROS 1 und ROS 2; Wechselsystem FWK
- Finger
- 5
- Opponierbarer Daumen
- ja
- Aktuatoren
- 9
- Länge (mm)
- 242,5
- Taktilsensorik
- nein
- Versorgungsspannung (V)
- 24
- Schutzklasse
- IP20
- Open Source
- nein
- Herkunftsland
- DE
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Typische Einsätze
Zielgruppe
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
 im Verkauf
- im Verkauf
- Prototyp
- im Verkauf
ETH Zürich Soft Robotics Lab (ORCA Hand)
OrcaHand Touch
- 1,25 kgGewicht
- 17 DOFFreiheitsgrade
- ca. 5.400*Preis (EUR)
- im Verkauf
Geschichte
keine Angabe
Quellen
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen