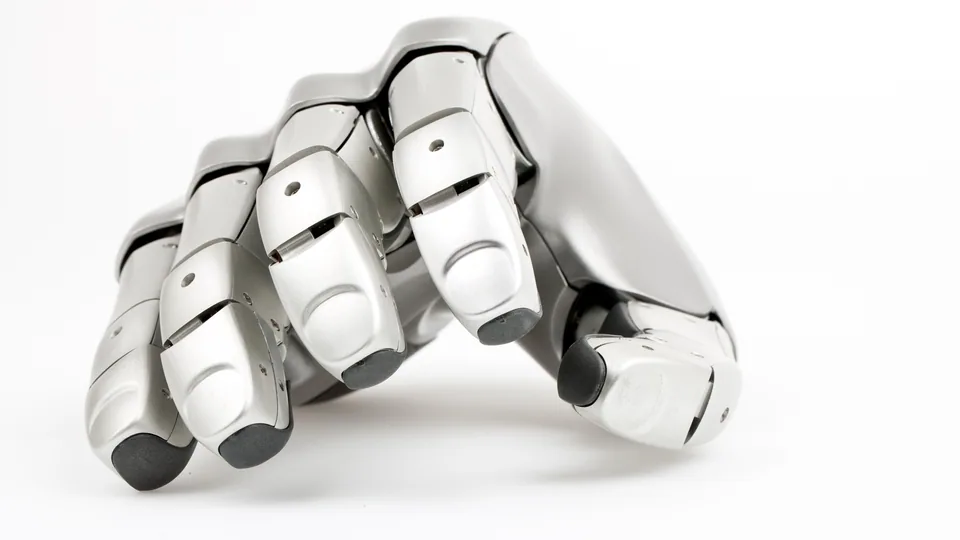
Foto: Agile Robots SE, Produktseite (agile-robots.com)
Roboterhändeim Verkauf

Agile Hand

Modulare Fünffingerhand aus München mit 21 Gelenken, 16 Freiheitsgraden, Drehmomentsensoren in jedem Gelenk und EtherCAT mit 1 kHz Takt.

Preis ab

kein öffentlicher Preis
Kein bestätigter Händler in der EU
  • 1,5kgGewicht
  • 16DOFFreiheitsgrade

Kurz und knapp

  • Technische DatenGewicht 1,5 kg · Freiheitsgrade 16 DOF
  • Statusim Verkauf
  • Verfügbarkeit in der EUnicht bestätigt

Zusammenfassung

Die Agile Hand aus München ist eine anthropomorphe Fünffingerhand, die Agile Robots aus fünf baugleichen Fingermodulen zusammensetzt. Jedes Modul besitzt vier Gelenke, eines davon gekoppelt; insgesamt ergeben sich 21 Gelenke und 16 Freiheitsgrade (die Website nennt auch 15, der aktuelle Flyer 16).

Die Aktuatoren stecken in den Fingermodulen selbst, und jedes aktive Gelenk misst Drehmoment und Position, sodass die Hand aktiv nachgiebig in Drehmoment- oder Positionsregelung arbeitet. Ein Tastsensor ist optional erhältlich.

Mit 1,5 kg Gewicht, 10 N aktiver Fingerspitzenkraft und bis zu 360 Grad pro Sekunde Gelenkgeschwindigkeit deckt die Hand Bewegungsbereiche von 0 bis 90 Grad (distal), minus 4 bis 90 Grad (proximal) und minus 4 bis 80 Grad (Metakarpalgelenk) ab, die Finger spreizen um 40 Grad. Das Skelett ist aus Aluminium gefertigt, die Schalen aus Spritzguss.

Angebunden wird die Hand über EtherCAT mit 1 kHz und einen Flansch nach ISO 9409-1-50-4-M6; programmiert wird über eine C++- und Python-API oder ROS. Als Einsatzfelder nennt der Hersteller Forschung, Industrie, Humanoide und Raumfahrt, eine raumfahrttaugliche Ausführung ist bereits geflogen. Eine Traglast in Kilogramm veröffentlicht Agile Robots nicht.

Wer den hauseigenen Cobot Agile Robots Diana 7 einsetzt, bekommt mit der Hand ein Greiforgan mit Kraftregelung in jedem Gelenk aus demselben Haus. Preis auf Anfrage.

Technische Daten

Quellen: 2

Größe und Kennwerte
Größe und Kennwerte: Agile HandGewicht: 1.5 kg, Median der Kategorie 0.7 kg. Freiheitsgrade: 16 , Median der Kategorie 16 .Kennwerte gegen den Median der KategorieGewicht1.5 kgMedian der Kategorie: 0.7 kg (n=98)Freiheitsgrade16Median der Kategorie: 16 (n=125)

Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.

  • Gewicht1,5 kg
    +114 % gegenüber dem Median der Kategorie (0,7 kg, n=98)
  • Freiheitsgrade16
    auf Höhe des Medians der Kategorie (16, n=125)
  • Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.

Maße und Gewicht

Gewicht
1,5 kg

Bewegung und Handhabung

Freiheitsgrade
16

Elektronik und KI

Antrieb
Motoren in den Fingermodulen
Sensoren
Drehmoment- und Positionssensoren in jedem aktiven Gelenk, Tastsensor optional

Weitere Daten

Bauart
modulare Fünffingerhand
Schnittstellen
EtherCAT 1 kHz, Flansch ISO 9409-1-50-4-M6, C++/Python-API, ROS
Finger
5
Opponierbarer Daumen
ja
Fingerkraft (N)
10
Taktilsensorik
nein
Open Source
nein
Herkunftsland
DE

Datenblatt (PDF)

Preis und Verfügbarkeit

keine Angabe

Händler in der EU

Kein bestätigter Händler in der EU

Einsatzgebiete

Typische Einsätze

  • Forschung, Industrie, Humanoide, Raumfahrt

Zielgruppe

  • Forschungseinrichtungen, Industrieintegratoren, Humanoidhersteller, Raumfahrt

Vergleich

Roboter-Vergleichswerkzeug

Ähnliche Modelle

  • DLR-HIT Hand II
    Forschungsplattform

    Deutsches Zentrum fuer Luft- und Raumfahrt (DLR), Institut fuer Robotik und Mechatronik
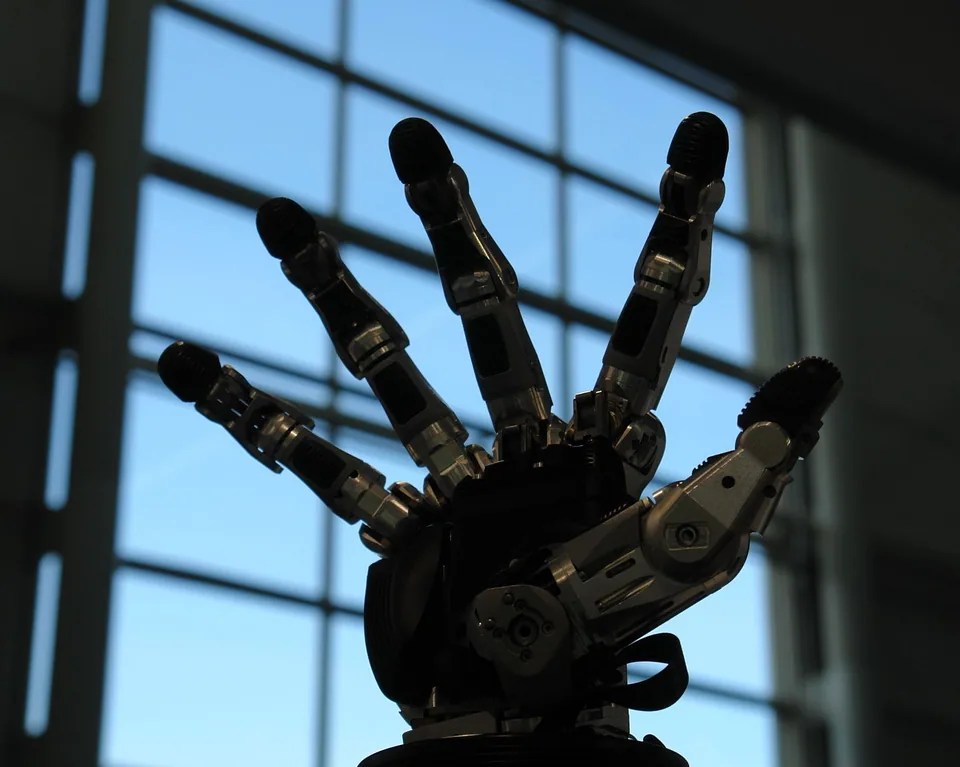
    DLR-HIT Hand II

    Fünffinger-Forschungshand von DLR und dem Institut in Harbin mit 15 Freiheitsgraden, rund 1,5 kg, 10 N Fingerkraft und 360 Grad pro Sekunde.

    • 1,5 kgGewicht
    • 15 DOFFreiheitsgrade
    • —Preis
  • im Verkauf

    Tesollo Inc.

    DG-4F

    Vierfingerhand für die Industrie mit 18 einzeln angetriebenen Gelenken, 1494 g Gewicht, bis 20 kg Umgreif-Traglast und Modbus-Anbindung.

    • 1,49 kgGewicht
    • 18 DOFFreiheitsgrade
    • —Preis
  • im Verkauf

    LinkerBot (灵心巧手)

    Linker Hand L30

    Frühere sehnengetriebene Fünffingerhand von LinkerBot mit 21 Gelenken und 1,4 kg, bei Händlern für rund 20.000 USD erhältlich.

    • 1,4 kgGewicht
    • 21 DOFFreiheitsgrade
    • ca. 24.800*Preis (EUR)
  • SVH 5-Finger-Hand
    im Verkauf

    SCHUNK SE & Co. KG

    SVH 5-Finger-Hand

    Anthropomorphe Hand mit neun Servoantrieben für zwanzig Achsen, Elektronik im Handgelenk und DGUV-Zertifikat für kollaborierenden Betrieb

    • 1,3 kgGewicht
    • 20 DOFFreiheitsgrade
    • —Preis
  • im Verkauf

    Sharpa (Sharpa Pte Ltd)

    SharpaWave (Wave W01)

    Hand in menschlicher Größe mit 22 Aktuatormodulen, 40 Kilogramm Traglast und Tastfeldern mit 240 mal 240 Punkten in jeder Fingerspitze

    • 1,3 kgGewicht
    • 22 DOFFreiheitsgrade
    • —Preis
  • Prototyp

    Festo SE & Co. KG

    BionicSoftHand 2.0

    Pneumatische weiche Hand von Festo mit 11 Freiheitsgraden, 1295 g, bis 4 kg Traglast und 113 Tastsensoren im Handschuh, Stand 2020.

    • 1,29 kgGewicht
    • 11 DOFFreiheitsgrade
    • —Preis

Geschichte

keine Angabe

Quellen

  1. agile-robots.com
  2. agile-robots.com

Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen