im Verkauf
Sehnengetriebene Humanoidenhand mit 24 Gelenken, zwanzig Motormodulen im Unterarm, über hundert Sensoren und 4 Kilogramm Traglast
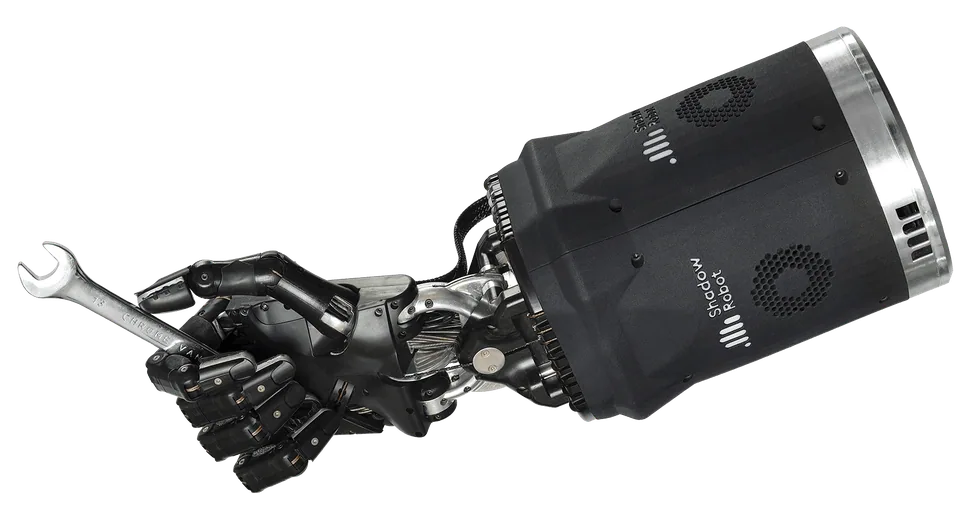
Die Shadow Dexterous Hand ist das Referenzmodell für sehnengetriebene Humanoidenhände: Zwanzig Motormodule in der Unterarmbasis ziehen an Sehnen und bewegen 24 Gelenke, davon zwanzig aktuiert und vier gekoppelt. Der Daumen hat fünf Freiheitsgrade, jeder der vier Finger drei auf vier Gelenken, das Handgelenk zwei.
Mit Unterarm wiegt die Hand 4,3 Kilogramm, im Kraftgriff trägt sie 4 Kilogramm, ein Gelenk durchläuft seinen vollen Hub mit 1 Hertz. Über hundert Sensoren werden mit 1 kHz abgetastet, darunter vierzig Sehnenkraftsensoren, Gelenkpositionen, eine Inertialeinheit sowie Temperatur und Strom; zwei Shadow Tactile Fingertips sind Standard, bis zu fünf möglich.
Angebunden wird über EtherCAT mit 100 Megabit und ROS, die Positionsregelung läuft im Host mit 1 kHz, die Drehmomentschleife im Motor mit 5 kHz, die Software steht unter GPL und BSD. Verbaut sind Aluminium, Messing, Acetal, Polycarbonat und Polyurethan. Als Option nennt Shadow die Integration mit Universal Robots, außerdem die Kompatibilität mit dem PR2.
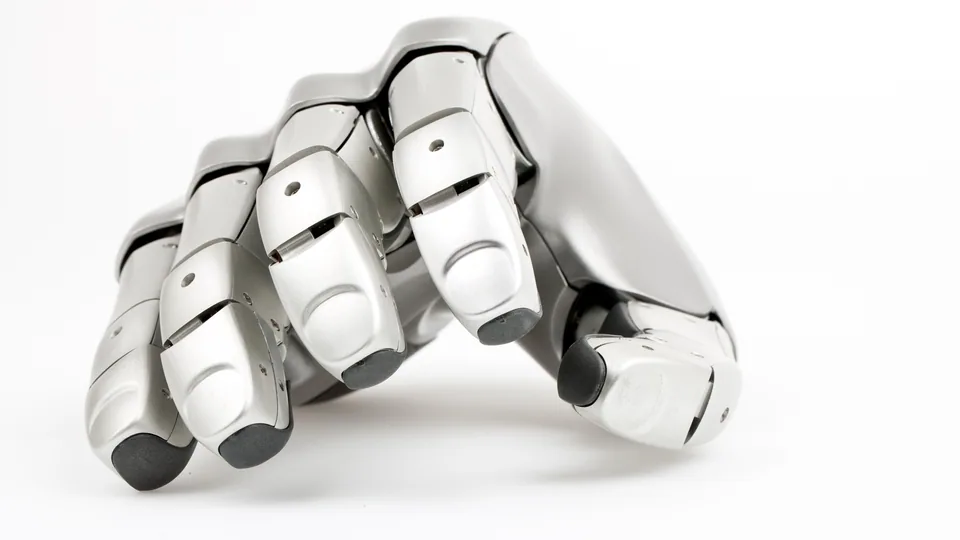
Leichtere Ableger sind Lite mit 13 Freiheitsgraden und 2,4 Kilogramm (Shadow Dexterous Hand Lite), Extra Lite mit 10 und 2,1 Kilogramm sowie Super Lite mit 7 und 1,8 Kilogramm. Der Preis ist auf Anfrage. Das Katalogfoto von 2007 zeigt eine ältere Generation.
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
keine Angabe
Kein bestätigter Händler in der EU
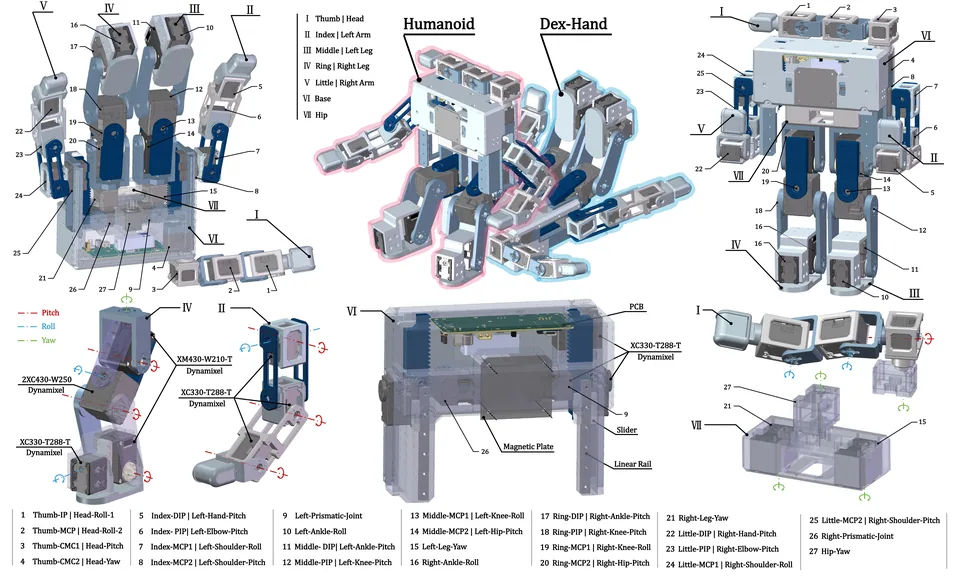
Handroid-Projekt (UNC Chapel Hill / Stanford University)
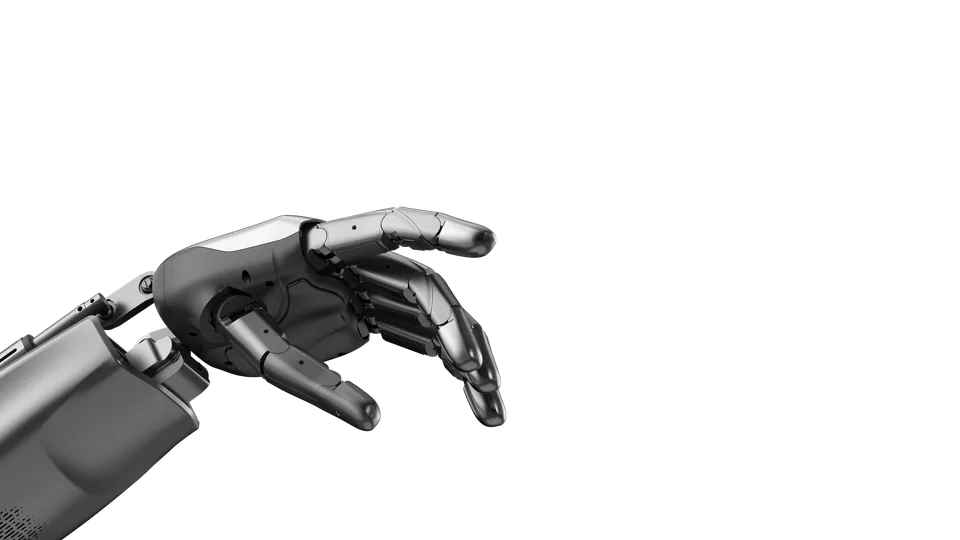
Suzhou Botyard Intelligence Technology Co., Ltd.
Deutsches Zentrum fuer Luft- und Raumfahrt (DLR), Institut fuer Robotik und Mechatronik
keine Angabe
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen