im Verkauf
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
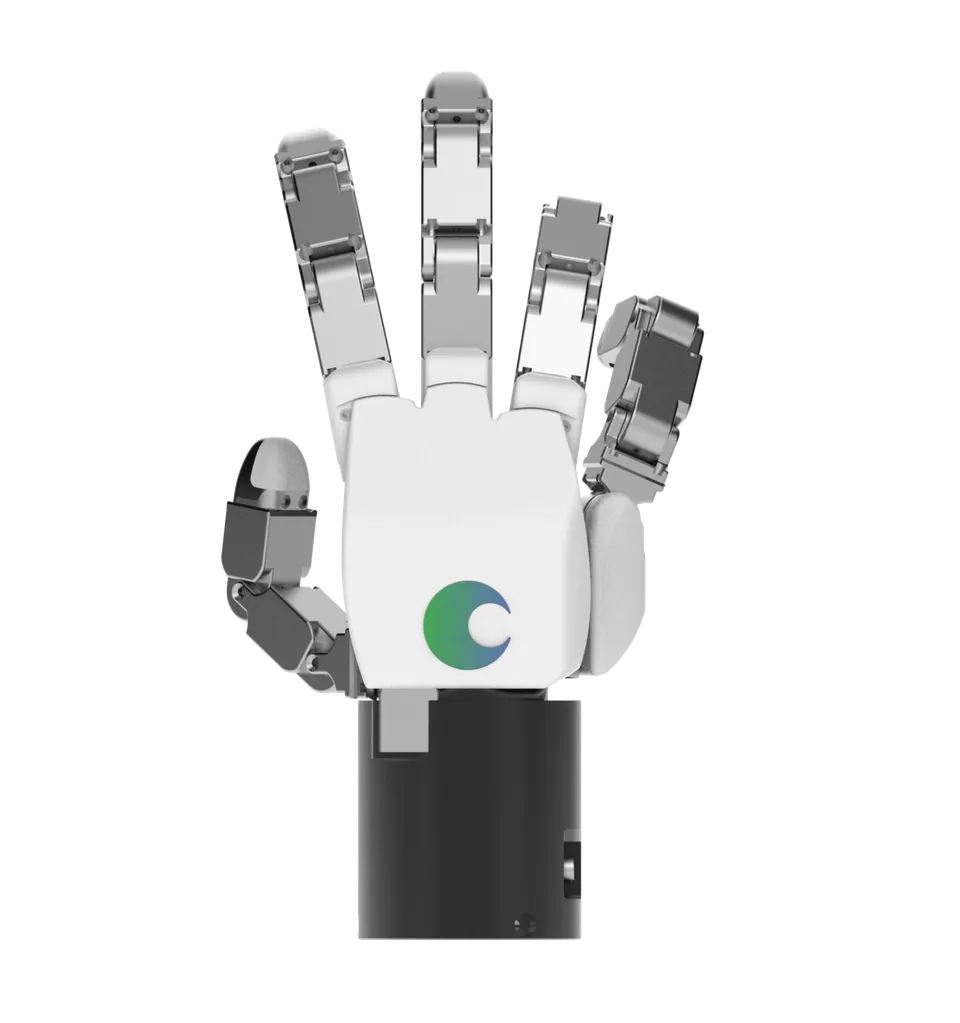
Vierfingerhand für die Industrie mit 18 einzeln angetriebenen Gelenken, 1494 g Gewicht, bis 20 kg Umgreif-Traglast und Modbus-Anbindung.
Mit der DG-4F bietet Tesollo aus Incheon eine Vierfingerhand an, die eher als flexibler Industriegreifer denn als Laborhand gedacht ist. Ihre 18 Gelenke werden einzeln von je einem Servo bewegt und von Absolutencodern überwacht, der Regeltakt liegt bei 333 Hz.
Die Hand wiegt 1.494 g, arbeitet mit 24 V und zieht höchstens 10 A. Die Traglast hängt vom Griff ab: Beim Spitzgriff nennt der Hersteller 3 kg nominal und 5 kg maximal, beim Umgreifen 10 kg nominal und bis zu 20 kg, wobei der Höchstwert von der Reibung abhängt.
Serienmäßig meldet die Hand Strom und Position jedes Gelenks; gegen Aufpreis gibt es Fingerspitzen mit Sechs-Achs-Kraft-Momenten-Sensor, Drei-Achs-Kraftsensor, Tastsensor oder Sauger. Angebunden wird sie über Modbus RTU und TCP sowie Ethernet TCP/IP, ergänzt durch ein SDK, ROS 2 mit ros2_control und Gazebo-Modelle. Spitz-, Kraft- und Präzisionsgriffe sind vorbereitet. Der Preis ist auf Anfrage erhältlich.
Wer fünf Finger braucht, greift zur schwereren DG-5F; die Vierfingerhand Allegro Hand V4 ist dagegen rein für die Forschung ausgelegt.
keine Angabe
Kein bestätigter Händler in der EU
Deutsches Zentrum fuer Luft- und Raumfahrt (DLR), Institut fuer Robotik und Mechatronik
keine Angabe
Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen