Pilotphase
Roboterhändeim Einsatz
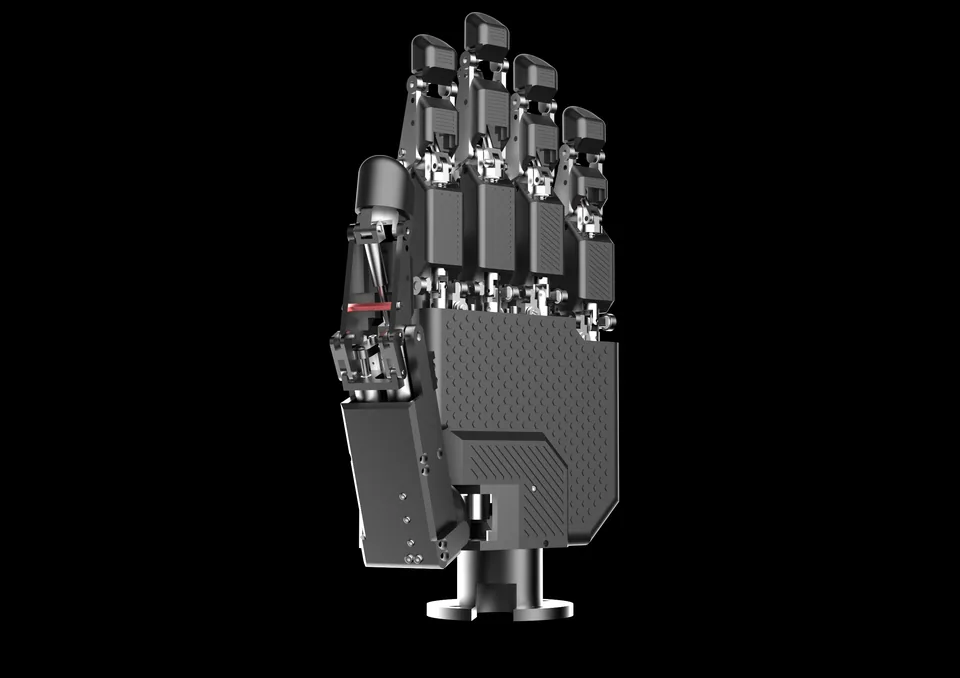
mimic hand M1
Schweizer Sehnenhand mit 15 angetriebenen Gelenken, Scherkraftsensoren in den Fingerspitzen und über 25 kg Traglast, nur mit mimic-Software.
- 15DOFFreiheitsgrade
- 25kgTraglast
Kurz und knapp
- Technische DatenFreiheitsgrade 15 DOF · Traglast 25 kg
- Statusim Einsatz
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- Herstellermimic Robotics AG
- KategorieRoboterhände
- Statusim Einsatz
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
Die mimic hand M1 stellte das Zürcher Unternehmen mimic Robotics am 16. Juli 2026 vor, und zwar ausdrücklich als Teil einer Gesamtlösung: Die Hand wird nur zusammen mit den eigenen KI-Modellen geliefert, nicht einzeln. Fünf Finger tragen 21 Gelenke, 15 davon angetrieben und sechs gekoppelt.
Die Motoren sitzen im Unterarm und ziehen die Sehnen in beide Richtungen über Rollenführungen; so entstehen eine Traglast von über 25 kg im Kraftgriff und 25 N an der Fingerspitze. Die Grundgelenke beugen 135 Grad, spreizen 55 Grad und überstrecken 45 Grad.
Fingerspitzensensoren erfassen Normalkraft, Scherkraft und Mehrpunktkontakt, aus dem Motorstrom werden Kräfte feiner als 0,1 N geschätzt, synchronisierte Global-Shutter-Kameras ergänzen die Wahrnehmung. Der geschlossene Regelkreis positioniert die Fingerspitze auf ±0,18 mm, das Rückdrehmoment bleibt unter 0,05 Nm, eine aktive Luftkühlung erlaubt Dauerbetrieb.
Gewicht und Schnittstellen nennt der Hersteller nicht. Abnehmer sind Industriekunden und Teleoperationsanwendungen; wegen der Bündelung mit der Software gilt Preis auf Anfrage. Eine einzeln verkaufte Zürcher Sehnenhand ist die OrcaHand.
Technische Daten
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
-
Freiheitsgrade15−6 % gegenüber dem Median der Kategorie (16, n=125)
-
Traglast25 kg+67 % gegenüber dem Median der Kategorie (15 kg, n=83)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Bewegung und Handhabung
- Freiheitsgrade
- 15
- Traglast
- 25 kg
Elektronik und KI
- Antrieb
- Sehnen, Motoren im Unterarm, Rollenführung
- Sensoren
- Normal- und Scherkraftsensoren in den Fingerspitzen, Motorstrom, Global-Shutter-Kameras
Weitere Daten
- Bauart
- Fünffingerhand
- Finger
- 5
- Opponierbarer Daumen
- ja
- Fingerkraft (N)
- 25
- Taktilsensorik
- ja
- Open Source
- nein
- Herkunftsland
- CH
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Typische Einsätze
Zielgruppe
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
- Prototyp
 Pilotphase
- im Verkauf
 Forschungsplattform
Deutsches Zentrum fuer Luft- und Raumfahrt (DLR), Institut fuer Robotik und Mechatronik
DLR-HIT Hand II
- 1,5 kgGewicht
- 15 DOFFreiheitsgrade
- —Preis
- Pilotphase
Geschichte
Modell vorgestellt
Quellen
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen