im Verkauf
kein offizielles Foto
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
Roboterhändeim Verkauf
Linker Hand L20
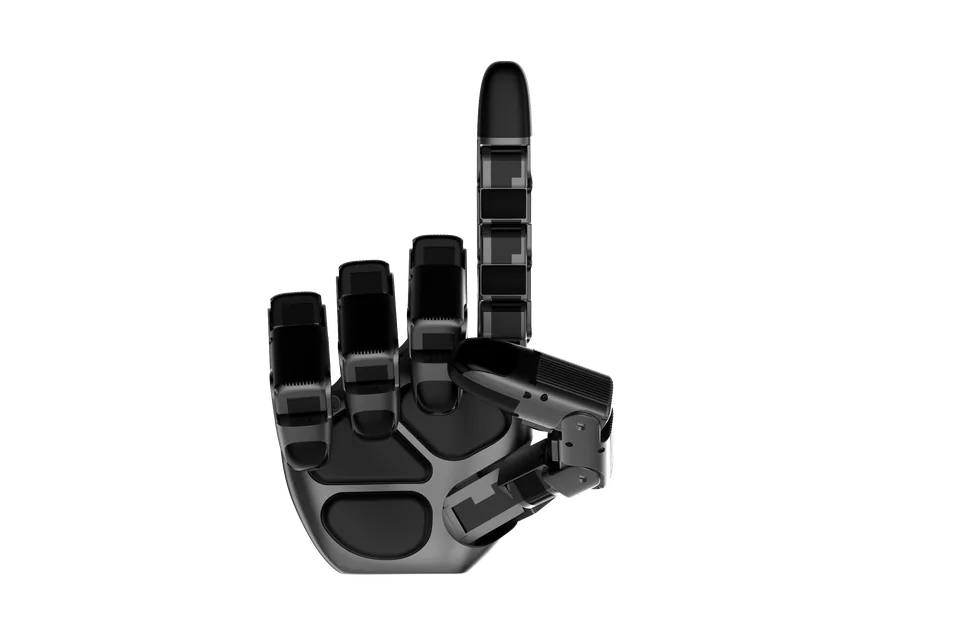
Hebelgetriebene Linkerbot-Hand mit 21 Freiheitsgraden, 16 aktiv, rund 1200 g, 20 kg Last, 100 N Griffkraft, CAN oder RS-485, 24 bis 48 V.
- 1,2kgGewicht
- 21DOFFreiheitsgrade
- 20kgTraglast
Kurz und knapp
- Technische DatenGewicht 1,2 kg · Freiheitsgrade 21 DOF · Traglast 20 kg
- Statusim Verkauf
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- HerstellerLinkerBot (灵心巧手)
- KategorieRoboterhände
- Statusim Verkauf
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
Kraft ist das Argument der Linker Hand L20 von Linkerbot aus Peking: Fünf Finger greifen mit 100 N, jeder der vier Finger liefert 20 N, der Daumen 15 N, die maximale Last beträgt 20 kg.
Die Hand hat 21 Freiheitsgrade, 16 aktive und 5 passive, bewegt vom hauseigenen Gelenkmodul über Gelenkhebel, und wiegt etwa 1.200 g. Die vier Finger beugen sich mit 3,5 rad/s, also rund 200 Grad pro Sekunde, der Daumen mit 1,52 rad/s, die Wiederholgenauigkeit liegt bei 0,2 mm. Taktilsensoren gibt es nicht.
Angebunden wird über CAN oder RS-485 bei 24 bis 48 V und 0,3, 0,4 beziehungsweise 1,8 A. Linkerbot weist darauf hin, dass die Werte je nach Konfiguration und Version abweichen; die abgespeckte L20 Lite hat 10 aktive und 10 passive Freiheitsgrade, 800 g, 25 kg Last und 80 N Griffkraft. Preis auf Anfrage. Einsatzfelder sind Humanoide und Forschung.
Die DH2116 Series teilt die Aufteilung in 16 aktive und 5 passive Gelenke, die leichteren Geschwister sind die Linker Hand L6 und die voll angetriebene Linker Hand O30.
Technische Daten
-
Gewicht1,2 kg+71 % gegenüber dem Median der Kategorie (0,7 kg, n=98)
-
Freiheitsgrade21+31 % gegenüber dem Median der Kategorie (16, n=125)
-
Traglast20 kg+33 % gegenüber dem Median der Kategorie (15 kg, n=83)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Maße und Gewicht
- Gewicht
- 1,2 kg
Bewegung und Handhabung
- Freiheitsgrade
- 21
- Traglast
- 20 kg
Elektronik und KI
- Antrieb
- eigenes Gelenkmodul, Gelenkhebel, 21 Freiheitsgrade (16 aktiv, 5 passiv)
Weitere Daten
- Bauart
- Fünffingerhand
- Schnittstellen
- CAN, RS-485, 24 bis 48 V
- Finger
- 5
- Opponierbarer Daumen
- ja
- Aktuatoren
- 16
- Griffkraft (N)
- 100
- Fingerkraft (N)
- 20
- Taktilsensorik
- nein
- Versorgungsspannung (V)
- 24
- Open Source
- nein
- Herkunftsland
- CN
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Typische Einsätze
Zielgruppe
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
- im Verkauf
- im Verkauf
- im Verkauf
 im Verkauf
- Prototyp
Geschichte
keine Angabe
Quellen
Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen