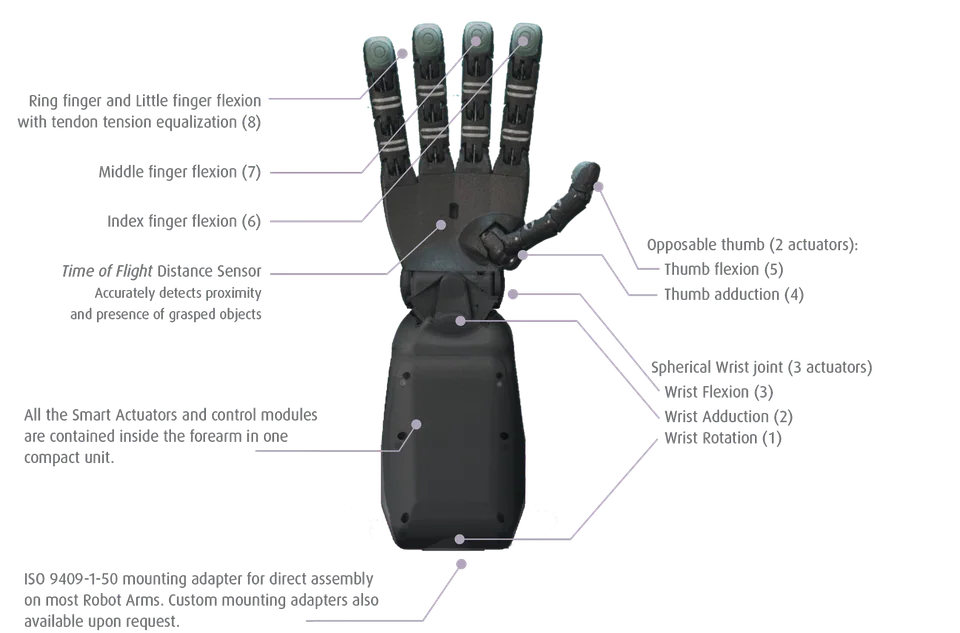
kein offizielles Foto
Größe und Kennwerte
Größe und Kennwerte: FLLEX HandFreiheitsgrade: 15 , Median der Kategorie 16 .Kennwerte gegen den Median der KategorieFreiheitsgrade15Median der Kategorie: 16 (n=125)

Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.

RoboterhändeForschungsplattform

FLLEX Hand

Koreanische Forschungshand mit 15 Freiheitsgraden und flüssigkeitsgeschmierten lagerlosen Fingern, hebt über 4 kg je Fingerspitze.

Preis ab

kein öffentlicher Preis
Kein bestätigter Händler in der EU
  • 15DOFFreiheitsgrade

Kurz und knapp

  • Technische DatenFreiheitsgrade 15 DOF
  • StatusForschungsplattform
  • Verfügbarkeit in der EUnicht bestätigt

Zusammenfassung

Eine Hand, die hämmern darf: Die FLLEX Hand aus dem Team von Prof. Kim Yong-jae an der südkoreanischen Hochschule KoreaTech soll Stöße ähnlich wegstecken wie eine menschliche Hand. Ihr Fingermechanismus ist flüssigkeitsgeschmiert und kommt in Handfläche und Fingern ohne Lager und Metallscharniere aus; in Vorführungen schlug die Hand mit dem Hammer und hob mit einer einzigen Fingerspitze mehr als 4 kg.

Die koreanische Presse nannte im Juni 2020 15 Freiheitsgrade, eine spätere Fachveröffentlichung, die die Hand zitiert, spricht von 15 Servomotoren. Die zugrunde liegende Arbeit von Kim Yong-jae, Junsuk Yoon und Young-Woo Sim über einen flüssigkeitsgeschmierten Fingermechanismus mit menschenähnlicher Stoßdämpfung erschien 2019 in der Fachzeitschrift IEEE RA-L und erhielt auf der ICRA 2020 den Preis für die beste Veröffentlichung.

Fingerzahl, Gewicht, Antriebsart und Schnittstellen veröffentlicht das Team nicht. Als Hochschulprojekt ist die Hand nicht verkäuflich und hat keinen Preis. Käufliche koreanische Hände im Katalog sind Allegro Hand V4 und DG-5F.

Technische Daten

Quellen: 4

  • Freiheitsgrade15
    −6 % gegenüber dem Median der Kategorie (16, n=125)
  • Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.

Bewegung und Handhabung

Freiheitsgrade
15

Elektronik und KI

Antrieb
15 Servomotoren, 15 Freiheitsgrade, flüssigkeitsgeschmierte lagerlose Finger

Weitere Daten

Bauart
Forschungshand mit vielen Freiheitsgraden
Aktuatoren
15
Taktilsensorik
nein
Open Source
nein
Herkunftsland
KR

Datenblatt (PDF)

Preis und Verfügbarkeit

keine Angabe

Händler in der EU

Kein bestätigter Händler in der EU

Einsatzgebiete

Typische Einsätze

  • Forschung zur Stoßdämpfung

Zielgruppe

  • Hochschulen, Labore

Vergleich

Roboter-Vergleichswerkzeug

Ähnliche Modelle

  • RH8D
    im Verkauf

    Seed Robotics

    RH8D

    Hand in Erwachsenengröße mit acht intelligenten Antrieben, neunzehn Freiheitsgraden, sphärischem Handgelenk und 2,5 Kilogramm Haltekraft

    • 0,62 kgGewicht
    • 19 DOFFreiheitsgrade
    • —Preis
  • Prototyp

    Kyber Labs

    Kyber Labs Hand

    Prototyp einer Fünffingerhand aus Brooklyn mit 20 Freiheitsgraden, getriebelose künstliche Muskelfasern als Antrieb, frei rücktreibbar.

    • 20 DOFFreiheitsgrade
    • —Preis
  • SVH 5-Finger-Hand
    im Verkauf

    SCHUNK SE & Co. KG

    SVH 5-Finger-Hand

    Anthropomorphe Hand mit neun Servoantrieben für zwanzig Achsen, Elektronik im Handgelenk und DGUV-Zertifikat für kollaborierenden Betrieb

    • 1,3 kgGewicht
    • 20 DOFFreiheitsgrade
    • —Preis
  • im Verkauf

    Ruiyan Intelligent Control (Shenzhen Ruiyan Zhineng Kongzhi Co., Ltd.)

    RY-H6

    Kompakte Fünffingerhand der Baureihe RY-H für kleine Humanoide, vom Hersteller bislang nur mit Namen und Foto gezeigt

    • —Preis
  • Pilotphase

    Changingtek Robotics Technology (Suzhou) Co., Ltd.

    X2

    Sehnengetriebene Hand aus Jiangsu, im Februar 2026 angekündigt, die sich selbst von links auf rechts umstellt, mit 50 N Griff.

    • —Preis
  • Prototyp

    Honda Motor Co.

    Honda Multi-fingered Hand

    Forschungshand von Honda mit 16 aktiven Gelenken, 50 N an der Fingerspitze, sechsachsigen Kraftsensoren und 288 Taktilkanälen, Stand 2026.

    • 16 DOFFreiheitsgrade
    • —Preis

Geschichte

  1. Modell vorgestellt

Quellen

  1. dhnews.co.kr
  2. sciencetimes.co.kr
  3. arxiv.org
  4. api.crossref.org

Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen