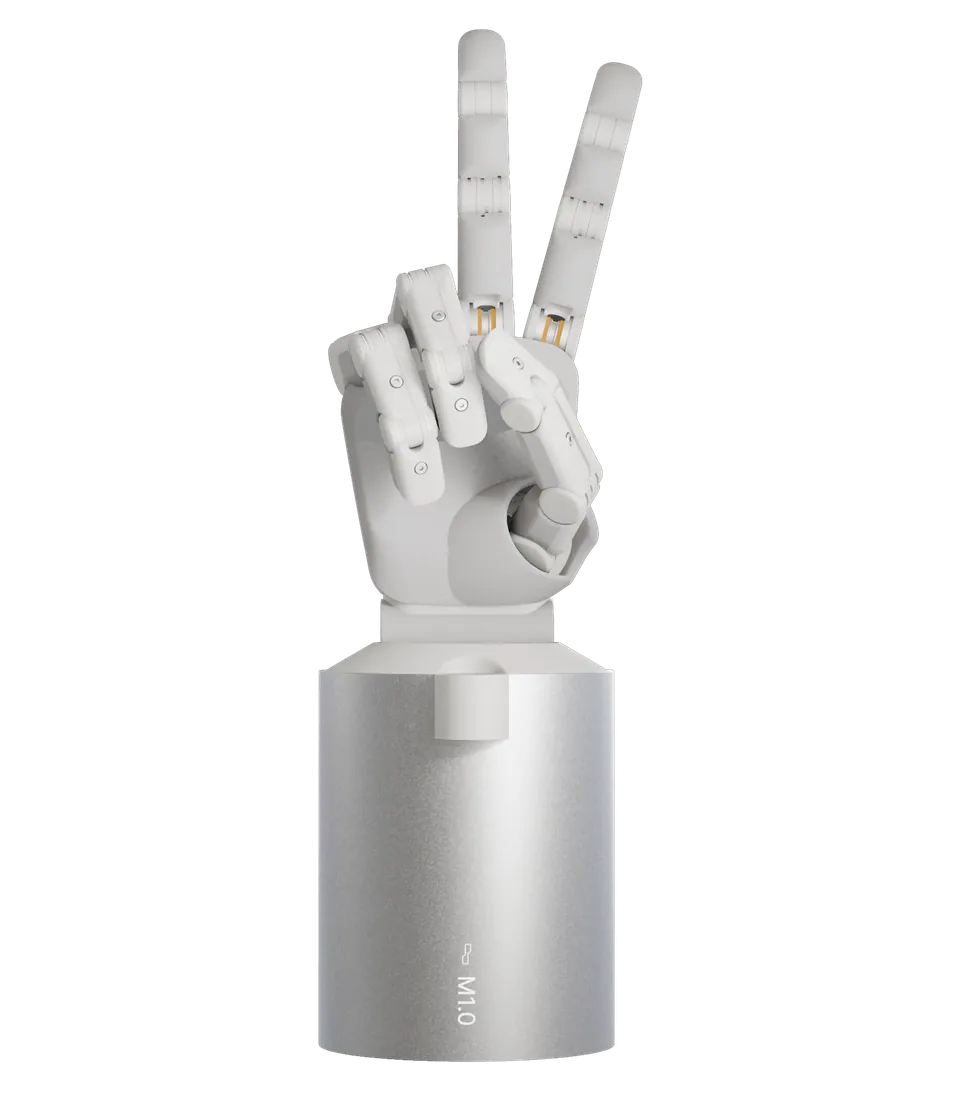
kein offizielles Foto
RoboterhändePrototyp

Muscle V0

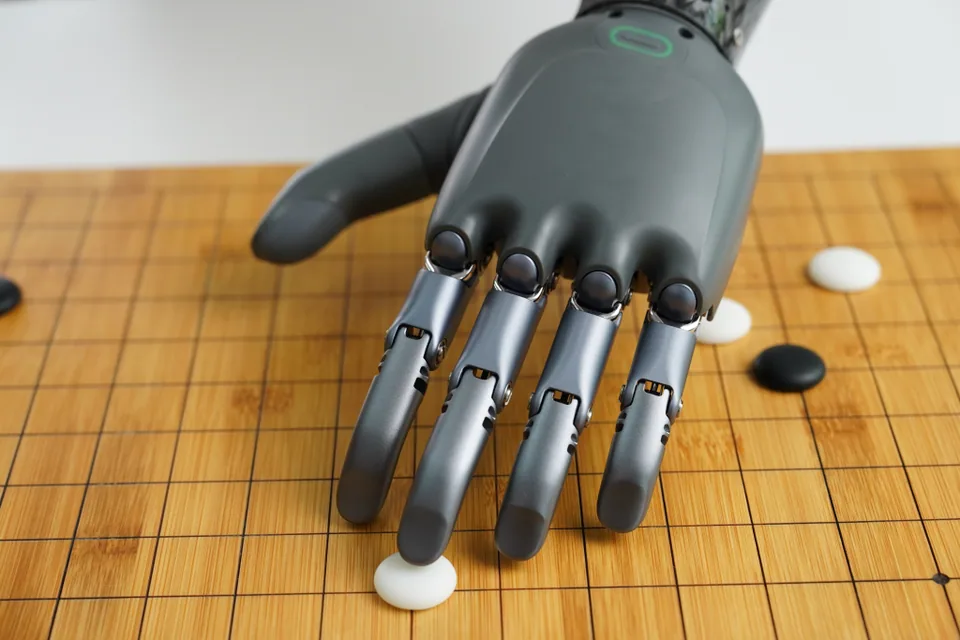
Weicher Prototyp mit 108 künstlichen Muskeln als Linearaktuatoren, zwanzig je Finger, 2025 von Daxo Robotics aus den USA vorgestellt.

Preis ab

kein öffentlicher Preis
Kein bestätigter Händler in der EU

Kurz und knapp

  • StatusPrototyp
  • Verfügbarkeit in der EUnicht bestätigt

Zusammenfassung

Mit der Muscle V0 treibt Daxo Robotics aus den USA die Redundanz auf die Spitze: Der weiche, sehnengetriebene Prototyp kommt ohne starre Gelenke aus und wird von 108 kleinen Linearaktuatoren als künstliche Muskeln bewegt, zwanzig je Finger bei fünf Fingern.

Gründer Tom Zhang stellte den funktionsfähigen Prototyp im Juli 2025 vor und spricht von unendlich vielen Freiheitsgraden, was als Werbeformel und nicht als Kennwert zu lesen ist. Gewicht, Traglast, Griffkraft und Taktilsensorik nennt der Hersteller nicht; die Firmenwebsite besteht nur aus einer Kurzvorstellung mit Mailadresse.

Ein Artikel vom Juli 2025 beziffert die Baukosten des Prototyps auf rund 1.200 US-Dollar, verkauft wird die Hand nicht, Preis auf Anfrage. Sie dient vorerst als Forschungsträger für stark überaktuierte Greifer.

Einen anderen Weg zu künstlichen Muskeln geht Kyber Labs Hand aus Brooklyn mit elektromagnetischen Fasern in antagonistischen Paaren; wer eine weiche Hand mit dokumentierten Kennwerten sucht, findet sie eher bei BionicSoftHand 2.0.

Technische Daten

Quellen: 4

Elektronik und KI

Antrieb
Sehnen, 108 Linearaktuatoren (20 je Finger)

Weitere Daten

Bauart
weiche Fünffingerhand
Finger
5
Opponierbarer Daumen
ja
Aktuatoren
108
Taktilsensorik
nein
Open Source
nein
Herkunftsland
US

Preis und Verfügbarkeit

keine Angabe

Händler in der EU

Kein bestätigter Händler in der EU

Einsatzgebiete

Typische Einsätze

  • Forschung an überaktuierten Greifern

Zielgruppe

  • Forschungslabore

Vergleich

Roboter-Vergleichswerkzeug

Ähnliche Modelle

  • mimic hand M1
    im Einsatz

    mimic Robotics AG

    mimic hand M1

    Schweizer Sehnenhand mit 15 angetriebenen Gelenken, Scherkraftsensoren in den Fingerspitzen und über 25 kg Traglast, nur mit mimic-Software.

    • 15 DOFFreiheitsgrade
    • 25 kgTraglast
    • —Preis
  • R1
    im Verkauf

    OceanTrix Robotics

    R1

    Robuste Metallhand von OceanTrix mit sechs Freiheitsgraden, 30 kg Traglast, 30 N Fingerkraft und 13 optionalen Tastsensoren.

    • 6 DOFFreiheitsgrade
    • 30 kgTraglast
    • —Preis
  • im Verkauf

    OYMotion Technology (傲意科技)

    ROHand (ROH-AP001)

    Fünffingerhand von OYMotion mit sechs aktiven Freiheitsgraden, 640 g, Kraftsensoren an Fingern und Handfläche sowie ROS-Paketen.

    • 0,64 kgGewicht
    • 6 DOFFreiheitsgrade
    • —Preis
  • RH56F1
    im Verkauf

    Beijing Inspire Robots Technology Co., Ltd.

    RH56F1

    Ganzmetallhand von Inspire mit 6 Freiheitsgraden, 630 g, 30 kg statische Last, 15 N am Daumen, optional acht Tastsensoren, EtherCAT.

    • 0,63 kgGewicht
    • 6 DOFFreiheitsgrade
    • —Preis
  • SVH 5-Finger-Hand
    im Verkauf

    SCHUNK SE & Co. KG

    SVH 5-Finger-Hand

    Anthropomorphe Hand mit neun Servoantrieben für zwanzig Achsen, Elektronik im Handgelenk und DGUV-Zertifikat für kollaborierenden Betrieb

    • 1,3 kgGewicht
    • 20 DOFFreiheitsgrade
    • —Preis
  • RH56BFX
    im Verkauf

    Beijing Inspire Robots Technology Co., Ltd.

    RH56BFX

    Schnelle Leichtbauhand von Inspire mit 6 Freiheitsgraden, 540 g, Fingerbeugung mit 570 Grad pro Sekunde, RS-485, gedacht für Interaktion.

    • 0,54 kgGewicht
    • 6 DOFFreiheitsgrade
    • —Preis

Geschichte

  1. Modell vorgestellt

Quellen

  1. deepfuture.substack.com
  2. unshackledvc.substack.com
  3. daxo-robotics.com
  4. daxo-robotics.com

Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen