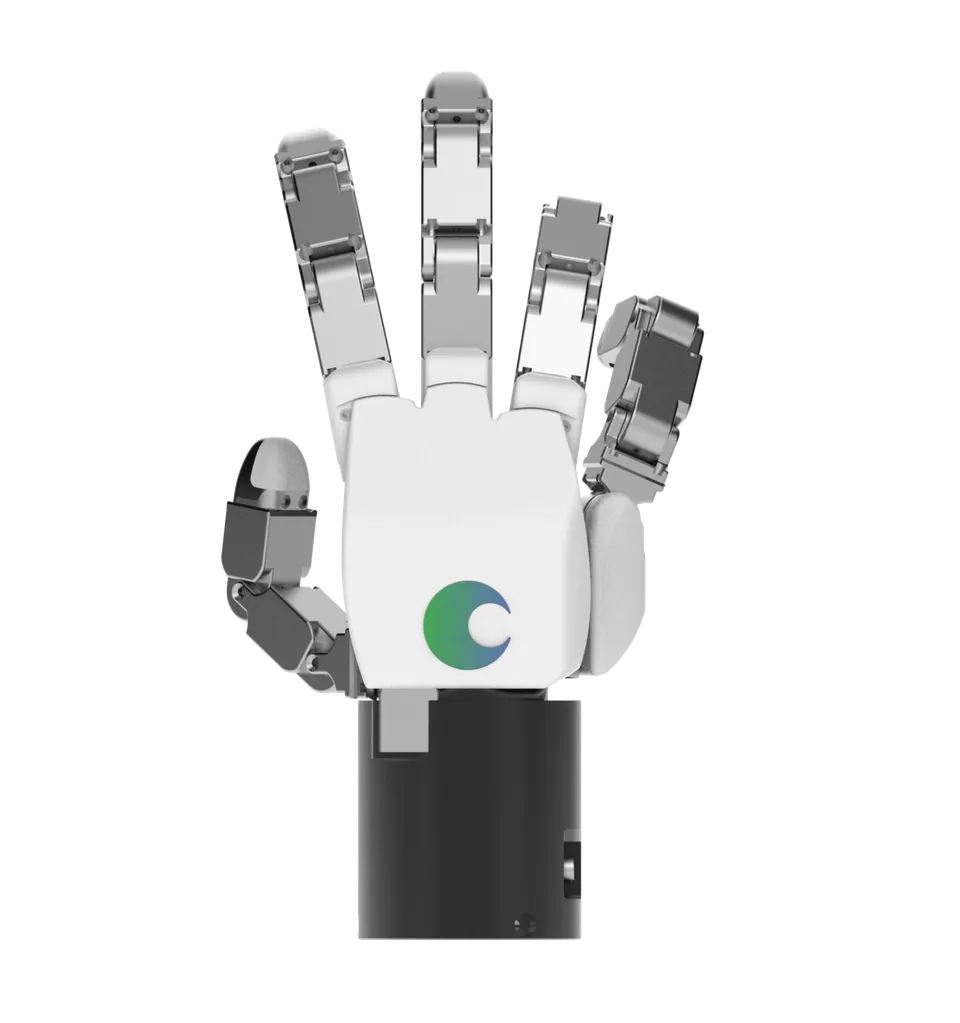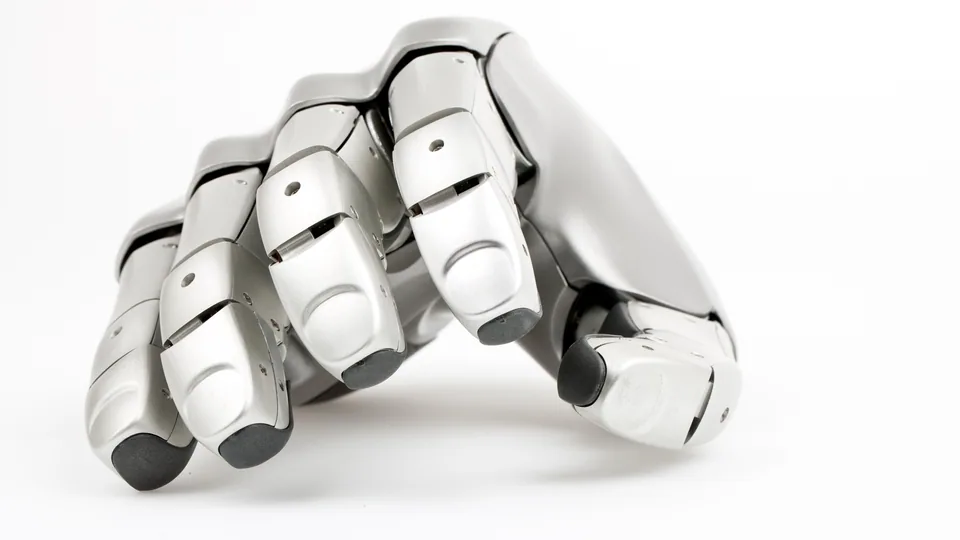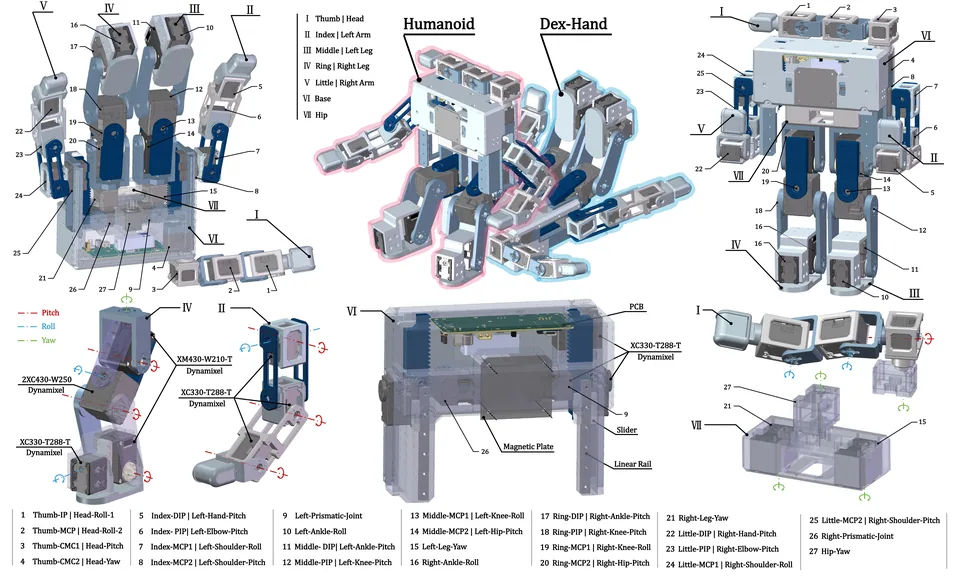
Foto: Suzhou Botyard Intelligence Technology Co., Ltd., Website des Herstellers (botyard.ai)
RoboterhändePrototyp

DexMano D22-PRO

Sehnengetriebene Hand aus Suzhou, bekannt als Gaoshan S1, mit 22 Gelenken, 18 aktiven Freiheitsgraden, 1,8 kg samt Unterarm und EtherCAT.

Preis ab

kein öffentlicher Preis
Kein bestätigter Händler in der EU
  • 1,8kgGewicht
  • 22DOFFreiheitsgrade
  • 25kgTraglast

Kurz und knapp

  • Technische DatenGewicht 1,8 kg · Freiheitsgrade 22 DOF · Traglast 25 kg
  • StatusPrototyp
  • Verfügbarkeit in der EUnicht bestätigt

Zusammenfassung

In Vergleichslisten taucht eine Hand namens DexMano D22-PRO von Botyard Intelligence aus Suzhou auf, doch der Hersteller selbst dokumentiert auf seiner Website nur das Modell Gaoshan S1 und bestätigt den Namen D22-PRO nirgends; die übereinstimmenden Kennwerte (22 Freiheitsgrade, 1,8 kg, Tastsinn) sprechen für dasselbe Produkt, daher stammen die folgenden Daten aus dem Datenblatt der Gaoshan S1, Stand V0.1 vom September 2026.

Die Hand hat 22 Gelenke und 18 aktive Freiheitsgrade, vier im Daumen und je drei pro Finger; der Sehnenantrieb kombiniert Sehnen, Koppelgetriebe und Direktantrieb und legt die Antriebseinheit in ein Unterarmmodul, mit dem die Einheit 109,9 × 92,33 × 439,45 mm misst und 1,8 kg wiegt. Die Fingerspitzenkraft beträgt 30 N, die Griffkraft 100 N, die Hubkraft 25 kg, der kleinste greifbare Durchmesser 9 mm.

Die Finger öffnen und schließen mit 3 Hz, ein Gelenk erreicht 360 Grad pro Sekunde, der Regelkreis läuft über 1 kHz, die Reaktionszeit bleibt unter 0,3 s. Die 3D-Tastsensoren in den Fingerspitzen haben je 116 Messpunkte bei 0,1 N Ansprechschwelle und 1 mm Auflösung; hinzu kommen eine 6-Achs-IMU, Gelenkwinkel und die Überwachung der Sehnen nach Spannung, Strom, Temperatur und Zug.

Schnittstellen sind EtherCAT mit 500 Hz, RS-485 mit 200 Hz und CAN FD mit 100 Hz, dazu ROS 2 über ros2_control, ein C++-SDK und Modelle als URDF, MJCF und USD; geregelt wird nach Position oder Kraft, bedient über den Desktop-Client Juexian. Versorgt wird mit 24 V DC bei 7,5 A, gekühlt mit Luft, betrieben bei 0 bis 45 Grad Celsius, in den Varianten S1-L-FT, S1-R-FT und S1-LR-FT.

Der Status ist Prototyp für Humanoide und Forschung; das Bestellformular nennt keinen Preis, es gilt Preis auf Anfrage. Eine vergleichbare Bauart mit Antrieb im Unterarm ist die OmniHand 3 Ultra-T.

Technische Daten

Quellen: 3

Größe und Kennwerte
Größe und Kennwerte: DexMano D22-PROTraglast: 25 kg, Median der Kategorie 15 kg. Gewicht: 1.8 kg, Median der Kategorie 0.7 kg.Kennwerte gegen den Median der KategorieTraglast25 kgMedian der Kategorie: 15 kg (n=83)Gewicht1.8 kgMedian der Kategorie: 0.7 kg (n=98)

Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.

  • Gewicht1,8 kg
    +157 % gegenüber dem Median der Kategorie (0,7 kg, n=98)
  • Freiheitsgrade22
    +38 % gegenüber dem Median der Kategorie (16, n=125)
  • Traglast25 kg
    +67 % gegenüber dem Median der Kategorie (15 kg, n=83)
  • Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.

Maße und Gewicht

Gewicht
1,8 kg

Bewegung und Handhabung

Freiheitsgrade
22
Traglast
25 kg

Elektronik und KI

Antrieb
Sehnen, Koppelgetriebe und Direktantrieb, Antriebseinheit im Unterarmmodul
Sensoren
3D-Tastsensoren in den Fingerspitzen (116 Punkte, 0,1 N Schwelle), 6-Achs-IMU, Gelenkwinkel, Sehnenüberwachung

Weitere Daten

Bauart
sehnengetriebene Fünffingerhand, Prototyp
Schnittstellen
EtherCAT 500 Hz, RS-485 200 Hz, CAN FD 100 Hz, ROS 2, C++-SDK, URDF/MJCF/USD
Finger
5
Opponierbarer Daumen
ja
Griffkraft (N)
100
Fingerkraft (N)
30
Länge (mm)
439
Taktilsensorik
ja
Versorgungsspannung (V)
24
Open Source
nein
Herkunftsland
CN

Datenblatt (PDF)

Preis und Verfügbarkeit

keine Angabe

Händler in der EU

Kein bestätigter Händler in der EU

Einsatzgebiete

Typische Einsätze

  • Humanoide, Forschung

Zielgruppe

  • Humanoidhersteller, Manipulationslabore

Vergleich

Roboter-Vergleichswerkzeug

Ähnliche Modelle

  • Handroid
    Forschungsplattform

    Handroid-Projekt (UNC Chapel Hill / Stanford University)
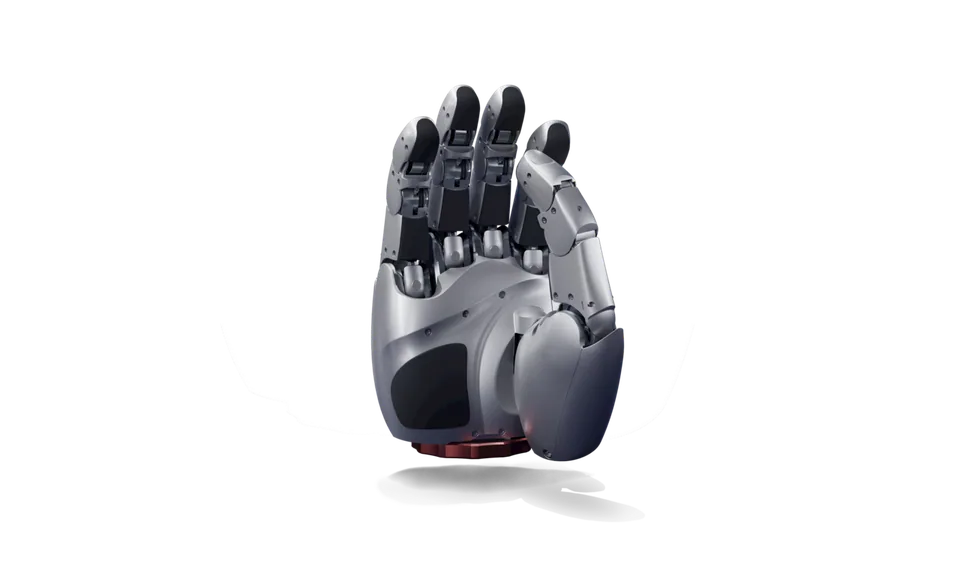
    Handroid

    Komplett 3D-gedruckter Tischroboter von UNC und Stanford mit 27 Freiheitsgraden, als Hand oder kleiner Humanoid nutzbar, MIT-Lizenz.

    • 2,05 kgGewicht
    • 27 DOFFreiheitsgrade
    • —Preis
  • Agile Hand
    im Verkauf

    Agile Robots SE

    Agile Hand

    Modulare Fünffingerhand aus München mit 21 Gelenken, 16 Freiheitsgraden, Drehmomentsensoren in jedem Gelenk und EtherCAT mit 1 kHz Takt.

    • 1,5 kgGewicht
    • 16 DOFFreiheitsgrade
    • —Preis
  • im Verkauf

    Sharpa (Sharpa Pte Ltd)

    SharpaWave (Wave W01)

    Hand in menschlicher Größe mit 22 Aktuatormodulen, 40 Kilogramm Traglast und Tastfeldern mit 240 mal 240 Punkten in jeder Fingerspitze

    • 1,3 kgGewicht
    • 22 DOFFreiheitsgrade
    • —Preis
  • Prototyp

    Festo SE & Co. KG

    BionicSoftHand 2.0

    Pneumatische weiche Hand von Festo mit 11 Freiheitsgraden, 1295 g, bis 4 kg Traglast und 113 Tastsensoren im Handschuh, Stand 2020.

    • 1,29 kgGewicht
    • 11 DOFFreiheitsgrade
    • —Preis
  • DG-5F (DG-5F-M)
    im Verkauf

    Tesollo Inc.

    DG-5F (DG-5F-M)

    Voll angetriebene Fünffingerhand mit 20 Gelenken und 1763 g, bis 20 kg Traglast beim Umgreifen, ROS 2 sowie URCap und TMflow.

    • 1,76 kgGewicht
    • 20 DOFFreiheitsgrade
    • ca. 15.500*Preis (EUR)
  • DLR-HIT Hand II
    Forschungsplattform

    Deutsches Zentrum fuer Luft- und Raumfahrt (DLR), Institut fuer Robotik und Mechatronik

    DLR-HIT Hand II

    Fünffinger-Forschungshand von DLR und dem Institut in Harbin mit 15 Freiheitsgraden, rund 1,5 kg, 10 N Fingerkraft und 360 Grad pro Sekunde.

    • 1,5 kgGewicht
    • 15 DOFFreiheitsgrade
    • —Preis

Geschichte

keine Angabe

Quellen

  1. botyard.ai
  2. botyard.ai
  3. botyard.ai

Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen