Pilotphase
kein offizielles Foto
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
RoboterhändePilotphase
Tacta Hand
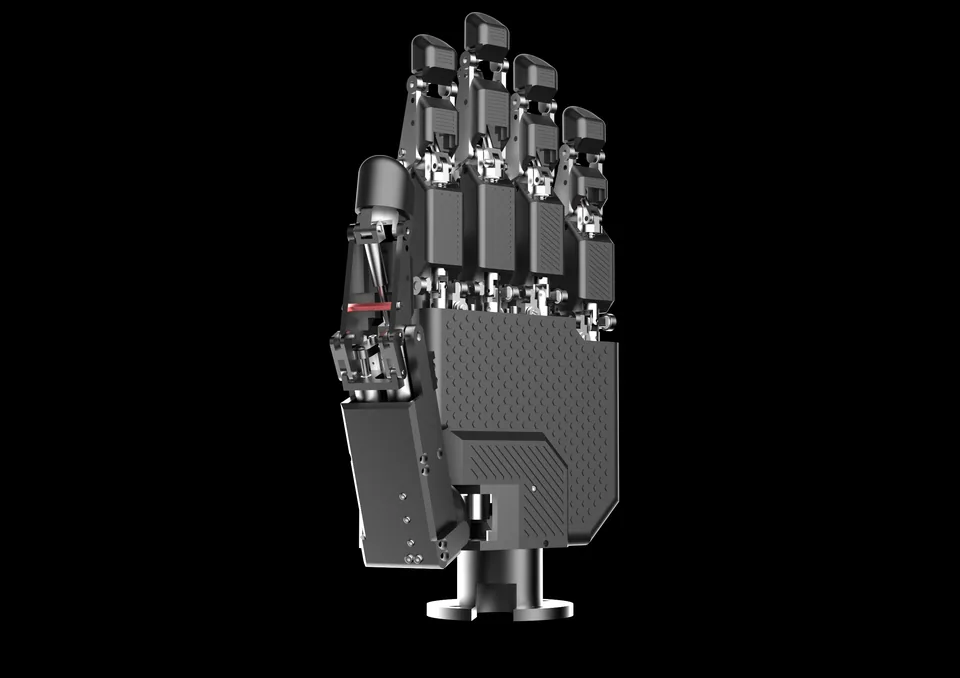
Fünffingerhand in Menschengröße mit 15 Freiheitsgraden, fluidischem Sehnenantrieb und MEMS-Tastsensoren für die Facharbeit in der Fertigung.
- 15DOFFreiheitsgrade
Kurz und knapp
- Technische DatenFreiheitsgrade 15 DOF
- StatusPilotphase
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- HerstellerTacta Systems Inc.
- KategorieRoboterhände
- StatusPilotphase
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
Die Tacta Hand aus Palo Alto wurde im Juli 2026 zusammen mit dem TactaBot-System vorgestellt und ist als Werkzeug für anspruchsvolle Fertigungsarbeit gedacht, nicht als Laborgerät. Fünf Finger mit je drei Gelenken ergeben 15 Freiheitsgrade; eine Dreifinger-Ausführung hat der Hersteller zusätzlich angekündigt.
Der Antrieb folgt einem eigenen Prinzip namens Fluidic Tendon: Flüssigkeit wird über Leitungen zu kleinen Kolben in den Fingern geführt, wodurch jede Fingerspitze 25 N aufbringt. Für den Tastsinn sorgen MEMS-Sensoren, die kleiner als ein Sandkorn sind, Drücke von 250 bis 700.000 Pa und Temperaturen auf 0,1 Grad genau erfassen, im Raster von 1 mm sitzen und mit 400 Hz abgetastet werden.
Die Fingerspitzen sind als Verschleißteile tauschbar, und jedes Gelenk wird sensorisch erfasst. Angelernt wird die Hand über einen Handschuh, der die Bewegungen eines Facharbeiters aufzeichnet. Laut Hersteller ist die Mechanik für 30 Millionen Zyklen ausgelegt.
Gewicht, Schnittstellen und Preis nennt das Unternehmen nicht, der Preis ist auf Anfrage; erste Auslieferungen des TactaBot sind für Anfang 2027 geplant. Mit ihren 15 Freiheitsgraden liegt die Hand gleichauf mit der DLR-HIT Hand II, setzt aber auf Fluidik statt auf Motoren im Finger.
Technische Daten
-
Freiheitsgrade15−6 % gegenüber dem Median der Kategorie (16, n=125)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Bewegung und Handhabung
- Freiheitsgrade
- 15
Elektronik und KI
- Antrieb
- fluidischer Sehnenantrieb mit Kolben in den Fingern
- Sensoren
- MEMS-Tastsensoren in den Fingerspitzen, Druck und Temperatur, 1-mm-Raster, 400 Hz
Weitere Daten
- Bauart
- Fünffingerhand
- Finger
- 5
- Opponierbarer Daumen
- ja
- Fingerkraft (N)
- 25
- Taktilsensorik
- ja
- Open Source
- nein
- Herkunftsland
- US
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Typische Einsätze
Zielgruppe
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
- Prototyp
 Pilotphase
- im Verkauf
 Forschungsplattform
Deutsches Zentrum fuer Luft- und Raumfahrt (DLR), Institut fuer Robotik und Mechatronik
DLR-HIT Hand II
- 1,5 kgGewicht
- 15 DOFFreiheitsgrade
- —Preis
- Pilotphase
Geschichte
Modell vorgestellt
Quellen
Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen