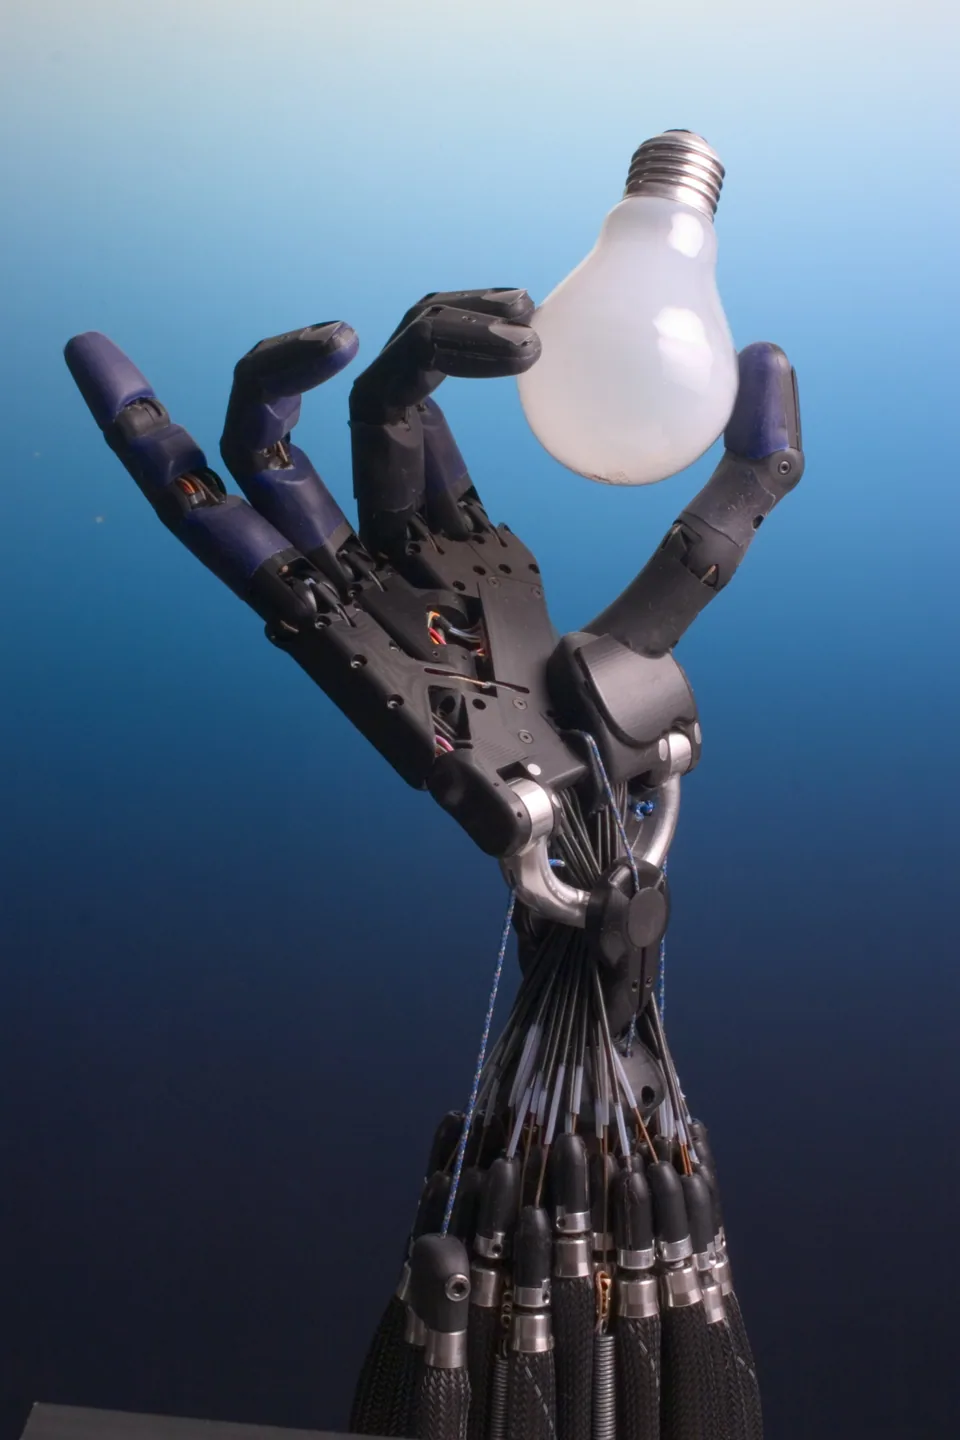
Foto: Shadow Robot Company, Produktseite (shadowrobot.com)
Roboterhändeim Verkauf

Shadow Dexterous Hand Lite

Drei Finger plus Daumen aus der britischen Shadow-Familie: 13 Freiheitsgrade, 13 Motoren im Sockel, 2,4 kg mit Unterarm, EtherCAT mit 1 kHz.

Preis ab

kein öffentlicher Preis
Kein bestätigter Händler in der EU
  • 2,4kgGewicht
  • 13DOFFreiheitsgrade
  • 4kgTraglast

Kurz und knapp

  • Technische DatenGewicht 2,4 kg · Freiheitsgrade 13 DOF · Traglast 4 kg
  • Statusim Verkauf
  • Verfügbarkeit in der EUnicht bestätigt

Zusammenfassung

Die Shadow Dexterous Hand Lite ist die abgespeckte Ausführung der britischen Shadow Dexterous Hand mit drei Fingern und Daumen statt fünf Fingern. Sie bietet 13 Freiheitsgrade auf 16 Gelenken und 16 Bewegungen, angetrieben von 13 Gleichstrom-Motormodulen im Handsockel, die über Sehnen wirken.

Laut technischer Spezifikation vom September 2025 wiegen Hand und Unterarm 2,4 kg, der Kraftgriff hält 4 kg, und der volle Gelenkweg läuft mit 1 Hz. Die Sensorik ist umfangreich: 26 Sehnenlastsensoren, Positions-, Temperatur- und Stromsensoren, eine IMU sowie zwei Tastsensoren in den Fingerspitzen, erweiterbar auf vier.

Die Kommunikation läuft über EtherCAT mit 1 kHz, die ROS-Software steht unter GPL- und BSD-Lizenz; die Positionsregelung sitzt auf dem Host-Rechner, eine Kraftregelung schützt die Mechanik. Versorgt wird die Hand mit 24 V. Shadow nennt 35 Prozent Energieersparnis gegenüber der Fünffingerhand.

Noch leichter sind die Varianten Extra Lite mit 10 Freiheitsgraden und 2,1 kg sowie Super Lite mit 7 Freiheitsgraden und 1,8 kg. Der Preis ist auf Anfrage. Die vollständige Hand beschreibt der Eintrag Shadow Dexterous Hand, die neuere Forschungslinie DEX-EE.

Technische Daten

Quellen: 2

Größe und Kennwerte
Größe und Kennwerte: Shadow Dexterous Hand LiteTraglast: 4 kg, Median der Kategorie 15 kg. Gewicht: 2.4 kg, Median der Kategorie 0.7 kg.Kennwerte gegen den Median der KategorieTraglast4 kgMedian der Kategorie: 15 kg (n=83)Gewicht2.4 kgMedian der Kategorie: 0.7 kg (n=98)

Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.

  • Gewicht2,4 kg
    +243 % gegenüber dem Median der Kategorie (0,7 kg, n=98)
  • Freiheitsgrade13
    −19 % gegenüber dem Median der Kategorie (16, n=125)
  • Traglast4 kg
    −73 % gegenüber dem Median der Kategorie (15 kg, n=83)
  • Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.

Maße und Gewicht

Gewicht
2,4 kg

Bewegung und Handhabung

Freiheitsgrade
13
Traglast
4 kg

Elektronik und KI

Antrieb
13 Gleichstrom-Motormodule im Sockel, Sehnen
Sensoren
26 Sehnenlastsensoren, Position, Temperatur, Strom, IMU, 2 bis 4 Tastsensoren in den Fingerspitzen

Weitere Daten

Bauart
Vierfingerhand, drei Finger plus Daumen
Schnittstellen
EtherCAT, ROS; 1 kHz
Finger
4
Opponierbarer Daumen
ja
Aktuatoren
13
Taktilsensorik
ja
Versorgungsspannung (V)
24
Open Source
nein
Herkunftsland
GB

Datenblatt (PDF)

Preis und Verfügbarkeit

keine Angabe

Händler in der EU

Kein bestätigter Händler in der EU

Einsatzgebiete

Typische Einsätze

  • Forschung und Teleoperation

Zielgruppe

  • Hochschulen, Teleoperationsteams

Vergleich

Roboter-Vergleichswerkzeug

Ähnliche Modelle

  • DEX-EE
    im Verkauf

    Shadow Robot Company

    DEX-EE

    Dreifingrige Forschungshand mit Google DeepMind für lange Lernexperimente entwickelt, Stereokameras in den Fingerspitzen, 4,1 Kilogramm

    • 4,1 kgGewicht
    • 12 DOFFreiheitsgrade
    • —Preis
  • Shadow Dexterous Hand
    im Verkauf

    Shadow Robot Company

    Shadow Dexterous Hand

    Sehnengetriebene Humanoidenhand mit 24 Gelenken, zwanzig Motormodulen im Unterarm, über hundert Sensoren und 4 Kilogramm Traglast

    • 4,3 kgGewicht
    • 20 DOFFreiheitsgrade
    • —Preis
  • Handroid
    Forschungsplattform

    Handroid-Projekt (UNC Chapel Hill / Stanford University)
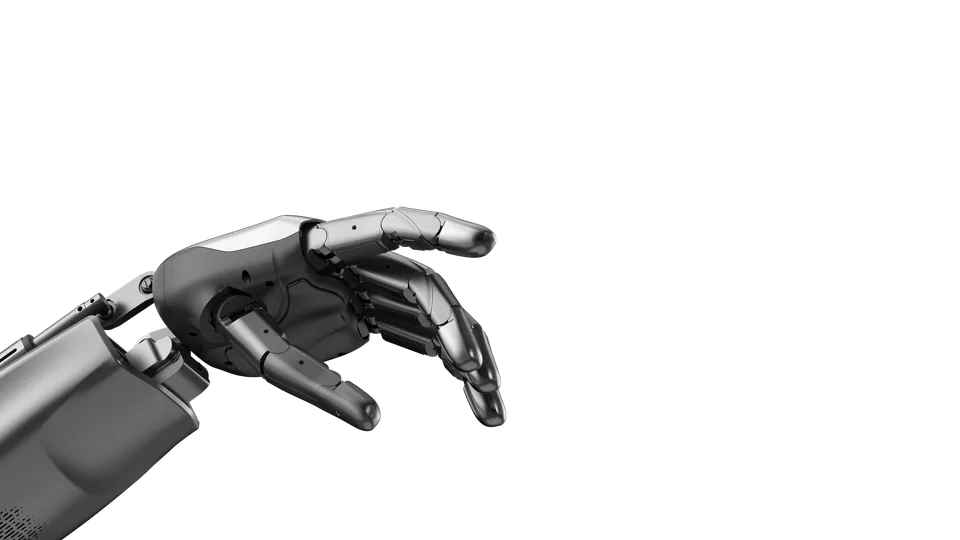
    Handroid

    Komplett 3D-gedruckter Tischroboter von UNC und Stanford mit 27 Freiheitsgraden, als Hand oder kleiner Humanoid nutzbar, MIT-Lizenz.

    • 2,05 kgGewicht
    • 27 DOFFreiheitsgrade
    • —Preis
  • DexMano D22-PRO
    Prototyp

    Suzhou Botyard Intelligence Technology Co., Ltd.
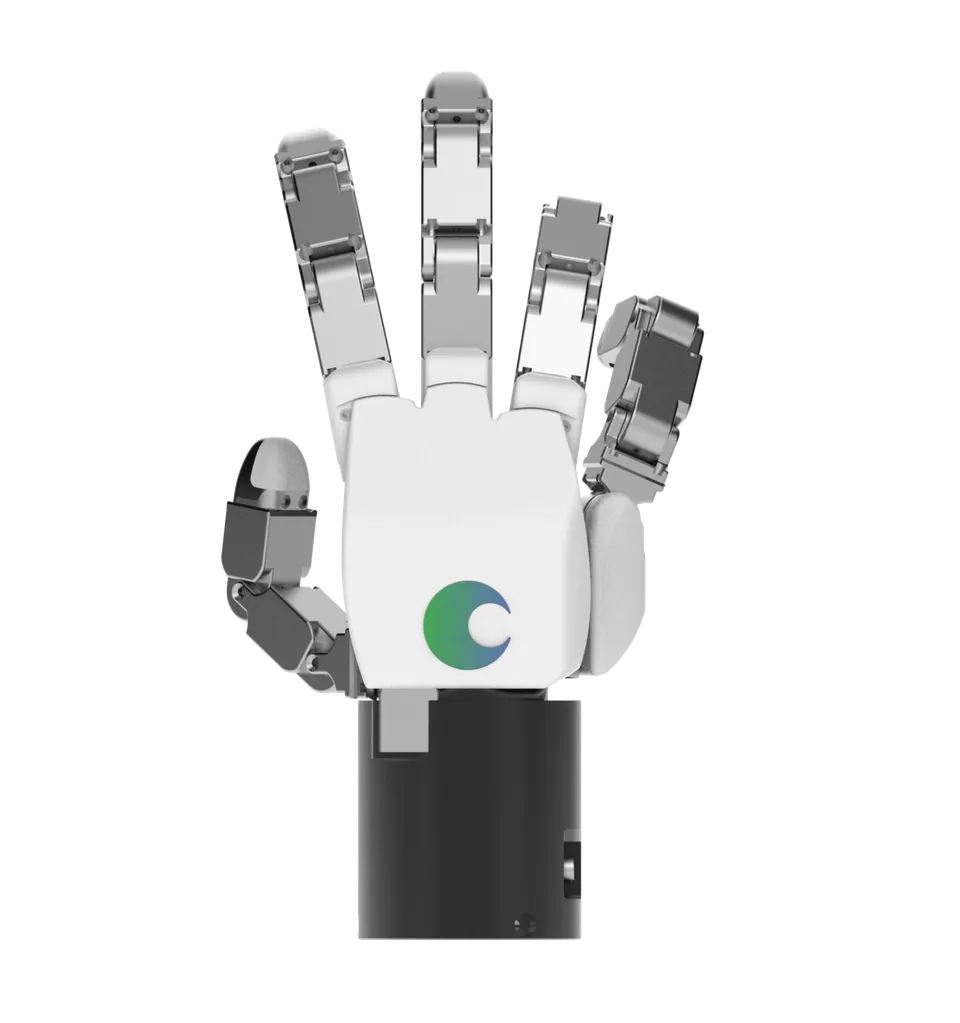
    DexMano D22-PRO

    Sehnengetriebene Hand aus Suzhou, bekannt als Gaoshan S1, mit 22 Gelenken, 18 aktiven Freiheitsgraden, 1,8 kg samt Unterarm und EtherCAT.

    • 1,8 kgGewicht
    • 22 DOFFreiheitsgrade
    • —Preis
  • DG-5F (DG-5F-M)
    im Verkauf

    Tesollo Inc.

    DG-5F (DG-5F-M)

    Voll angetriebene Fünffingerhand mit 20 Gelenken und 1763 g, bis 20 kg Traglast beim Umgreifen, ROS 2 sowie URCap und TMflow.

    • 1,76 kgGewicht
    • 20 DOFFreiheitsgrade
    • ca. 15.500*Preis (EUR)
  • DLR-HIT Hand II
    Forschungsplattform

    Deutsches Zentrum fuer Luft- und Raumfahrt (DLR), Institut fuer Robotik und Mechatronik

    DLR-HIT Hand II

    Fünffinger-Forschungshand von DLR und dem Institut in Harbin mit 15 Freiheitsgraden, rund 1,5 kg, 10 N Fingerkraft und 360 Grad pro Sekunde.

    • 1,5 kgGewicht
    • 15 DOFFreiheitsgrade
    • —Preis

Geschichte

keine Angabe

Quellen

  1. shadowrobot.com
  2. shadowrobot.com

Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen