In diesem Artikel
Kurz und knapp
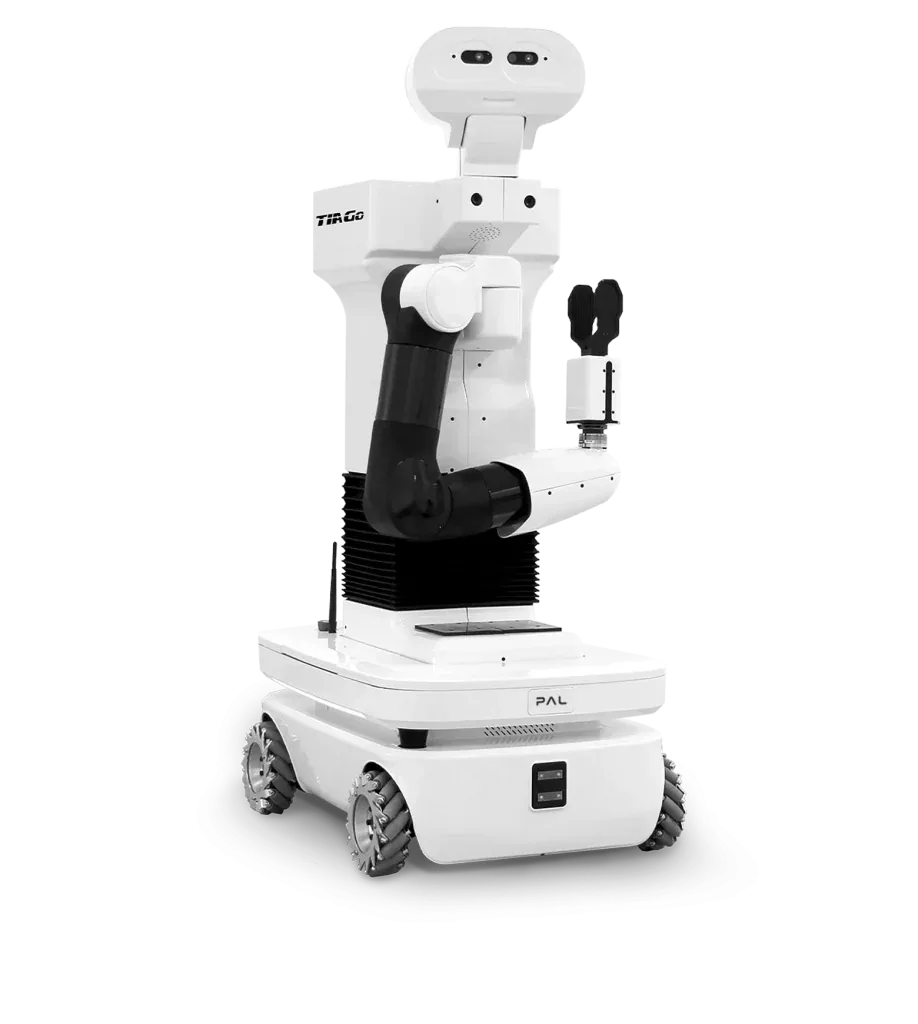
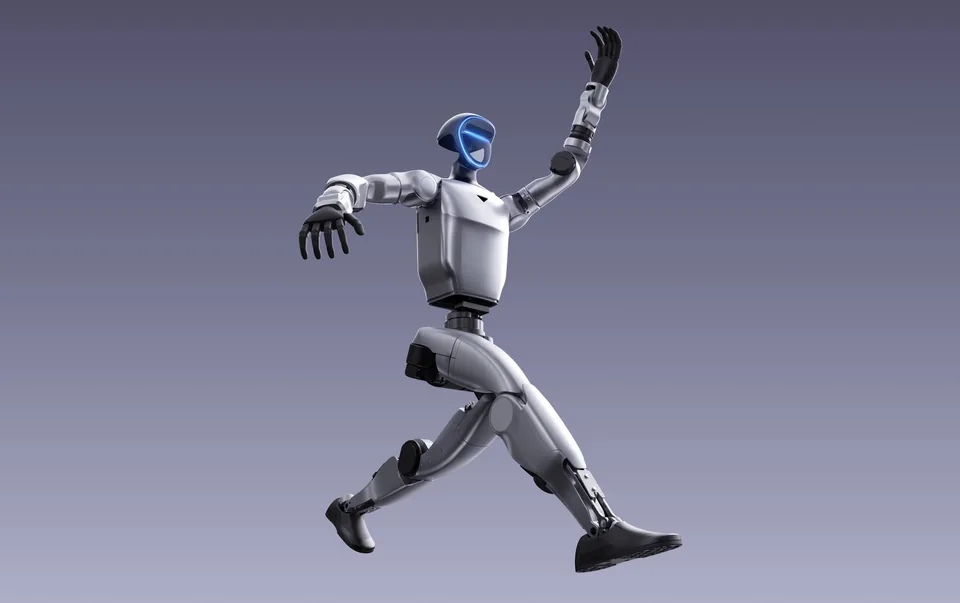
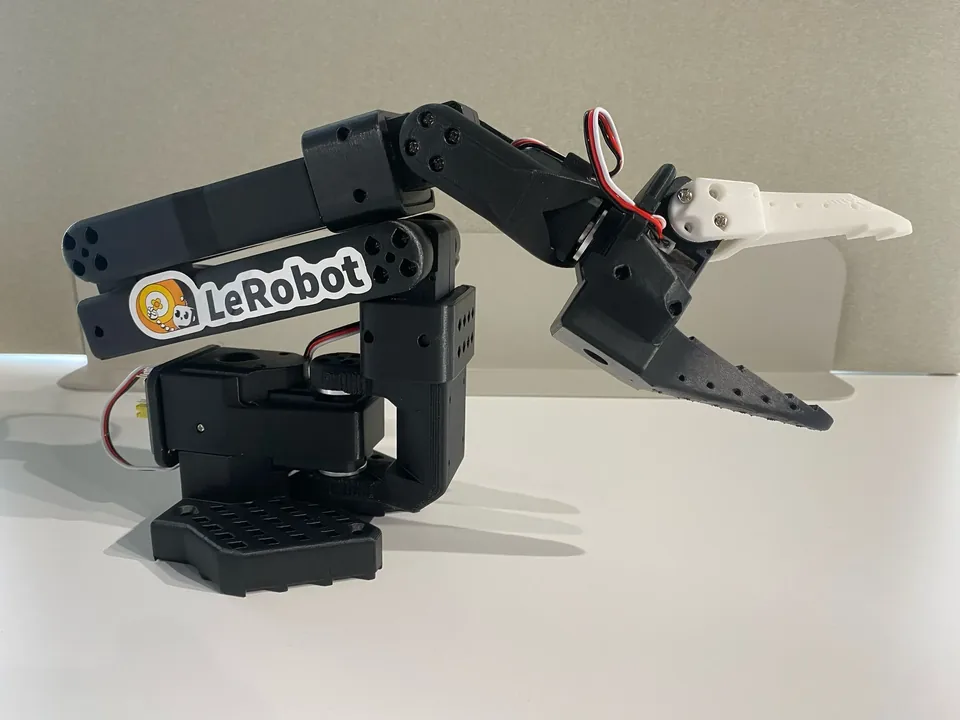
- Behandelte ModellePAL Robotics TIAGo, Unitree G1 (Standard), SO-101
- Preise der behandelten Modelle202 € – 18.140 €
- Behandelte Modelle mit EU-Händler1 von 3
- Zahl der Quellen12
- Lesezeit12 Min.
So nutzen Sie dieses Glossar
Die 65 Begriffe unten sind nach Themen geordnet: Mechanik und Antrieb, Wahrnehmung und Steuerung, künstliche Intelligenz, Robotertypen sowie Markt und Geschäft. Zu jedem Begriff nennen wir die englische Fachbezeichnung und in Klammern die polnische Entsprechung, denn die Datenblätter der Hersteller (Unitree, Boston Dynamics, PAL Robotics und andere) erscheinen fast immer nur auf Englisch, während polnische Distributoren und Fachmedien die polnischen Formen verwenden. Mehr zum Lesen der technischen Spezifikation eines Roboters in jak-czytac-karte-katalogowa-robota. Normative Begriffsdefinitionen (unter anderem Roboter, Industrieroboter, Serviceroboter) enthält ISO 8373:2021 "Robotics — Vocabulary" (ISO); das folgende Glossar ist allgemeinverständlich gehalten und kann vereinfachen.
Mechanik und Antrieb
Freiheitsgrad (engl. degree of freedom, DOF; poln. stopień swobody) — die Anzahl unabhängiger Bewegungsrichtungen eines Gelenks oder des ganzen Roboters. Ein typischer Vierbeiner-Roboter hat 12 Freiheitsgrade (3 pro Bein — beim Unitree Go2 zum Beispiel 12 Gelenkmotoren, Unitree), allein eine humanoide Hand kann ein Dutzend oder mehr haben. Mehr dazu in “Freiheitsgrade (DOF) bei humanoiden Robotern”.
Aktuator (engl. actuator; poln. aktuator) — das Bauteil, das Energie (elektrisch, hydraulisch, pneumatisch) in mechanische Bewegung umwandelt; das Gegenstück zum Muskel beim Roboter. Aktuatoren beschreiben wir ausführlicher in aktuatory-w-robotach-humanoidalnych.
Drehmoment (engl. torque; poln. moment obrotowy) — die um eine Drehachse wirkende Drehkraft, angegeben in Newtonmetern (N·m); sie bestimmt, wie schwere Lasten der Roboter heben oder wie kräftig er drücken oder ziehen kann.
Servo (engl. servo; poln. serwomechanizm / serwo) — eine Antriebseinheit mit eingebautem Regelkreis, die eine vorgegebene Position oder Geschwindigkeit präzise hält; der Grundbaustein günstiger Lernroboterarme.
Bürstenloser Motor (engl. brushless motor, BLDC, brushless DC motor; poln. silnik bezszczotkowy) — ein Elektromotor ohne mechanische Bürsten mit höherem Wirkungsgrad und längerer Lebensdauer als ein Bürstenmotor; Standard in modernen Bein- und Armaktuatoren von Robotern.
Harmonic Drive (engl. harmonic drive; poln. przekładnia harmoniczna) — eine Bauart von Untersetzungsgetriebe mit hoher Übersetzung ohne Spiel, wegen der kompakten Bauweise weit verbreitet in den Gelenken von Industrierobotern und Humanoiden.
Linearaktuator (engl. linear actuator; poln. siłownik liniowy) — ein Aktuator, der statt einer Drehung eine Hin- und Herbewegung entlang einer Geraden erzeugt, eingesetzt zum Beispiel in Wirbelsäule und Hüfte mancher Humanoiden.
Traglast (engl. payload; poln. ładowność / udźwig) — die maximale Masse, die ein Roboter sicher heben, tragen oder halten kann, angegeben in Kilogramm; ein zentraler Vergleichswert in Datenblättern.
Reichweite / Arbeitsraum (engl. reach / working envelope; poln. zasięg roboczy) — die maximale Entfernung, die ein Roboterarm von seinem Sockel aus erreicht; bei stationären Armen meist in Millimetern angegeben.
Schutzart (engl. ingress protection rating, IP rating; poln. klasa szczelności IP) — ein zweistelliger Standard (zum Beispiel IP67), der die Beständigkeit eines Gehäuses gegen Staub und Wasser beschreibt; die erste Ziffer steht für den Schutz gegen Fremdkörper, die zweite für den Schutz gegen Flüssigkeiten.
Greifer / Endeffektor (engl. gripper / end effector; poln. chwytak) — ein Werkzeug an der Spitze eines Roboterarms zum Greifen, Bewegen oder Handhaben von Gegenständen; das kann ein Backengreifer, ein Vakuumgreifer oder eine mehrfingrige Hand sein.
Mobile Basis (engl. mobile base; poln. podstawa mobilna) — eine Plattform auf Rädern oder Beinen, die das obere Modul des Roboters (zum Beispiel einen Arm oder Torso) trägt und ihm die Bewegung im Raum ermöglicht.
Wahrnehmung, Navigation und Steuerung
LiDAR (light detection and ranging) — ein Sensor, der Entfernungen misst, indem er Laserlichtstrahlen aussendet und wieder empfängt, und daraus eine dreidimensionale Karte der Umgebung erstellt; die Grundlage der Navigation der meisten mobilen und vierbeinigen Roboter.
SLAM (simultaneous localization and mapping) — ein Verfahren, das eine Karte einer unbekannten Umgebung erstellt und gleichzeitig den Roboter darin verortet; unverzichtbar für autonome Navigation ohne vorab erstellte Karte.
Tiefenkamera / RGB-D (engl. depth camera; poln. kamera głębi) — eine Kamera, die gleichzeitig ein Farbbild und die Entfernung zu jedem Punkt der Szene aufzeichnet, eingesetzt zum Erkennen von Hindernissen und Gegenständen.
Inertiale Messeinheit (engl. inertial measurement unit, IMU; poln. jednostka inercyjna) — ein Sensor aus Beschleunigungsmesser und Gyroskop, der Beschleunigung und Ausrichtung des Roboters im Raum misst; unverzichtbar, damit laufende Roboter das Gleichgewicht halten.
Encoder (engl. encoder; poln. enkoder) — ein Sensor, der den Drehwinkel oder die Position einer Motorwelle misst und die Daten an die Positions- und Geschwindigkeitsregelkreise liefert.
Kraft-Momenten-Sensor (engl. force/torque sensor; poln. czujnik siły/momentu) — ein Sensor, der die auf ein Gelenk oder einen Greifer wirkende Kraft und das Drehmoment misst und es dem Roboter erlaubt, Kontakt mit seiner Umgebung zu spüren (zum Beispiel bei kollaborierenden Robotern).
Ganzkörperregelung (engl. whole-body control; poln. sterowanie całym ciałem) — ein Algorithmus, der alle Gelenke eines Roboters gleichzeitig koordiniert (zum Beispiel Beine und Arme eines Humanoiden), damit er bei einer Manipulationsaufgabe das Gleichgewicht hält.
Teleoperation (engl. teleoperation; poln. teleoperacja) — die Fernsteuerung eines Roboters durch einen menschlichen Bediener, oft genutzt, um Trainingsdaten für Algorithmen des Imitationslernens zu sammeln.
Imitationslernen (engl. imitation learning; poln. uczenie przez naśladowanie) — eine Methode, einen Roboter anhand aufgezeichneter Vorführungen eines menschlichen Bedieners zu trainieren, statt ihn von Hand zu programmieren oder durch Versuch und Irrtum lernen zu lassen.
Bestärkendes Lernen (engl. reinforcement learning, RL; poln. uczenie ze wzmocnieniem) — eine Methode des maschinellen Lernens, bei der ein Roboter über ein System aus Belohnungen und Strafen eine optimale Strategie lernt, in der Simulation oder in der realen Welt; weit verbreitet, um den Gang vierbeiniger und humanoider Roboter zu trainieren.
Autonomiestufe (engl. autonomy level; poln. autonomia poziomu) — eine Skala, die beschreibt, wie selbstständig ein Roboter ist, von vollständiger Teleoperation über überwachte Autonomie bis zur vollen Autonomie ohne menschliches Zutun.
Kollaborierender Roboter / Cobot (engl. collaborative robot; poln. robot współpracujący) — ein Industrieroboter, der dafür ausgelegt ist, ohne physische Schutzzäune sicher in unmittelbarer Nähe von Menschen zu arbeiten, gemäß den Anforderungen der ISO 10218 an den kollaborierenden Betrieb (früher auch in der Spezifikation ISO/TS 15066 beschrieben). Mehr dazu in “Cobot oder Industrieroboter”.
Künstliche Intelligenz in der Robotik
VLA-Modell (engl. vision-language-action model) — ein KI-Modell, das das Verstehen von Bildern und natürlicher Sprache mit dem Erzeugen physischer Roboteraktionen in einer einzigen Architektur verbindet; die aktuelle Entwicklungsrichtung für die "Gehirne" humanoider Roboter. Mehr dazu in “VLA-Modelle: Wie KI humanoide Roboter 2026 steuert”.
Basismodell (engl. foundation model; poln. fundament modelowy) — ein großes KI-Modell, das auf einem riesigen, vielfältigen Datensatz trainiert wurde und anschließend für bestimmte Roboteraufgaben feinabgestimmt werden kann, statt für jede Anwendung von Grund auf neu trainiert zu werden.
Physiksimulation (engl. physics simulation; poln. symulacja fizyczna) — eine Softwareumgebung, die die Gesetze der Physik nachbildet und in der Regelalgorithmen für Roboter trainiert und getestet werden, bevor sie auf echter Hardware zum Einsatz kommen; das senkt Kosten und das Risiko von Schäden.
Sim-to-Real-Transfer (engl. sim-to-real transfer; poln. transfer sim-to-real) — der Prozess, in der Simulation trainierte Verhaltensweisen auf einen Roboter in der realen Welt zu übertragen, samt dem Problem der sogenannten Realitätslücke (reality gap), die durch Unzulänglichkeiten der Simulation entsteht.
Wahrnehmung (engl. perception; poln. percepcja) — alle Prozesse der Verarbeitung von Sensordaten (aus Kameras, LiDAR, Mikrofonen), mit denen der Roboter ein Verständnis seiner Umgebung aufbaut.
Bewegungsplanung (engl. motion planning; poln. planowanie ruchu) — die algorithmische Berechnung der Bahn eines Roboters von Punkt A nach Punkt B unter Berücksichtigung von Hindernissen und physikalischen Grenzen.
Cloud-Robotik (engl. cloud robotics; poln. chmura obliczeniowa dla robotów) — ein Modell, bei dem ein Teil der KI-Berechnungen des Roboters (zum Beispiel die Bilderkennung) auf entfernten Servern statt an Bord läuft; das senkt die Hardwareanforderungen an den Roboter, macht ihn aber von einer Netzwerkverbindung abhängig.
Edge Computing (engl. edge computing; poln. przetwarzanie brzegowe) — die Ausführung von KI-Berechnungen direkt auf dem Bordcomputer des Roboters, ohne Daten in die Cloud zu senden; unverzichtbar für Anwendungen mit geringer Latenz, etwa das Halten des Gleichgewichts.
Robotertypen und Kategorien
Humanoider Roboter (engl. humanoid robot; poln. robot humanoidalny) — ein Roboter mit annähernd menschlichen Proportionen (zwei Beine, zwei Arme, Rumpf, Kopf), ausgelegt für die Arbeit in Umgebungen und mit Werkzeugen, die für Menschen gemacht sind. Siehe humanoide Roboter und “Wie funktioniert ein humanoider Roboter”.
Vierbeiniger Roboter (engl. quadruped robot; poln. robot czworonożny) — ein mobiler Roboter, der sich auf vier Gliedmaßen fortbewegt und unebenes Gelände und Treppen bewältigen kann. Siehe vierbeinige Roboter.
Autonomer mobiler Roboter (engl. autonomous mobile robot, AMR; poln. robot mobilny autonomiczny) — ein Roboter auf Rädern, der sich selbstständig durch eine Umgebung bewegt (zum Beispiel ein Lager), seine Route plant und Hindernissen ausweicht, ohne physisch vorgegebenen Fahrweg. Siehe mobile Roboter.
Fahrerloses Transportfahrzeug (engl. automated guided vehicle, AGV; poln. automatycznie prowadzony wózek) — eine ältere Generation von Transportrobotern, die einer vorgegebenen Route folgen (zum Beispiel Magnetlinien oder Klebeband), im Gegensatz zu vollständig autonomen AMR.
Industrieroboter (engl. industrial robot; poln. robot przemysłowy) — ein stationärer Roboterarm, der meist in einer abgetrennten, eingezäunten Produktionszone ohne direkten Kontakt zu Menschen arbeitet, anders als Cobots.
Serviceroboter (engl. service robot; poln. robot usługowy) — ein Roboter, der Dienstleistungsaufgaben außerhalb der Industrie übernimmt, zum Beispiel Speisen servieren, gewerbliche Reinigung oder Empfangsdienste. Siehe serviceroboter.
Haushaltsroboter (engl. domestic robot; poln. robot domowy) — ein Verbraucherroboter für den privaten Haushalt, zum Beispiel ein Saugroboter oder ein Begleitroboter. Siehe haushaltsroboter.
Exoskelett (engl. exoskeleton; poln. egzoszkielet) — eine am Körper getragene mechanische Struktur, die die Bewegung oder Kraft des Nutzers unterstützt, eingesetzt in der medizinischen Rehabilitation und bei körperlicher Arbeit in Industrie und Logistik. Siehe exoskelette.
Forschungsplattform (engl. research platform; poln. robot badawczy / platforma badawcza) — ein Roboter, der vor allem an wissenschaftliche Labore verkauft wird, meist mit offenem SDK und der Möglichkeit, die Software tiefgreifend zu verändern, zum Beispiel PAL Robotics TIAGo oder Unitree G1.
Open-Source-Roboter (engl. open-source robot; poln. robot open-source) — ein Roboter, dessen mechanische Konstruktion, Elektronik und/oder Software öffentlich zugänglich sind, sodass Sie ihn ohne Herstellerlizenz selbst bauen können, zum Beispiel SO-101.
Geschäft, Markt und Einkauf
RaaS (Robot-as-a-Service) — ein Vertriebsmodell, bei dem der Kunde statt die Hardware zu kaufen ein wiederkehrendes Abonnement für den Zugang zu einem Roboter samt Service und Updates bezahlt, ähnlich dem SaaS-Modell bei Software.
TCO (engl. total cost of ownership; poln. całkowity koszt posiadania) — die Summe aller Kosten eines Roboters über die gesamte Nutzungsdauer: Kauf oder Leasing, Energie, Service, Ersatzteile und Schulung des Personals, nicht nur der Kaufpreis.
ROI (engl. return on investment; poln. zwrot z inwestycji) — ein Maß dafür, wie lange es dauert, bis die von einem Roboter erzielten Einsparungen oder Erlöse die Kosten seiner Einführung ausgleichen.
Systemintegrator (engl. systems integrator; poln. integrator robotyczny) — ein Unternehmen, das darauf spezialisiert ist, einen fertigen Roboter an die konkrete Fertigungslinie oder den Prozess eines Kunden anzupassen und dort einzuführen, einschließlich Programmierung, Werkzeugausstattung und Schulung.
Robotisierungs-Steuererleichterung (engl. robotization tax relief; poln. ulga na robotyzację) — eine polnische Steuererleichterung, die seit 2022 gilt und Unternehmen erlaubt, zusätzlich bis zu 50 % der förderfähigen Robotisierungskosten von ihrer Bemessungsgrundlage abzuziehen (MDDP). Mehr dazu in “Polens Steuervergünstigung für Robotisierung”.
Distributor / Wiederverkäufer (engl. distributor / reseller; poln. dystrybutor) — ein Unternehmen, das den Verkauf der Roboter eines Herstellers auf einem bestimmten lokalen Markt vermittelt und oft auch für Garantie- und Nachgarantieservice zuständig ist.
Preis auf Anfrage (engl. quote-based pricing; poln. wycena na zapytanie) — ein Vertriebsmodell ohne öffentliche Preisliste, bei dem der Preis nach einer Analyse der Kundenbedürfnisse individuell festgelegt wird; häufig im Premiumsegment der Industrieroboter anzutreffen (Boston Dynamics veröffentlicht zum Beispiel keine Preisliste für Spot).
Finanzierungsrunde (engl. funding round; poln. runda finansowania) — eine Phase, in der ein Robotik-Start-up Investitionskapital einwirbt (zum Beispiel Series A, B, C); sie entscheidet oft über das Tempo der Produktentwicklung und den Umfang der Produktion.
Einhorn (engl. unicorn; poln. jednorożec) — die informelle Bezeichnung für ein privates Technologieunternehmen mit einer Bewertung von 1 Milliarde USD oder mehr, eine Kategorie, zu der einige der führenden Hersteller humanoider Roboter gehören.
SDK (software development kit) — ein vom Roboterhersteller bereitgestellter Satz von Programmierwerkzeugen, mit dem Sie eigene Steuerungssoftware schreiben können; wie offen das SDK ist, beeinflusst stark, wie attraktiv ein Roboter für Forschungslabore ist.
Datenblatt (engl. datasheet; poln. karta katalogowa) — das offizielle Dokument des Herstellers mit der vollständigen technischen Spezifikation des Roboters; die wichtigste Quelle für Vergleichsdaten auf dieser Plattform. Siehe jak-czytac-karte-katalogowa-robota.
Normen und Sicherheit
ISO 10218 — die internationale Norm mit Sicherheitsanforderungen an Industrieroboter (Teil 1: ISO 10218-1:2025) und an ihre Integration am Arbeitsplatz (Teil 2: ISO 10218-2:2025); beide Teile erschienen im Februar 2025 und ersetzten die Ausgaben von 2011. Mehr dazu in “Sicherheitsnormen für Roboter”.
ISO/TS 15066 — eine technische Spezifikation aus dem Jahr 2016 (ISO), die ISO 10218 um Anforderungen an kollaborierende Roboter (Cobots) ergänzt, darunter Grenzwerte für Kontaktkräfte und -drücke am Menschen; laut Branchenanalysen ist der Großteil ihrer Anforderungen in ISO 10218-2:2025 eingeflossen.
Kollaborationsraum (engl. collaborative workspace; poln. strefa współpracy) — ein Arbeitsbereich, in dem Roboter und Mensch gleichzeitig ohne physische Trennung Aufgaben ausführen können, sofern die Sicherheitsnormen für Cobots eingehalten werden.
Leistungs- und Kraftbegrenzung (engl. power and force limiting, PFL; poln. ograniczenie mocy i siły) — eine der vier in ISO/TS 15066 beschriebenen Arten sicherer Mensch-Roboter-Kollaboration, bei der der Roboter seine Kraft und Geschwindigkeit automatisch begrenzt, wenn ein Mensch anwesend ist.
Not-Halt (engl. emergency stop, e-stop; poln. zatrzymanie awaryjne) — ein physischer oder softwareseitiger Mechanismus, der in einer Gefahrensituation sofort alle Bewegungen des Roboters stoppt.
Antrieb und Energieversorgung
Lithium-Ionen-Akku (engl. lithium-ion battery, Li-ion; poln. akumulator litowo-jonowy) — der vorherrschende Akkutyp in mobilen Robotern, geschätzt wegen seiner hohen Energiedichte im Verhältnis zum Gewicht; die Kapazität wird meist in Wattstunden (Wh) angegeben.
Wattstunde (Wh) — eine Energieeinheit zur Angabe der Akkukapazität; das Produkt aus Leistung und der Zeit, nach der sich der Akku bei konstanter Leistungsaufnahme entlädt.
Im Betrieb wechselbarer Akku (engl. hot-swappable battery; poln. bateria wymienialna na gorąco) — ein Akku, der sich tauschen lässt, ohne den Roboter auszuschalten, was durchgehende Arbeit ohne Ladepausen ermöglicht; bei manchen humanoiden Robotern erfolgt der Wechsel selbstständig: UBTech gibt für den Walker S2 etwa 3 Minuten an (UBTech), und der Atlas von Boston Dynamics wechselt seine Akkus selbst (Boston Dynamics).
Laufzeit / Akkulaufzeit (engl. runtime / battery life; poln. czas pracy na baterii) — wie lange ein Roboter mit einer vollen Akkuladung ununterbrochen arbeitet; stark abhängig von der Intensität seiner Aufgaben.
Ladestation / Dockingstation (engl. charging dock / docking station; poln. stacja dokująca) — ein Punkt, zu dem der Roboter selbstständig zurückkehrt, um seinen Akku ohne menschliches Zutun zu laden.
Aufbau und Werkstoffe
Verbundrahmen (engl. composite frame; poln. rama kompozytowa) — die tragende Struktur des Roboters aus Verbundwerkstoffen (zum Beispiel Kohlefaser), um Gewicht zu sparen und dabei die Steifigkeit zu erhalten.
Direktantrieb (engl. direct drive; poln. napęd bezpośredni) — eine Anordnung, bei der der Motor das Gelenk ohne zwischengeschaltetes Getriebe direkt antreibt; das erhöht die Ansprechgeschwindigkeit, erfordert aber einen größeren, stärkeren Motor.
Quasi-Direktantrieb (engl. quasi-direct drive, QDD; poln. aktuator quasi-bezpośredniego napędu) — ein Kompromiss mit niedriger Übersetzung, der die Vorteile des Direktantriebs (Ansprechverhalten, mechanische Transparenz) mit der Möglichkeit verbindet, einen kleineren Motor einzusetzen.
Steifigkeit (engl. stiffness; poln. sztywność mechaniczna) — ein Maß für den Widerstand einer Struktur gegen Verformung unter Last; der Ausgleich zwischen Steifigkeit und Nachgiebigkeit beeinflusst, wie sicher der Kontakt eines Roboters mit Menschen ist.
Fazit
Die 65 Begriffe oben erschöpfen nicht den gesamten Fachwortschatz der Branche, decken aber die Begriffe ab, die in Datenblättern, Pressematerialien der Hersteller und Artikeln auf dieser Website am häufigsten vorkommen. Mit der Entwicklung des Marktes und dem Aufkommen neuer Architekturen (insbesondere bei KI-Modellen für Roboter) wird das Glossar regelmäßig aktualisiert.
Häufige Fragen
Warum nennt das Glossar die polnischen Entsprechungen der Begriffe?
Weil diese Plattform den polnischen Markt bedient: Polnische Distributoren, Integratoren, Steuervorschriften und die Fachpresse verwenden polnische Fachbegriffe, während Herstellerdokumentationen, Datenblätter und die meisten Forschungsarbeiten in der Robotik auf Englisch verfasst sind. Wer beide kennt, liest Datenblätter und Quellartikel leichter und spricht einfacher mit lokalen Lieferanten.
Sind diese Begriffe in der polnischen Fachliteratur vereinheitlicht?
Teilweise. Begriffe aus Mechanik und Automatisierung (zum Beispiel Freiheitsgrad, Drehmoment) haben feste, einheitliche polnische Entsprechungen. Neuere Begriffe aus dem Grenzbereich zur KI (zum Beispiel VLA-Modell, Teleoperation) haben sich noch nicht auf eine einzige genormte polnische Form festgelegt und werden oft im Wechsel mit dem englischen Original verwendet.
Deckt dieses Glossar jeden Begriff ab, der auf der Website vorkommt?
Nein. Es ist ein Grundbestand der am häufigsten vorkommenden Begriffe. Komplexere Themen (zum Beispiel einzelne VLA-Modelle oder Sicherheitsnormen) behandeln wir gesondert in eigenen Artikeln, auf die wir im Text verweisen.
Quellen
Links zu den Unterlagen, auf denen dieser Text beruht. Bevor Sie eine Entscheidung auf eine Zahl aus dem Artikel stützen, prüfen Sie sie an der Quelle.
- unitree.com/g1
- bostondynamics.com/products/spot
- pal-robotics.com/robots/tiago
- huggingface.co/docs/lerobot/so101
- iso.org/standard/75539.html
- iso.org/standard/73933.html
- iso.org/standard/73934.html
- iso.org/standard/62996.html
- mddp.pl/?p=111575
- ubtrobot.com/en/humanoid/products/walker-s2
- bostondynamics.com/blog/boston-dynamics-unveils-new-atlas-robot-to-revolution…
- unitree.com/go2
Über die Autoren
Von Beruf leitender technischer Ingenieur einer Schiffsmaschinenanlage (Chief Engineer, mit Patent). Legt die redaktionellen Regeln der Seite fest und verantwortet sie; er liest nicht jede Unterseite vor der Veröffentlichung.
Die Texte erstellt die Redaktion mit KI-Werkzeugen. Wir vergleichen die Daten stichprobenartig mit Primärquellen, nicht Seite für Seite. Unsere Regeln stehen hier: Wie wir prüfen · Über uns