In diesem Artikel
Kurz und knapp
- Behandelte ModelleFigure 03, Tesla Optimus Gen 3
- Behandelte Modelle mit EU-Händler0 von 2
- Zahl der Quellen3
- Lesezeit5 Min.
- Stand2. Oktober 2026
Freiheitsgrad: eine Definition ohne Fachjargon
Ein Freiheitsgrad (DOF, Degree of Freedom) ist die Zahl der voneinander unabhängigen Bewegungsmöglichkeiten eines Elements. In der klassischen Mechanik hat ein einzelner starrer Körper im Raum höchstens sechs Freiheitsgrade: drei translatorische (vor–zurück, links–rechts, auf–ab) und drei rotatorische (Rollen, Nicken, Gieren). In der Robotik wird in der Praxis einfacher gezählt: Jedes angetriebene Drehgelenk, das der Roboter unabhängig von den anderen bewegen kann, ist in der Regel ein DOF.
Ein klassischer humanoider Arm wird als kinematische Kette mit 7 DOF beschrieben: drei Drehachsen in der Schulter, eine im Ellbogen und drei im Handgelenk. Das ist mehr als das theoretische Minimum von 6 DOF, das nötig ist, um die Hand frei im Raum zu positionieren und auszurichten. Der überzählige siebte Freiheitsgrad heißt redundant; er erlaubt es dem Arm zum Beispiel, mit dem Ellbogen einem Hindernis auszuweichen, ohne die Position der Hand selbst zu verändern.
Warum ein Roboter 23 DOF hat und ein anderer 43
Die DOF-Zahl eines ganzen Roboters ist die Summe der DOF aller angetriebenen Gelenke: Beine, Rumpf, Arme, Hals und Hände. Ein gutes Beispiel für die Unterschiede innerhalb einer einzigen Produktlinie ist der Unitree G1. Laut Hersteller hat die Standardversion 23 Freiheitsgrade (6 je Bein, 5 je Arm, 1 in der Hüfte), die EDU-Version dagegen 23 bis 43 DOF. Der Unterschied ergibt sich aus optionalen zusätzlichen 2 DOF in der Hüfte, optionalen zwei DOF im Handgelenk und optionalen geschickten Händen (7 DOF je Hand) (Unitree).
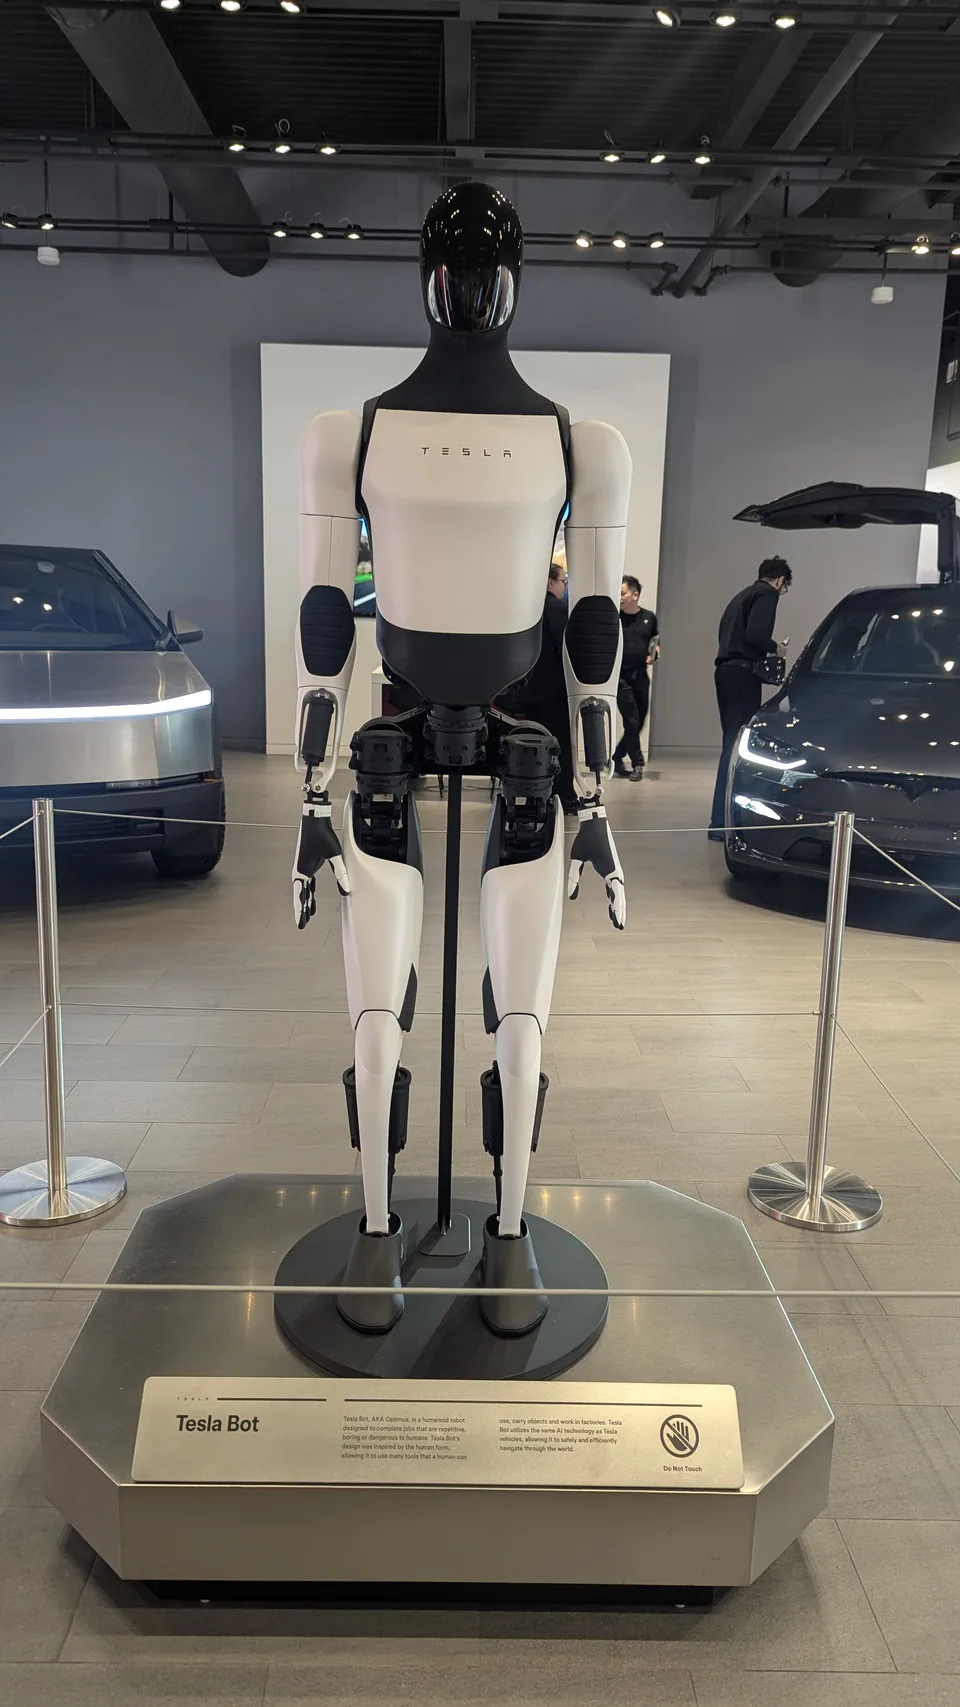
Andere Modelle setzen noch stärker auf den Oberkörper. Figure 03 hat laut Beschreibung von Figure AI ein neu entwickeltes Handsystem mit einer Kamera in der Handfläche und taktilen Sensoren in den Fingerspitzen, und das Modell Helix, das ihn steuert, koordiniert einen Aktionsraum von 35 DOF im Oberkörper, von einzelnen Fingern bis zu Kopf und Rumpf (Figure AI – Helix); diese Zahl schreiben wir weder direkt dem ganzen Roboter noch allein den Händen zu, weil der Hersteller dazu keine geprüfte Spezifikation angibt. Für den Konkurrenten Tesla Optimus Gen 3 nennen wir keine DOF-Zahl, weil Tesla keine Spezifikation der Gen 3 veröffentlicht hat; Einzelheiten in “Tesla Optimus: Was wir wirklich wissen (Stand September 2026)”.
Daraus folgt: Die DOF-Zahl ist kein festes Merkmal „humanoider Roboter“ als Kategorie, sondern eine konkrete Konstruktionsentscheidung für jedes Modell, die sich oft sogar zwischen Varianten desselben Produkts unterscheidet (wie beim G1 Standard gegenüber EDU).
DOF in Händen und Fingern: warum das eine eigene Zahl ist
Datenblätter geben die DOF des ganzen Körpers und die DOF der Hände meist getrennt an, weil es sich um zwei verschiedene technische Probleme handelt. Die DOF von Beinen und Rumpf bestimmen vor allem Gehen, Gleichgewicht und Reichweite der Arme. Die DOF der Hände bestimmen die Manipulation, und gerade die Manipulation unterscheidet „einen Roboter, der gehen kann“ von „einem Roboter, der eine Arbeit erledigen kann“.
Ein einfacher Industriegreifer kann 1 DOF haben (öffnen/schließen). Eine als geschickt beschriebene Hand mit unabhängig gesteuerten Fingern und einem gegenüberstellbaren Daumen braucht laut Konstrukteuren von wenigen (zum Beispiel 7 DOF bei der Dex3-1) bis zu einem oder zwei Dutzend DOF, um mit demselben Mechanismus sowohl Präzisionsgriffe (etwa einen Stift halten) als auch Kraftgriffe (etwa ein Werkzeug halten) nachzubilden. Mehr DOF in der Hand bedeuten meist auch mehr Platz für taktile Sensoren an jedem Fingergelenk, was die Kosten weiter erhöht. Das hängt direkt mit der Wahl der Aktuatoren zusammen, die wir in aktuatory-w-robotach-humanoidalnych beschreiben.
Mehr DOF ist nicht immer besser
Man sollte der Versuchung widerstehen, DOF als einfache Rangliste nach dem Motto „je mehr, desto besser der Roboter“ zu betrachten. Jeder zusätzliche Freiheitsgrad bedeutet:
- einen zusätzlichen Motor, ein Getriebe und einen Encoder, also zusätzliche Masse, Kosten und eine mögliche Fehlerquelle,
- eine zusätzliche Dimension im Steuerungsraum, die die Software in Echtzeit beherrschen muss (siehe: “Wie funktioniert ein humanoider Roboter”),
- einen höheren Bedarf an Trainingsdaten für die Modelle, die die Bewegung steuern, weil der Raum möglicher Konfigurationen mit der Zahl der DOF exponentiell wächst.
Deshalb kann ein Roboter, der für eine bestimmte, sich wiederholende Lageraufgabe optimiert ist, etwa der Agility Digit, eine weniger aufwendige Hand haben als ein Roboter für allgemeine Manipulation im Haushalt, und ist deshalb in seiner Kategorie keineswegs ein schlechteres Produkt.
DOF und die Art der Arbeit
Die DOF-Zahl ergibt nur im Verhältnis zur Aufgabe Sinn, für die der Roboter gebaut ist. Ein Lagerroboter, der den ganzen Tag Kartons vom Regal auf eine Palette umsetzt, braucht vor allem einen stabilen Gang und ausreichende Greifkraft. Zusätzliche DOF im Handgelenk oder in einzelnen Fingern bringen ihm hier wenig, erhöhen aber den Kaufpreis und die Kosten für den Unterhalt einer Flotte. Ein Roboter für die Gastronomie, die Pflege oder die Montage kleiner Elektronikteile braucht dagegen eine deutlich aufwendigere Hand, weil über seinen Nutzen für die Aufgabe die Präzision des Griffs entscheidet und nicht die Beweglichkeit allein. Bei der Auswahl eines Roboters für eine bestimmte Anwendung ist es daher sinnvoller zu fragen „wie viele DOF braucht diese Aufgabe“, als das Modell mit der insgesamt höchsten DOF-Zahl zu suchen.
Wie die DOF-Zahl das Training der Bewegungs-KI beeinflusst
Es gibt noch einen weniger offensichtlichen Grund, warum die DOF-Zahl nicht unbegrenzt mit den Ambitionen der Hersteller wächst: Jeder zusätzliche Freiheitsgrad erhöht die Dimension des Raums, in dem das Modell arbeiten muss, das den Roboter steuert. Vision-Language-Action-Modelle wie Figure Helix, beschrieben in “VLA-Modelle: Wie KI humanoide Roboter 2026 steuert”, müssen ein stimmiges, gleichmäßiges Steuersignal für alle 35 DOF des Oberkörpers zugleich erzeugen, wie bei Helix von Figure AI, in Echtzeit und ohne Kollisionen zwischen einzelnen Bewegungen. Je mehr unabhängige Bewegungsachsen, desto mehr Trainingsdaten braucht das Modell, um sichere, natürliche Bewegungsmuster statt unvorhersehbarer, ruckartiger Korrekturen zu lernen. Solche Daten zu sammeln (meist per Teleoperation) ist zeitaufwendig und teuer, unabhängig davon, wie gut das Modell selbst ist.
Wie man DOF in der Praxis liest
Wenn Sie Modelle in unserem Katalog humanoide Roboter vergleichen, prüfen Sie drei Dinge. (1) Ob die angegebene DOF-Zahl den ganzen Körper oder nur die obere Hälfte umfasst, denn ein Modell für stationäre Manipulation (wie manche Industrieroboter) zählt die Beine unter Umständen gar nicht mit. (2) Ob die DOF der Hand getrennt angegeben sind; wenn nicht, kann das auf einen einfachen Greifer statt einer geschickten Hand hindeuten. (3) Ob die Zahl aus dem offiziellen Datenblatt des Herstellers oder aus Schätzungen Dritter stammt, wie bei den Angaben zu Tesla Optimus Gen 3, die wir als unbestätigt kennzeichnen, bis der Hersteller eine offizielle Spezifikation veröffentlicht. Wie man solche Angaben liest, erläutern wir ausführlicher in jak-czytac-karte-katalogowa-robota.
Häufige Fragen
Was ist ein Freiheitsgrad (DOF) bei einem Roboter?
Die Zahl der unabhängigen Parameter, die nötig sind, um die Bewegung eines Elements vollständig zu beschreiben. In der Robotik ist das in der Praxis meist die Zahl der Drehachsen, die ein Antrieb eigenständig bewegen kann. Ein angetriebenes Drehgelenk entspricht in der Regel einem Freiheitsgrad.
Bedeuten mehr DOF immer einen besseren Roboter?
Nicht unmittelbar. Mehr DOF erweitern den Bewegungsspielraum und machen Gehen oder Greifen natürlicher, erhöhen aber auch die Kosten, den Steuerungsaufwand und die Zahl der Teile, die ausfallen können. Entscheidend ist die Eignung für die Aufgabe, nicht die Zahl an sich.
Wie viele DOF hat eine typische Hand eines humanoiden Roboters?
Das hängt vom Modell ab: von wenigen DOF bei einfachen Greifern bis zu einem oder zwei Dutzend bei Händen, die als geschickt beschrieben werden. So hat die geschickte Hand Dex3-1, die mit dem Unitree G1 EDU angeboten wird, 7 DOF (plus bis zu 2 optionale DOF im Handgelenk – Unitree). Figure AI gibt an, dass sein Modell Helix einen Aktionsraum von 35 DOF im Oberkörper steuert, von einzelnen Fingern bis zu Kopf und Rumpf (Figure AI); Tesla hat für Optimus Gen 3 keine offiziellen Zahlen veröffentlicht.
Warum hat die menschliche Hand mehr DOF als die meisten Roboter?
Für die menschliche Hand werden meist rund 20+ Freiheitsgrade gezählt, dazu weitere im Handgelenk, außerdem Muskeln und Sehnen, die in allen Gelenken gleichzeitig eine feine Kraftsteuerung ermöglichen. Das mechanisch in ähnlicher Größe und zu einem vertretbaren Preis nachzubilden, bleibt eine der schwierigsten Aufgaben beim Bau humanoider Roboter.
Quellen
Links zu den Unterlagen, auf denen dieser Text beruht. Bevor Sie eine Entscheidung auf eine Zahl aus dem Artikel stützen, prüfen Sie sie an der Quelle.
Über die Autoren
Von Beruf leitender technischer Ingenieur einer Schiffsmaschinenanlage (Chief Engineer, mit Patent). Legt die redaktionellen Regeln der Seite fest und verantwortet sie; er liest nicht jede Unterseite vor der Veröffentlichung.
Die Texte erstellt die Redaktion mit KI-Werkzeugen. Wir vergleichen die Daten stichprobenartig mit Primärquellen, nicht Seite für Seite. Unsere Regeln stehen hier: Wie wir prüfen · Über uns