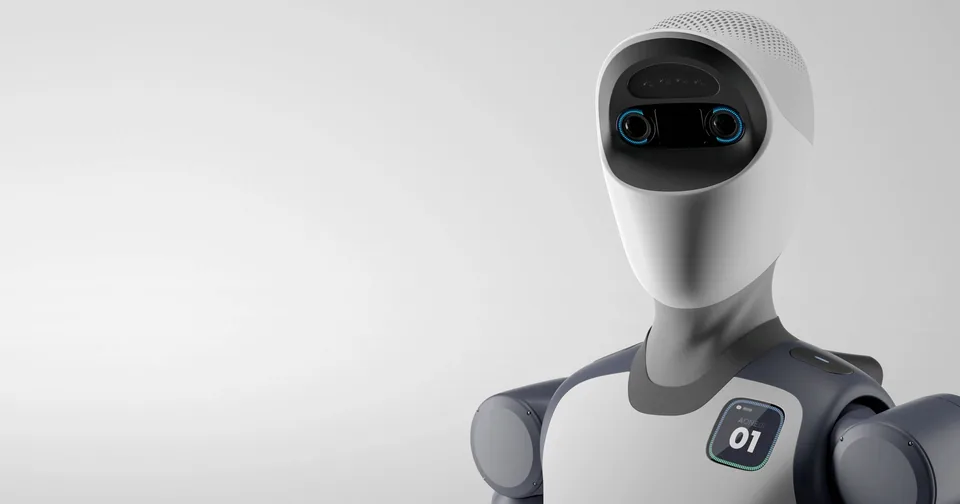
kein offizielles Foto
Humanoide RoboterForschungsplattform

DexBot (哈工大/博实 双形态人形机器人)

Doppelform-Forschungshumanoid aus Harbin: Bein- und Radversion, Hände mit je 15 aktiven Freiheitsgraden, noch ohne Industriereife.

Preis ab

kein öffentlicher Preis
Kein bestätigter Händler in der EU

Kurz und knapp

  • StatusForschungsplattform
  • Verfügbarkeit in der EUnicht bestätigt

Zusammenfassung

Den Doppelform-Humanoiden des Harbin Institute of Technology, in englischsprachigen Quellen DexBot genannt, stellte das Team der Professoren Fu Yili und Ni Fenglei am 30. Dezember 2025 gemeinsam mit dem börsennotierten Unternehmen BOSHIAC vor. Das Projekt gibt es in zwei Bauformen: zweibeinig für Inspektion und Katastrophenorte, auf Rädern für Innenräume.

Beide nutzen eigene Gelenkmodule, ein Drehgelenk, das 5 kg bei 5 kg Eigengewicht hebt, und ein Lineargelenk mit bis zu 10.000 N. Die siebenachsigen Arme sind seriell-parallel aufgebaut und kraftgeregelt. Die Hände gibt es in zwei Ausführungen, mit 20 Gelenken und 15 aktiven Freiheitsgraden oder mit 11 Gelenken und 7 aktiven.

Gesteuert wird über das Großmodell Huazi-Rixin, das Sprachbefehle versteht, Aufgaben in Schritte zerlegt und Bild-, Kraft- und Sprachdaten zusammenführt. Höhe, Gewicht und Gesamtzahl der Freiheitsgrade sind nicht veröffentlicht, der Preis gilt auf Anfrage.

Laut Investorenantworten von BOSHIAC aus dem Juli 2026 liegen Patente und Prototypen bei Lingbo Robotics, an der das Team um Qi Le 88 Prozent und die Vermögensgesellschaft des Instituts 12 Prozent halten; BOSHIAC ist nicht beteiligt und hält eine Industrialisierung derzeit nicht für gegeben. Status: Forschung. Einen ähnlichen Ansatz mit zwei Basen verfolgt der amerikanische Borg 01.

Technische Daten

Quellen: 4

Bewegung und Handhabung

Freiheitsgrade der Hand
15

Elektronik und KI

Antrieb
elektrisch, eigene Module: Drehgelenk 5 kg, Lineargelenk bis 10.000 N; kraftgeregelte Arme

Weitere Daten

Bauform
Doppelform-Humanoid: zweibeinige und Radversion
Herkunftsland
CN

Preis und Verfügbarkeit

keine Angabe

Händler in der EU

Kein bestätigter Händler in der EU

Einsatzgebiete

Typische Einsätze

  • zweibeinig für Inspektion und Katastrophenorte, Radversion für Innenräume; Industrialisierung noch nicht gegeben

Zielgruppe

  • Forschung

Vergleich

Roboter-Vergleichswerkzeug

Ähnliche Modelle

  • Agile ONE
    Prototyp

    Agile Robots SE

    Agile ONE

    Agile ONE: Humanoid-Prototyp von Agile Robots aus München, 2 m/s Gehgeschwindigkeit und eine Hand mit 21 Gelenken; der Rest der Daten ist unbekannt.

    • 2 m/sGeschwindigkeit
    • —Preis
  • im Verkauf

    AI² Robotics (智平方科技)

    AlphaBot 2 (爱宝 2)

    Radhumanoid von AI² Robotics aus Shenzhen: 180 cm, 135 kg, 1.440 Wh, bis acht Stunden mit Nachladen, über 500 Bestellungen 2025.

    • 180 cmHöhe
    • 10 kgTraglast
    • —Preis
  • im Verkauf

    WorkFar Technologies

    Syntro

    Syntro ist der in den USA gebaute Radhumanoid von WorkFar: 1,7 m, 108 kg, 45 Freiheitsgrade, 20 kg Traglast, im Shop bestellbar.

    • 170 cmHöhe
    • 20 kgTraglast
    • —Preis
  • Prototyp

    YMBot (Jiangsu Yunmu Intelligent Manufacturing Co., Ltd., 江苏云幕智造有限公司)

    YMBot D

    Radgetriebener Industrie-Humanoid der D-Reihe von YMBot, Basismodell der Familie, ohne bestätigte Werte hinter einer Anmeldeseite.

    • —Preis
  • Prototyp

    X Square Robot (自变量机器人科技(深圳)有限公司)

    Quanta X2 (量子2号)

    Quanta X2 ist der Radhumanoid von X Square Robot: 164 cm, 62 Freiheitsgrade, 6 kg je Arm, gesteuert vom eigenen Modell WALL-A.

    • 164 cmHöhe
    • 6 kgTraglast
    • —Preis
  • im Verkauf

    AgiBot (Zhiyuan Robotics)

    AGIBOT A3 Ultra (远征 A3 Ultra)

    Servicehumanoid in voller Größe von AgiBot: 174 cm, 60 kg, 51 aktive Freiheitsgrade, bis acht Stunden Laufzeit, Jetson Thor mit 700 TOPS.

    • 174 cmHöhe
    • 5 kgTraglast
    • —Preis

Geschichte

  1. Modell vorgestellt

Quellen

  1. aibase.com
  2. news.10jqka.com.cn
  3. news.10jqka.com.cn
  4. scholar.hit.edu.cn

Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen