Foto: DexForce Technology Co., Ltd., Produktseite (dexforce.com)
Humanoide Roboterim Verkauf

W1 Pro (Gen 2)

Rad-Humanoid mit 34 Freiheitsgraden, zwei Armen zu je 10 kg Traglast, Kraftregelung auf 0,1 N, 1,5 m/s und über acht Stunden Laufzeit.

Preis ab

kein öffentlicher Preis
Kein bestätigter Händler in der EU
  • 164cmHöhe
  • 10kgTraglast
  • 34DOFFreiheitsgrade
  • 8hLaufzeit
  • 1,5m/sGeschwindigkeit

Kurz und knapp

  • Technische DatenHöhe 164 cm · Traglast 10 kg · Freiheitsgrade 34 DOF
  • Statusim Verkauf
  • Verfügbarkeit in der EUnicht bestätigt

Zusammenfassung

Simulation zuerst, dann Hardware: DexForce aus Shenzhen trainiert Fähigkeiten in seiner Plattform DexVerse und überträgt sie auf den W1 Pro der zweiten Generation. Der Rad-Humanoid misst 682 x 550 x 1.636 mm und hat 34 Freiheitsgrade; die abgespeckte Ausführung W1 Core kommt auf 22, und die Startseite erwähnt eine Vollversion mit bis zu 40.

Die beiden Arme mit je sieben Freiheitsgraden tragen jeweils 10 kg und enden wahlweise in der eigenen Fünffingerhand mit sechs aktiven Freiheitsgraden oder in einem Zweifingergreifer. Die Kraftregelung löst 0,1 N auf, die Gelenke werden mit 1.000 Hz über einen EtherCAT-Ring angesteuert.

Die Differentialbasis fährt bis 1,5 m/s, also etwa 5,4 km/h. Der 40-Ah-Akku, optional als LiFePO4 und ohne Spannungsangabe, soll mehr als acht Stunden reichen. Im Kopf sitzt eine Stereokamera mit 6 cm Basis und Mikrosekunden-Synchronisation; hinzu kommen zwei LiDAR, zwei Hinderniskameras und optional RGB-D-Kameras an den Handgelenken sowie ein Sechsachs-Kraftsensor.

Gerechnet wird auf zwei PCs mit zusammen mindestens 300 TOPS, beim Core auf einem PC mit mindestens 150 TOPS; ein Sprachmodell übernimmt die Interaktion, Teleoperation ist möglich. Das Gewicht nennt der Hersteller nicht. Einsatzfelder sind Industrieautomation, Logistik, Inspektion und Forschung. Die Produktseite verweist auf ein Beratungsformular, der Preis ist auf Anfrage.

Eine vergleichbare Radplattform mit zwei Armen ist der CASBOT W1.

Technische Daten

Quellen: 2

Größe und Kennwerte
Größe und Kennwerte: W1 Pro (Gen 2)Größenvergleich: Mensch 175 cm, W1 Pro (Gen 2) 164 cm (94% of a person's height). Traglast: 10 kg, Median der Kategorie 6.25 kg. Laufzeit: 8 h, Median der Kategorie 4 h.175 cm164 cmMenschRoboterKennwerte gegen den Median der KategorieTraglast10 kgMedian der Kategorie: 6.25 kg (n=116)Laufzeit8 hMedian der Kategorie: 4 h (n=103)

Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.

  • Höhe164 cm
    auf Höhe des Medians der Kategorie (167 cm, n=147)
  • Freiheitsgrade34
    +17 % gegenüber dem Median der Kategorie (29, n=140)
  • Traglast10 kg
    +60 % gegenüber dem Median der Kategorie (6,25 kg, n=116)
  • Geschwindigkeit1,5 m/s
    auf Höhe des Medians der Kategorie (1,5 m/s, n=87)
  • Laufzeit8 h
    +100 % gegenüber dem Median der Kategorie (4 h, n=103)
  • Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.

Maße und Gewicht

Höhe
164 cm

Bewegung und Handhabung

Freiheitsgrade
34
Freiheitsgrade der Hand
6
Traglast
10 kg
Geschwindigkeit
1,5 m/s

Energie

Laufzeit
8 h

Elektronik und KI

Antrieb
elektrisch, Differentialbasis, 1.000-Hz-Gelenkregelung über EtherCAT-Ring
Sensoren
Stereokamera im Kopf (6 cm Basis), 2 LiDAR, 2 Hinderniskameras, optional RGB-D an den Handgelenken und 6-Achs-Kraftsensor

Weitere Daten

Bauform
Rad-Humanoid
Finger
5
Herkunftsland
CN
Teleoperation
ja
Open Source
nein
Max. Geschwindigkeit (km/h)
5,4

Datenblatt (PDF)

Preis und Verfügbarkeit

keine Angabe

Händler in der EU

Kein bestätigter Händler in der EU

Einsatzgebiete

Typische Einsätze

  • Industrieautomation, Logistik, Inspektion, Forschung

Zielgruppe

  • Industrie

Vergleich

Roboter-Vergleichswerkzeug

Ähnliche Modelle

  • im Verkauf

    Magiclab (Magic Atom Robotics Technology / Magiclab Robotics Technology Wuxi Co., Ltd.)
    MagicBot D1

    Industrieller Radhumanoid von Magiclab mit Hubrumpf, 25 Gelenken, 150 kg, zwei kraftgeregelten Armen für je 5 kg und 4 Stunden Laufzeit.

    • 180 cmHöhe
    • 5 kgTraglast
    • —Preis
  • Robin
    Pilotphase

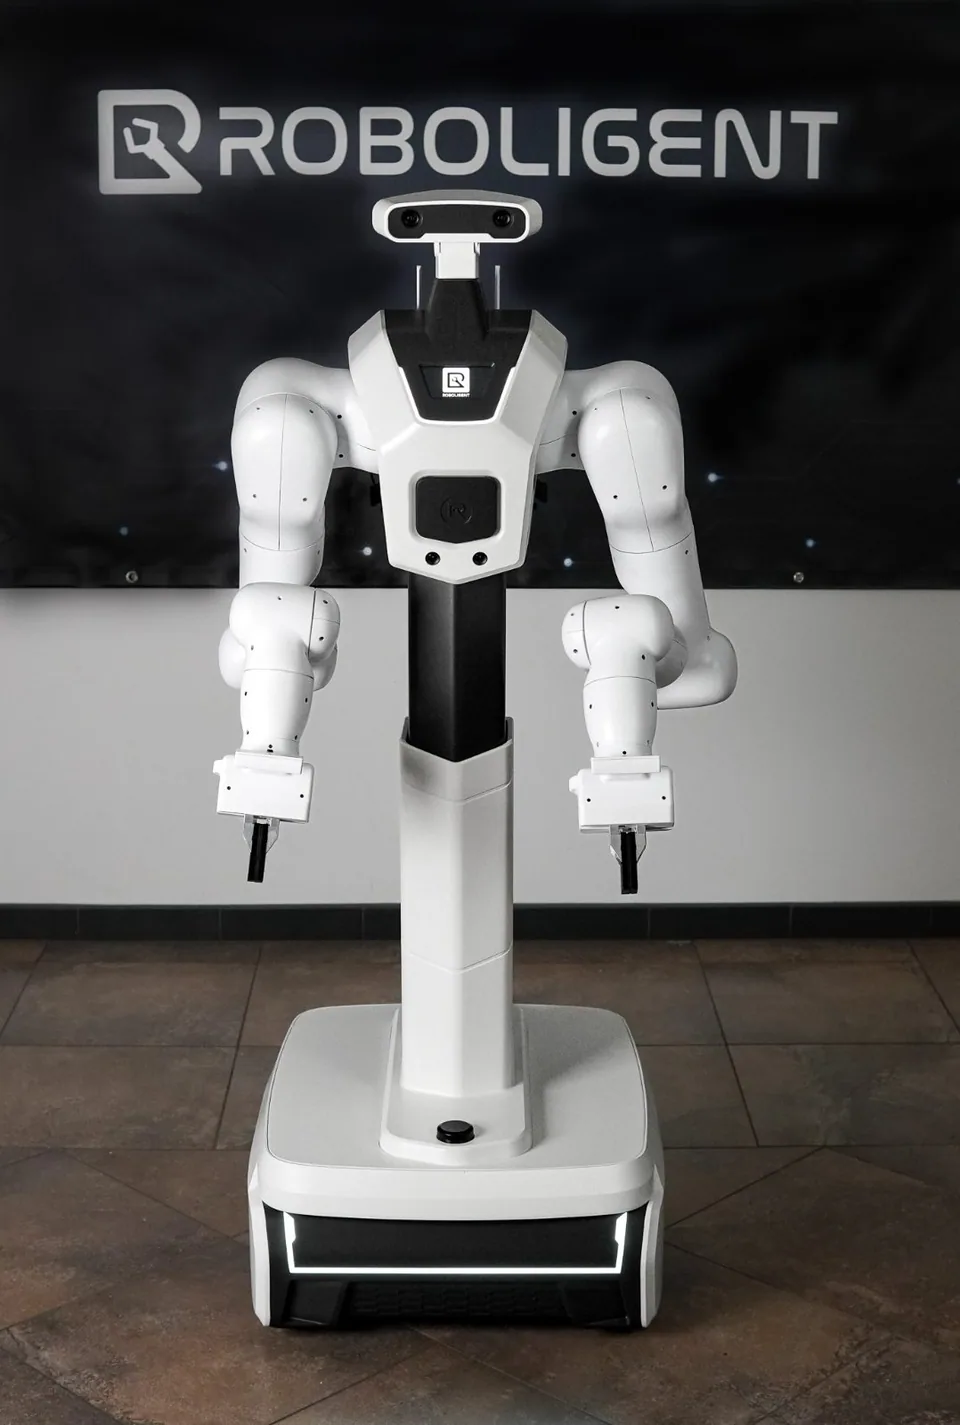
    Roboligent Inc.

    Robin

    Nachgiebiger Zweiarm-Manipulator von Roboligent mit Hubsäule bis 2 m, 7 kg je Arm, 0,6 m/s und 6 bis 12 Stunden Laufzeit im Abonnement.

    • 7 kgTraglast
    • 105 kgGewicht
    • —Preis
  • eingestellt

    IHMC (Institute for Human & Machine Cognition)

    Nadia

    Hybrider hydraulisch-elektrischer Forschungshumanoid des IHMC mit 29 Gelenken, gebaut mit Boardwalk Robotics, abgelöst vom Alex.

    • 29 DOFFreiheitsgrade
    • —Preis
  • im Verkauf

    Hangzhou Lanxin Robotics Co., Ltd. (Lanxin Robotics)
    VersaBot VB-1 (VB1)

    Erster Radhumanoid von Lanxin aus Hangzhou mit 165 cm Höhe, sechsgelenkigen Armen für 2 kg, vier omnidirektionalen Rädern und 3D-Laser-SLAM.

    • 165 cmHöhe
    • 2 kgTraglast
    • —Preis
  • MH3
    Prototyp

    Mirsee Robotics

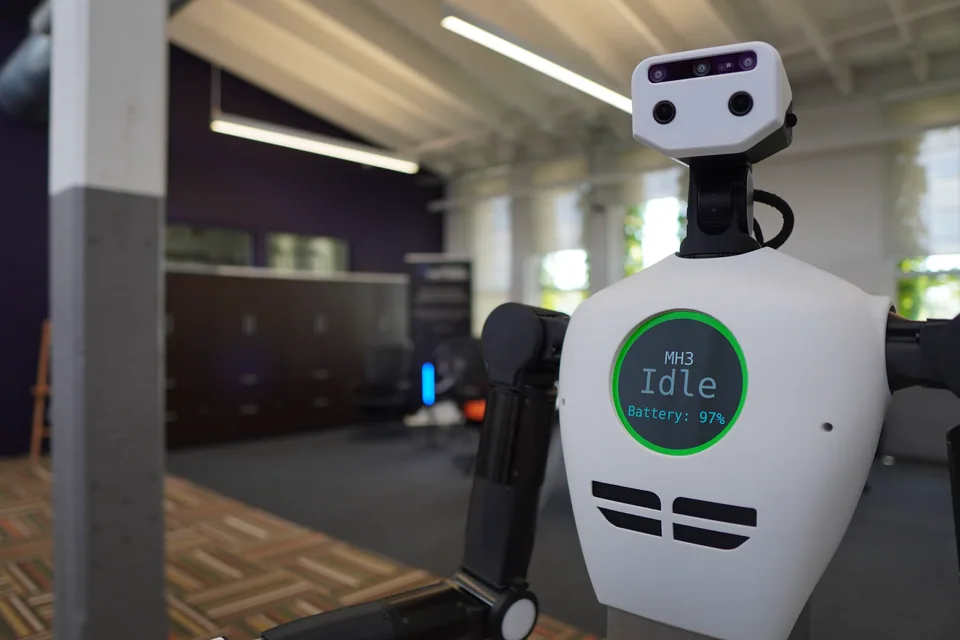
    MH3

    Fahrbarer Industrie-Humanoid aus Ontario mit 31 Freiheitsgraden, 30 kg je Arm und 10 Stunden Laufzeit, acht Prototypen in der Erprobung.

    • 30 kgTraglast
    • 31 DOFFreiheitsgrade
    • —Preis
  • Prototyp

    Kinetix AI (超维动力)

    KAI (KaiBot)

    Zweibeiniger Humanoid von Kinetix AI aus Shenzhen mit 115 Gelenken, davon 72 in tastenden Händen, 20 kg Traglast und Serienstart Ende 2026.

    • 173 cmHöhe
    • 20 kgTraglast
    • —Preis

Geschichte

keine Angabe

Quellen

  1. dexforce.com
  2. en.dexforce.com

Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen