im Verkauf
kein offizielles Foto
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
Humanoide Roboterim Verkauf
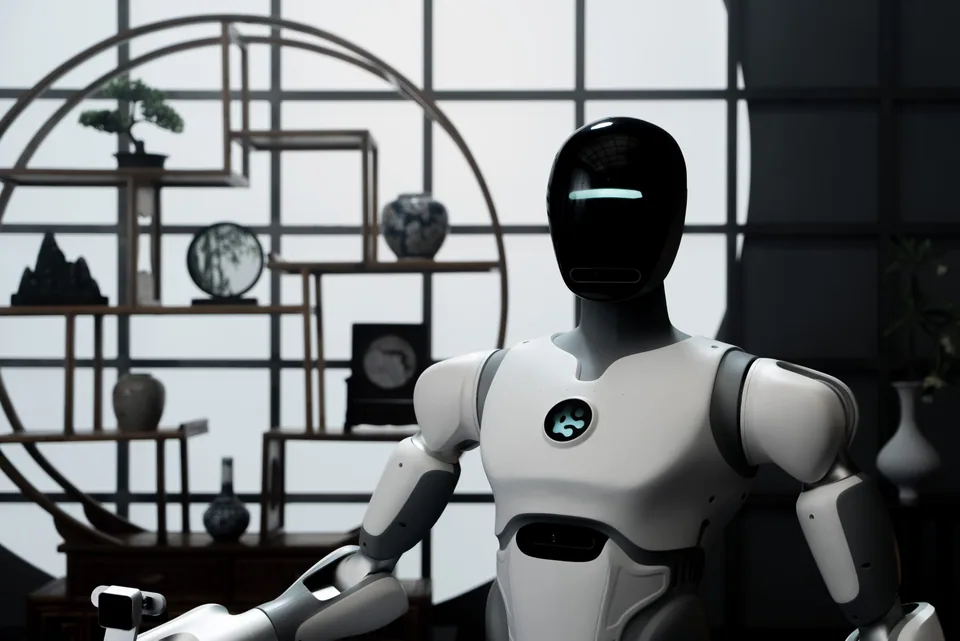
MagicBot D1
Industrieller Radhumanoid von Magiclab mit Hubrumpf, 25 Gelenken, 150 kg, zwei kraftgeregelten Armen für je 5 kg und 4 Stunden Laufzeit.
- 180cmHöhe
- 5kgTraglast
- 150kgGewicht
- 25DOFFreiheitsgrade
- 4hLaufzeit
- 1,5m/sGeschwindigkeit
Kurz und knapp
- Technische DatenHöhe 180 cm · Traglast 5 kg · Gewicht 150 kg
- Statusim Verkauf
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- HerstellerMagiclab (Magic Atom Robotics Technology / Magiclab Robotics Technology Wuxi Co., Ltd.)
- KategorieHumanoide Roboter
- Statusim Verkauf
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
Der MagicBot D1 von Magiclab aus Wuxi ist ein Industriehumanoid auf Rädern für den Dauerbetrieb in Fabriken: Material greifen, zwischen Zonen transportieren, Linien beschicken und präzise montieren. Das omnidirektionale Fahrwerk mit vier bis sechs Freiheitsgraden fährt bis 1,5 m/s, ein hebbarer Rumpf mit drei Taillen- und zwei Beingelenken stellt die Arbeitshöhe zwischen 1190 und 1800 mm ein.
Die beiden Arme mit je sieben Freiheitsgraden reichen 858 mm weit, tragen je 5 kg und sind mit 0,5 N Genauigkeit kraftgeregelt; insgesamt kommt der 150 kg schwere Roboter auf 25 Freiheitsgrade. Endeffektoren lassen sich wechseln. Die Sensorik ist üppig: im Kopf eine RGB-, eine Stereo- und drei Fisheye-Kameras, in den Handgelenken zwei RGB-D-Kameras, im Fahrwerk zwei 3D-LiDAR und drei Ultraschallsensoren.
Als Rechner stehen eine Huawei-Einheit mit 500 TOPS oder eine NVIDIA-Einheit mit 2070 TOPS zur Wahl. Zwei im Betrieb tauschbare Akkus mit zusammen 1652 Wh reichen für 4 Stunden und laden in 2 Stunden, was mit Ersatzakkus den Rund-um-die-Uhr-Betrieb erlaubt. Der Schutzgrad beträgt IP42, die Arme IP50.
Zur Software gehören ein vollständiges SDK, Flottensteuerung, zentimetergenaue Navigation und Sprachinteraktion mit mehreren Personen; Teleoperationssets sind optional. Der D1 ist verkäuflich, Preis auf Anfrage. Der zweibeinige Bruder ist der MagicBot X1.
Technische Daten
-
Höhe180 cm+8 % gegenüber dem Median der Kategorie (167 cm, n=147)
-
Gewicht150 kg+127 % gegenüber dem Median der Kategorie (66 kg, n=125)
-
Freiheitsgrade25−14 % gegenüber dem Median der Kategorie (29, n=140)
-
Traglast5 kg−20 % gegenüber dem Median der Kategorie (6,25 kg, n=116)
-
Geschwindigkeit1,5 m/sauf Höhe des Medians der Kategorie (1,5 m/s, n=87)
-
Akku1.652 Wh+72 % gegenüber dem Median der Kategorie (960 Wh, n=42)
-
Laufzeit4 hauf Höhe des Medians der Kategorie (4 h, n=103)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Maße und Gewicht
- Höhe
- 180 cm
- Gewicht
- 150 kg
Bewegung und Handhabung
- Freiheitsgrade
- 25
- Traglast
- 5 kg
- Geschwindigkeit
- 1,5 m/s
Energie
- Akku
- 1.652 Wh
- Laufzeit
- 4 h
Elektronik und KI
- Antrieb
- elektrisch, omnidirektionales Chassis, zwei kraftgeregelte 7-DoF-Arme, zwei Wechselakkus 1652 Wh
- Sensoren
- Kopf: RGB, Stereo, 3 Fisheye; Handgelenke: 2 RGB-D; Chassis: 2 3D-LiDAR, 3 Ultraschall
Weitere Daten
- Bauform
- Humanoid auf Radbasis mit Hubtorso
- Schutzklasse
- IP42 gesamt, Arme IP50
- Herkunftsland
- CN
- Teleoperation
- ja
- Open Source
- nein
- Max. Geschwindigkeit (km/h)
- 5,4
- Ladezeit (h)
- 2
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Typische Einsätze
Zielgruppe
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
- im Verkauf
- Pilotphase
PsiBot (Shanghai PsiBot Technology Co., Ltd. / 上海灵初智能科技有限公司)
Psi V1 (ψ-MobiDex)
- 180 cmHöhe
- 5 kgTraglast
- —Preis
- Pilotphase
 im Verkauf
- im Verkauf
Geschichte
keine Angabe
Quellen
Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen