im Verkauf
Schweißroboterim Verkauf
NJ4-170-2.9
Der NJ4-170-2.9 (Comau) ist ein 6-achsiger Punktschweissroboter mit 170 kg Traglast und 2918 mm Reichweite. Industrieroboter fuer die Schweisstechnik, mit Einsatzbereichen und Verfuegbarkeit in der EU.
Systemkomponenten laut Hersteller
Schematische Zeichnung. Angeklickt werden können die Baugruppen, zu denen es für dieses Modell belegte Angaben gibt (Herstellerangaben und veröffentlichte Zerlegungen); ausgegraute Teile sind nicht belegt.
-
- Hohlhandgelenk mit voll integrierter interner Leitungsführung
Quelle: comau.com - Werkzeugflansch ISO 9409-1 A 125 / A 160
Quelle: comau.com
- Hohlhandgelenk mit voll integrierter interner Leitungsführung
- 170kgTraglast
- 1.240kgGewicht
- 6DOFFreiheitsgrade
- 2.918mmReichweite
Kurz und knapp
- Technische DatenTraglast 170 kg · Gewicht 1.240 kg · Freiheitsgrade 6 DOF
- Statusim Verkauf
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- HerstellerComau S.p.A.
- KategorieSchweißroboter
- Statusim Verkauf
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
In der NJ4-Familie bietet der NJ4-170-2.9 eine Traglast von 170 kg und eine große Reichweite von 2918 mm und ist damit ein vielseitiger Arm für das Punktschweißen größerer Teile. Die fast drei Meter Reichweite bedient weitläufige Karosserieteile und erreicht entfernte Punkte ohne Verschieben des Werkstücks.
Die Tragkraft von 170 kg ermöglicht umfangreiche Schweißzangen samt Transformator sowie dickere Blechpakete. Sechs Achsen bieten Freiheit, die Zange im richtigen Winkel auszurichten, und eine Wiederholgenauigkeit von 0,1 mm hält die Schweißpunkte über die Serie an den programmierten Stellen. Das Gehäuse in Schutzart IP65 schützt die Antriebe vor Staub und Feuchtigkeit der Schweißerei.
Die Steuerung übernimmt die Comau-Einheit C5G mit Bahnführung und Achskoordination. Der NJ4-170-2.9 bewährt sich beim Schweißen mittlerer und großer Karosseriebaugruppen und verbindet solide Traglast mit dem weiten Arbeitsraum, der für umfangreiche Blechstrukturen mit weit verteilten Punkten nötig ist.
Technische Daten
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
-
Gewicht1.240 kg+156 % gegenüber dem Median der Kategorie (485 kg, n=171)
-
Freiheitsgrade6auf Höhe des Medians der Kategorie (6, n=224)
-
Traglast170 kg+750 % gegenüber dem Median der Kategorie (20 kg, n=220)
-
Reichweite2.918 mm+42 % gegenüber dem Median der Kategorie (2.050 mm, n=228)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Maße und Gewicht
- Gewicht
- 1.240 kg
- Reichweite
- 2.918 mm
Bewegung und Handhabung
- Freiheitsgrade
- 6
- Traglast
- 170 kg
Weitere Daten
- Baureihe
- NJ4
- Schweißart
- Punktschweißen
- Robotersteuerung
- C5G
- Wiederholgenauigkeit (± mm)
- 0,1
- Schutzart (IP)
- IP65
- Montagearten
- Boden, Decke
- Achse J1 — Bewegungsbereich (°)
- ±180
- Achse J2 — Bewegungsbereich (°)
- -75 / +95
- Achse J3 — Bewegungsbereich (°)
- -230 / -10
- Achse J4 — Bewegungsbereich (°)
- ±200
- Achse J5 — Bewegungsbereich (°)
- ±200
- Achse J6 — Bewegungsbereich (°)
- ±200
- Achse J1 — max. Geschwindigkeit (°/s)
- 100
- Achse J2 — max. Geschwindigkeit (°/s)
- 90
- Achse J3 — max. Geschwindigkeit (°/s)
- 110
- Achse J4 — max. Geschwindigkeit (°/s)
- 130
- Achse J5 — max. Geschwindigkeit (°/s)
- 125
- Achse J6 — max. Geschwindigkeit (°/s)
- 170
- Handgelenk J4 — zulässiges Moment (N·m)
- 1.010
- Handgelenk J5 — zulässiges Moment (N·m)
- 804
- Handgelenk J6 — zulässiges Moment (N·m)
- 412
- Zusatzlast am Arm (kg)
- 25
- Herkunftsland
- Italien
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Für dieses Modell haben wir noch keine dokumentierten Einsätze, und ohne Quelle führen wir nichts auf.
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
- im Verkauf
- im Verkauf
- im Verkauf
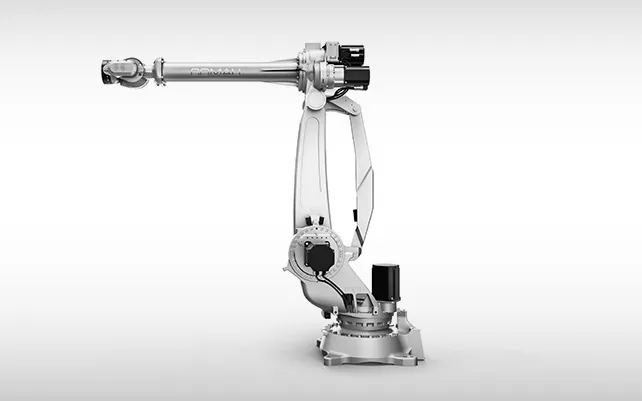 im Verkauf
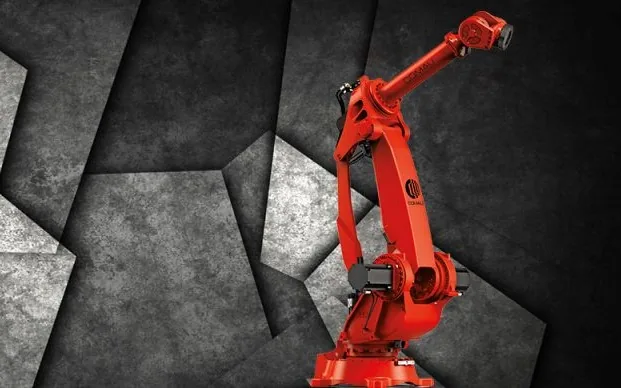 im Verkauf
Geschichte
keine Angabe
Quellen
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen