im Verkauf
Schweißroboterim Verkauf
NJ4-165-3.4 SH
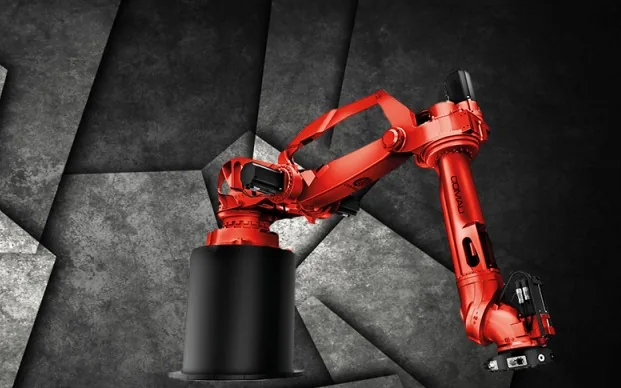
Der NJ4-165-3.4 SH (Comau) ist ein 6-achsiger Punktschweissroboter mit 165 kg Traglast und 3377 mm Reichweite. Industrieroboter fuer die Schweisstechnik, mit Einsatzbereichen und Verfuegbarkeit in der EU.
Systemkomponenten laut Hersteller
Schematische Zeichnung. Angeklickt werden können die Baugruppen, zu denen es für dieses Modell belegte Angaben gibt (Herstellerangaben und veröffentlichte Zerlegungen); ausgegraute Teile sind nicht belegt.
-
- Voll integrierte interne Leitungsführung (Hollow Wrist)
Quelle: comau.com - Werkzeugflansch ISO 9409 – 1 – A 160 ISO 9409 – 1 – A 200
Quelle: comau.com
- Voll integrierte interne Leitungsführung (Hollow Wrist)
- 165kgTraglast
- 1.430kgGewicht
- 6DOFFreiheitsgrade
- 3.377mmReichweite
Kurz und knapp
- Technische DatenTraglast 165 kg · Gewicht 1.430 kg · Freiheitsgrade 6 DOF
- Statusim Verkauf
- Verfügbarkeit in der EUnicht bestätigt
Zusammenfassung
- HerstellerComau S.p.A.
- KategorieSchweißroboter
- Statusim Verkauf
- Verfügbarkeit in der EUKein bestätigter Händler in der EU
Der NJ4-165-3.4 SH ist eine Shelf-Variante der NJ4-Familie, die bei 165 kg Traglast eine sehr große Reichweite von 3377 mm bietet. Der verlängerte Shelf-Arm führt das Werkzeug über Hindernisse und tief in bebaute Stationen und erreicht so schwer zugängliche Schweißpunkte an großen Karosserien.
Die Tragkraft von 165 kg ermöglicht umfangreiche Schweißzangen samt Transformator, und die weite Reichweite erfasst breite Paneele ohne Umsetzen des Teils. Die sechsachsige Kinematik gibt Freiheit, die Zange selbst in engen Nischen auszurichten, und eine Wiederholgenauigkeit von 0,1 mm hält die Schweißpunkte an den programmierten Stellen.
Das Gehäuse in Schutzart IP65 schützt die Mechanik vor Staub und Feuchtigkeit der Schweißerei. Die Comau-Steuerung C5G koordiniert die Achsen und führt die verlängerten Bahnen. Der NJ4-165-3.4 SH bewährt sich dort, wo Schweißpunkte tief in der Karosseriestruktur oder über anderen Teilen liegen und ein gewöhnlicher Arm sie in der dichten Bebauung der Linie nicht erreichen würde.
Technische Daten
Daten aus Datenblättern und Produktseiten der Hersteller; Median über die Modelle dieser Kategorie in der Datenbank.
-
Gewicht1.430 kg+195 % gegenüber dem Median der Kategorie (485 kg, n=171)
-
Freiheitsgrade6auf Höhe des Medians der Kategorie (6, n=224)
-
Traglast165 kg+725 % gegenüber dem Median der Kategorie (20 kg, n=220)
-
Reichweite3.377 mm+65 % gegenüber dem Median der Kategorie (2.050 mm, n=228)
- Median der KategorieEin höherer Wert bedeutet nicht immer einen besseren Roboter; es kommt auf den Einsatz an.
Maße und Gewicht
- Gewicht
- 1.430 kg
- Reichweite
- 3.377 mm
Bewegung und Handhabung
- Freiheitsgrade
- 6
- Traglast
- 165 kg
Weitere Daten
- Baureihe
- NJ4
- Schweißart
- Punktschweißen
- Robotersteuerung
- C5G
- Wiederholgenauigkeit (± mm)
- 0,1
- Schutzart (IP)
- IP65
- Montagearten
- Regal
- Achse J1 — Bewegungsbereich (°)
- ±180
- Achse J2 — Bewegungsbereich (°)
- -50 / +170
- Achse J3 — Bewegungsbereich (°)
- -288 / -19.4
- Achse J4 — Bewegungsbereich (°)
- ±200
- Achse J5 — Bewegungsbereich (°)
- ±200
- Achse J6 — Bewegungsbereich (°)
- ±200
- Achse J1 — max. Geschwindigkeit (°/s)
- 85
- Achse J2 — max. Geschwindigkeit (°/s)
- 90
- Achse J3 — max. Geschwindigkeit (°/s)
- 110
- Achse J4 — max. Geschwindigkeit (°/s)
- 130
- Achse J5 — max. Geschwindigkeit (°/s)
- 140
- Achse J6 — max. Geschwindigkeit (°/s)
- 170
- Handgelenk J4 — zulässiges Moment (N·m)
- 1.089
- Handgelenk J5 — zulässiges Moment (N·m)
- 804
- Handgelenk J6 — zulässiges Moment (N·m)
- 411
- Zusatzlast am Arm (kg)
- 50
- Herkunftsland
- Italien
Preis und Verfügbarkeit
keine Angabe
Händler in der EU
Kein bestätigter Händler in der EU
Einsatzgebiete
Für dieses Modell haben wir noch keine dokumentierten Einsätze, und ohne Quelle führen wir nichts auf.
Vergleich
Roboter-VergleichswerkzeugÄhnliche Modelle
- im Verkauf
- im Verkauf
- im Verkauf
 im Verkauf
 im Verkauf
Geschichte
keine Angabe
Quellen
Autor, Quelle und Lizenz des Fotos stehen in der Bildunterschrift. Händlerlinks können künftig Partnerlinks werden, Einzelheiten: Wie wir Geld verdienen · Wie wir prüfen